MCU开门训练
1. 硬件部署
1.1 硬件清单
| 名称 | 数量 | 备注 |
|---|---|---|
| MyCobot Pro 630 | 1 | |
| myAGV Pro | 1 | |
| 无线手柄 | 1 | |
| USB线缆 | 1 | |
| 复合机器人供电线 | 1 | |
| 扳手工具 | 1 | |
| 力控夹爪 | 1 | |
| 急停 | 1 | |
| M6X16螺丝 | 6 |
1.2 硬件连接
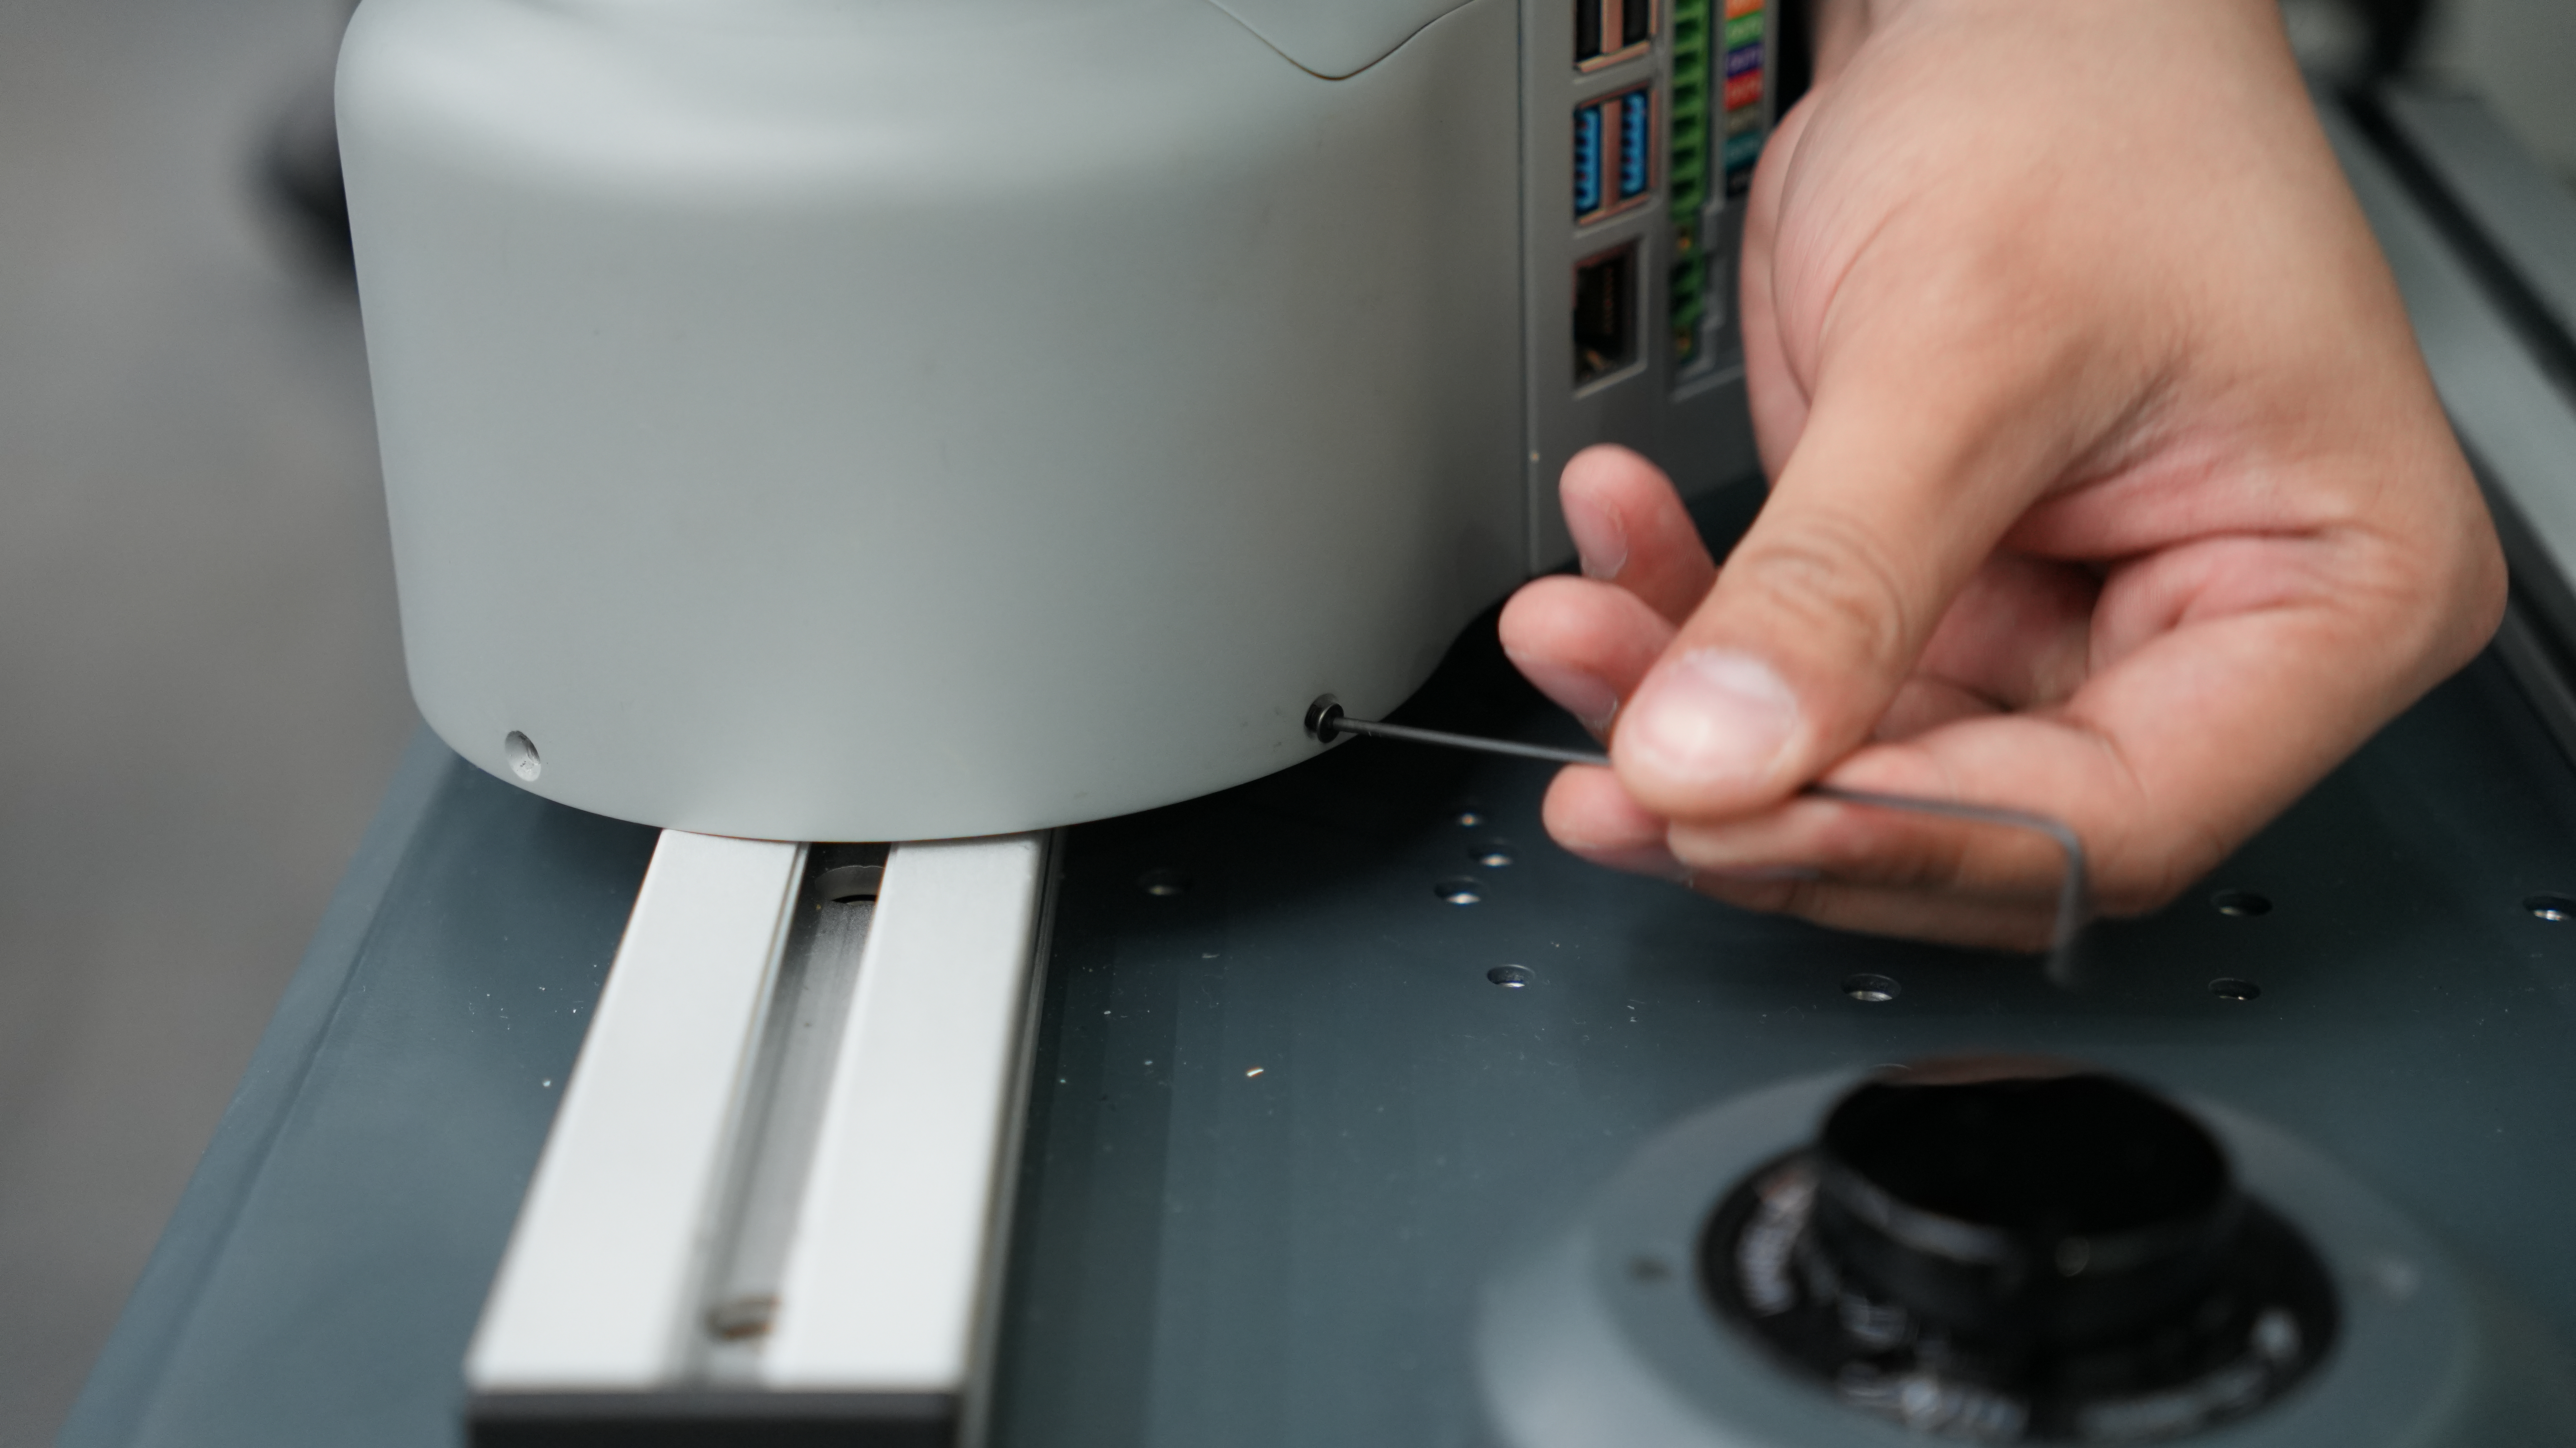
拆卸机械臂底座上的罩壳固定螺丝
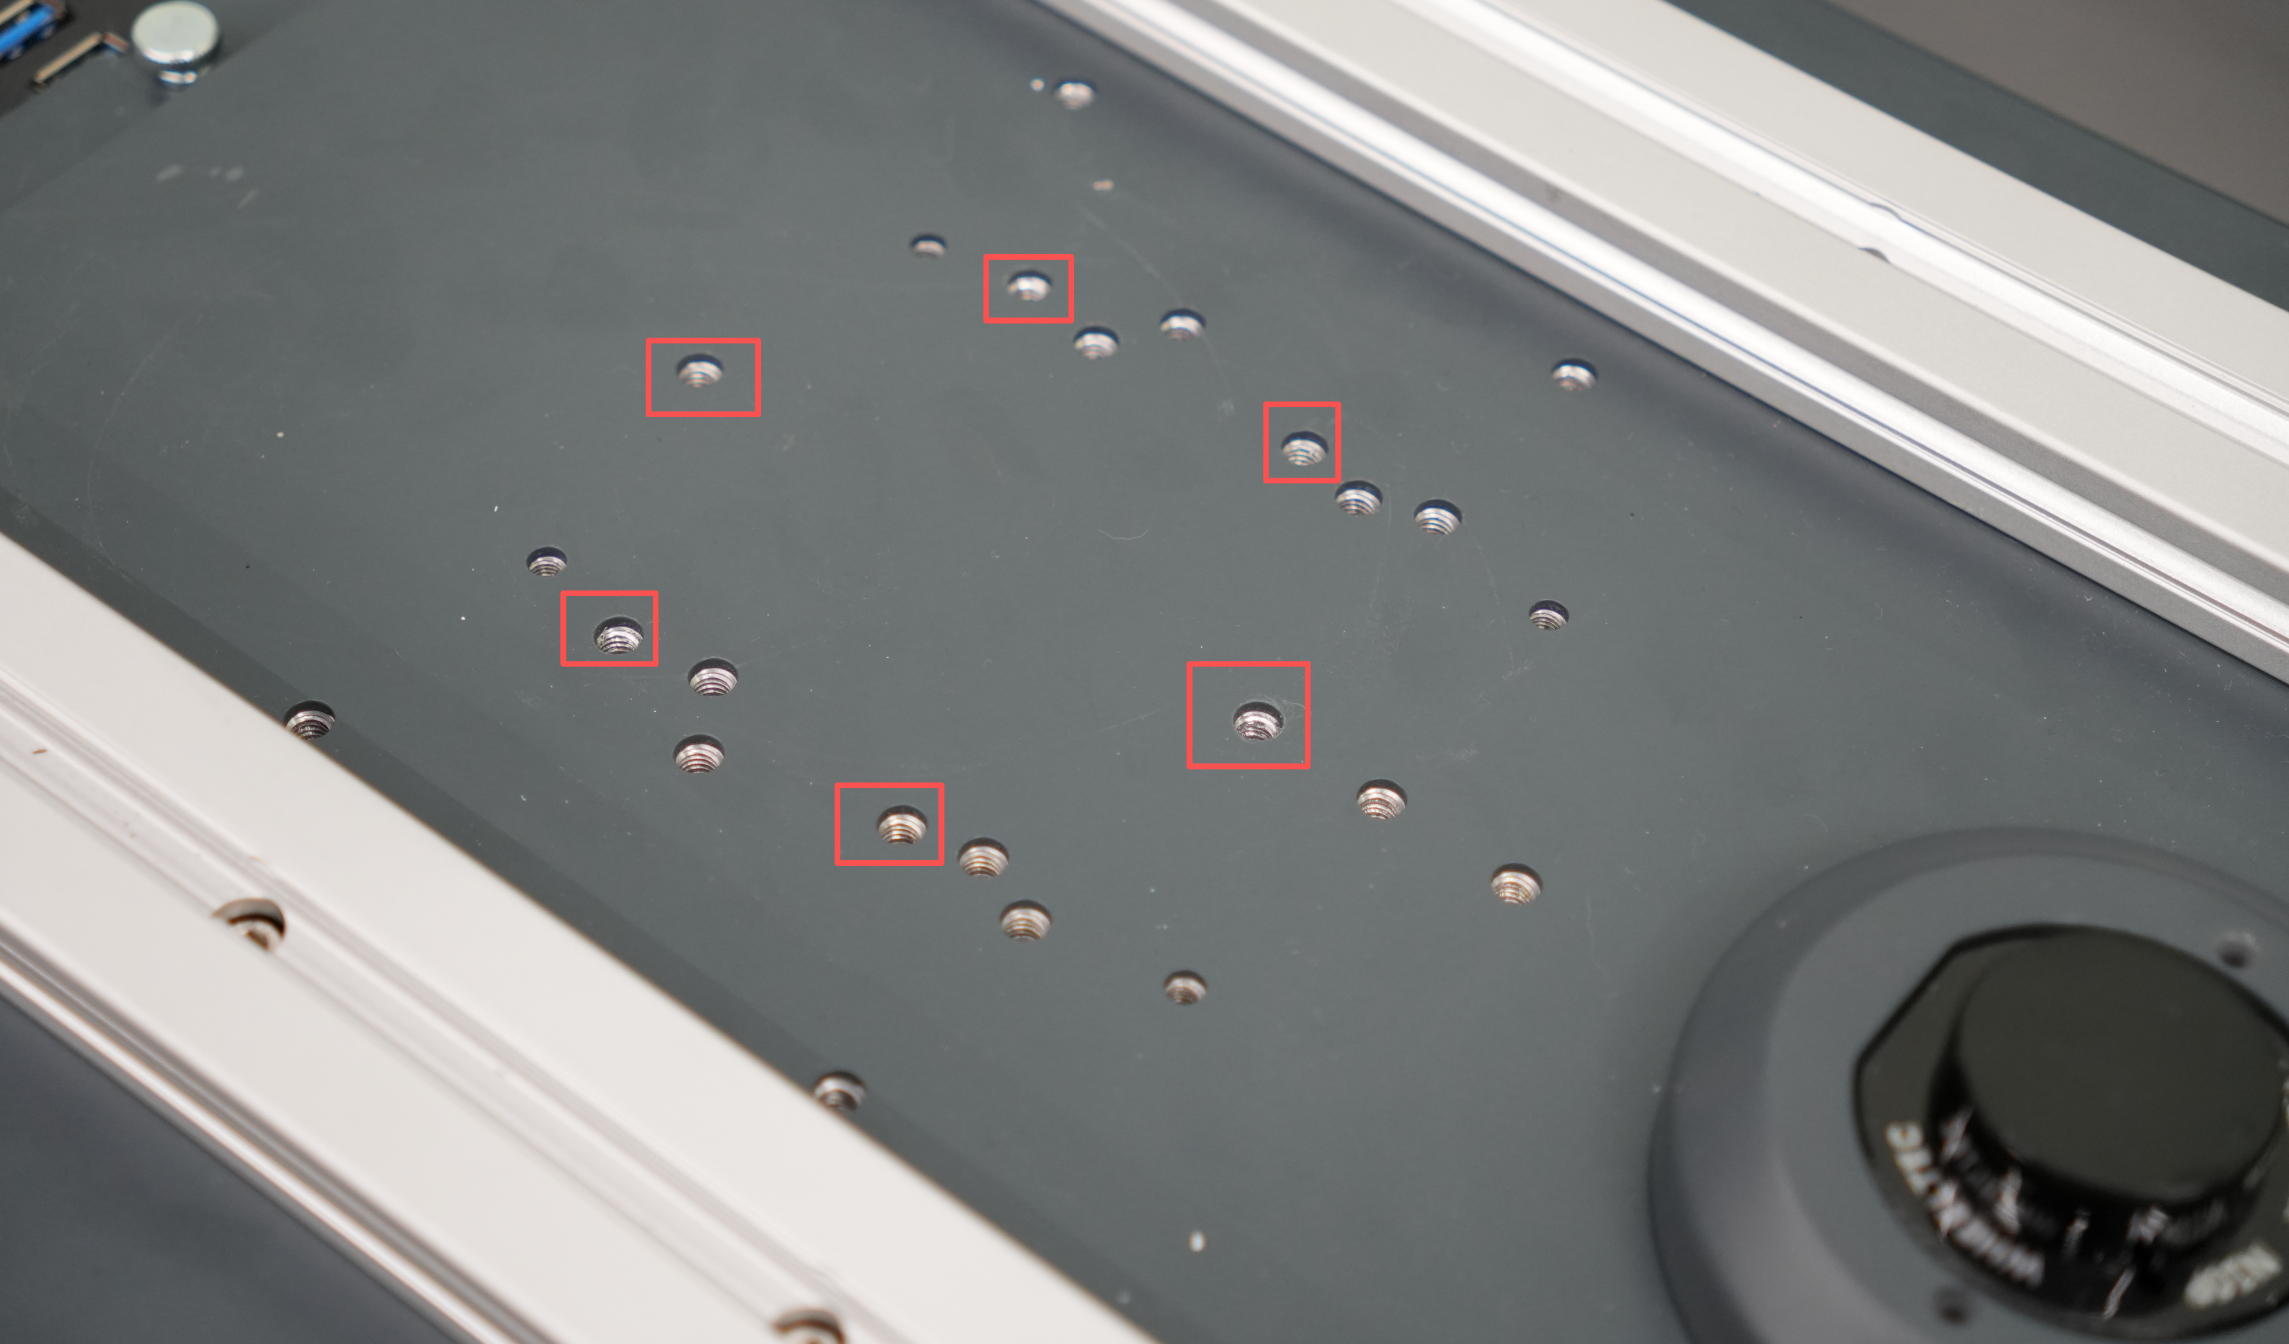
打开机械臂底座的罩壳,并使用M6X16的螺丝将机械臂底座和车身孔位固定
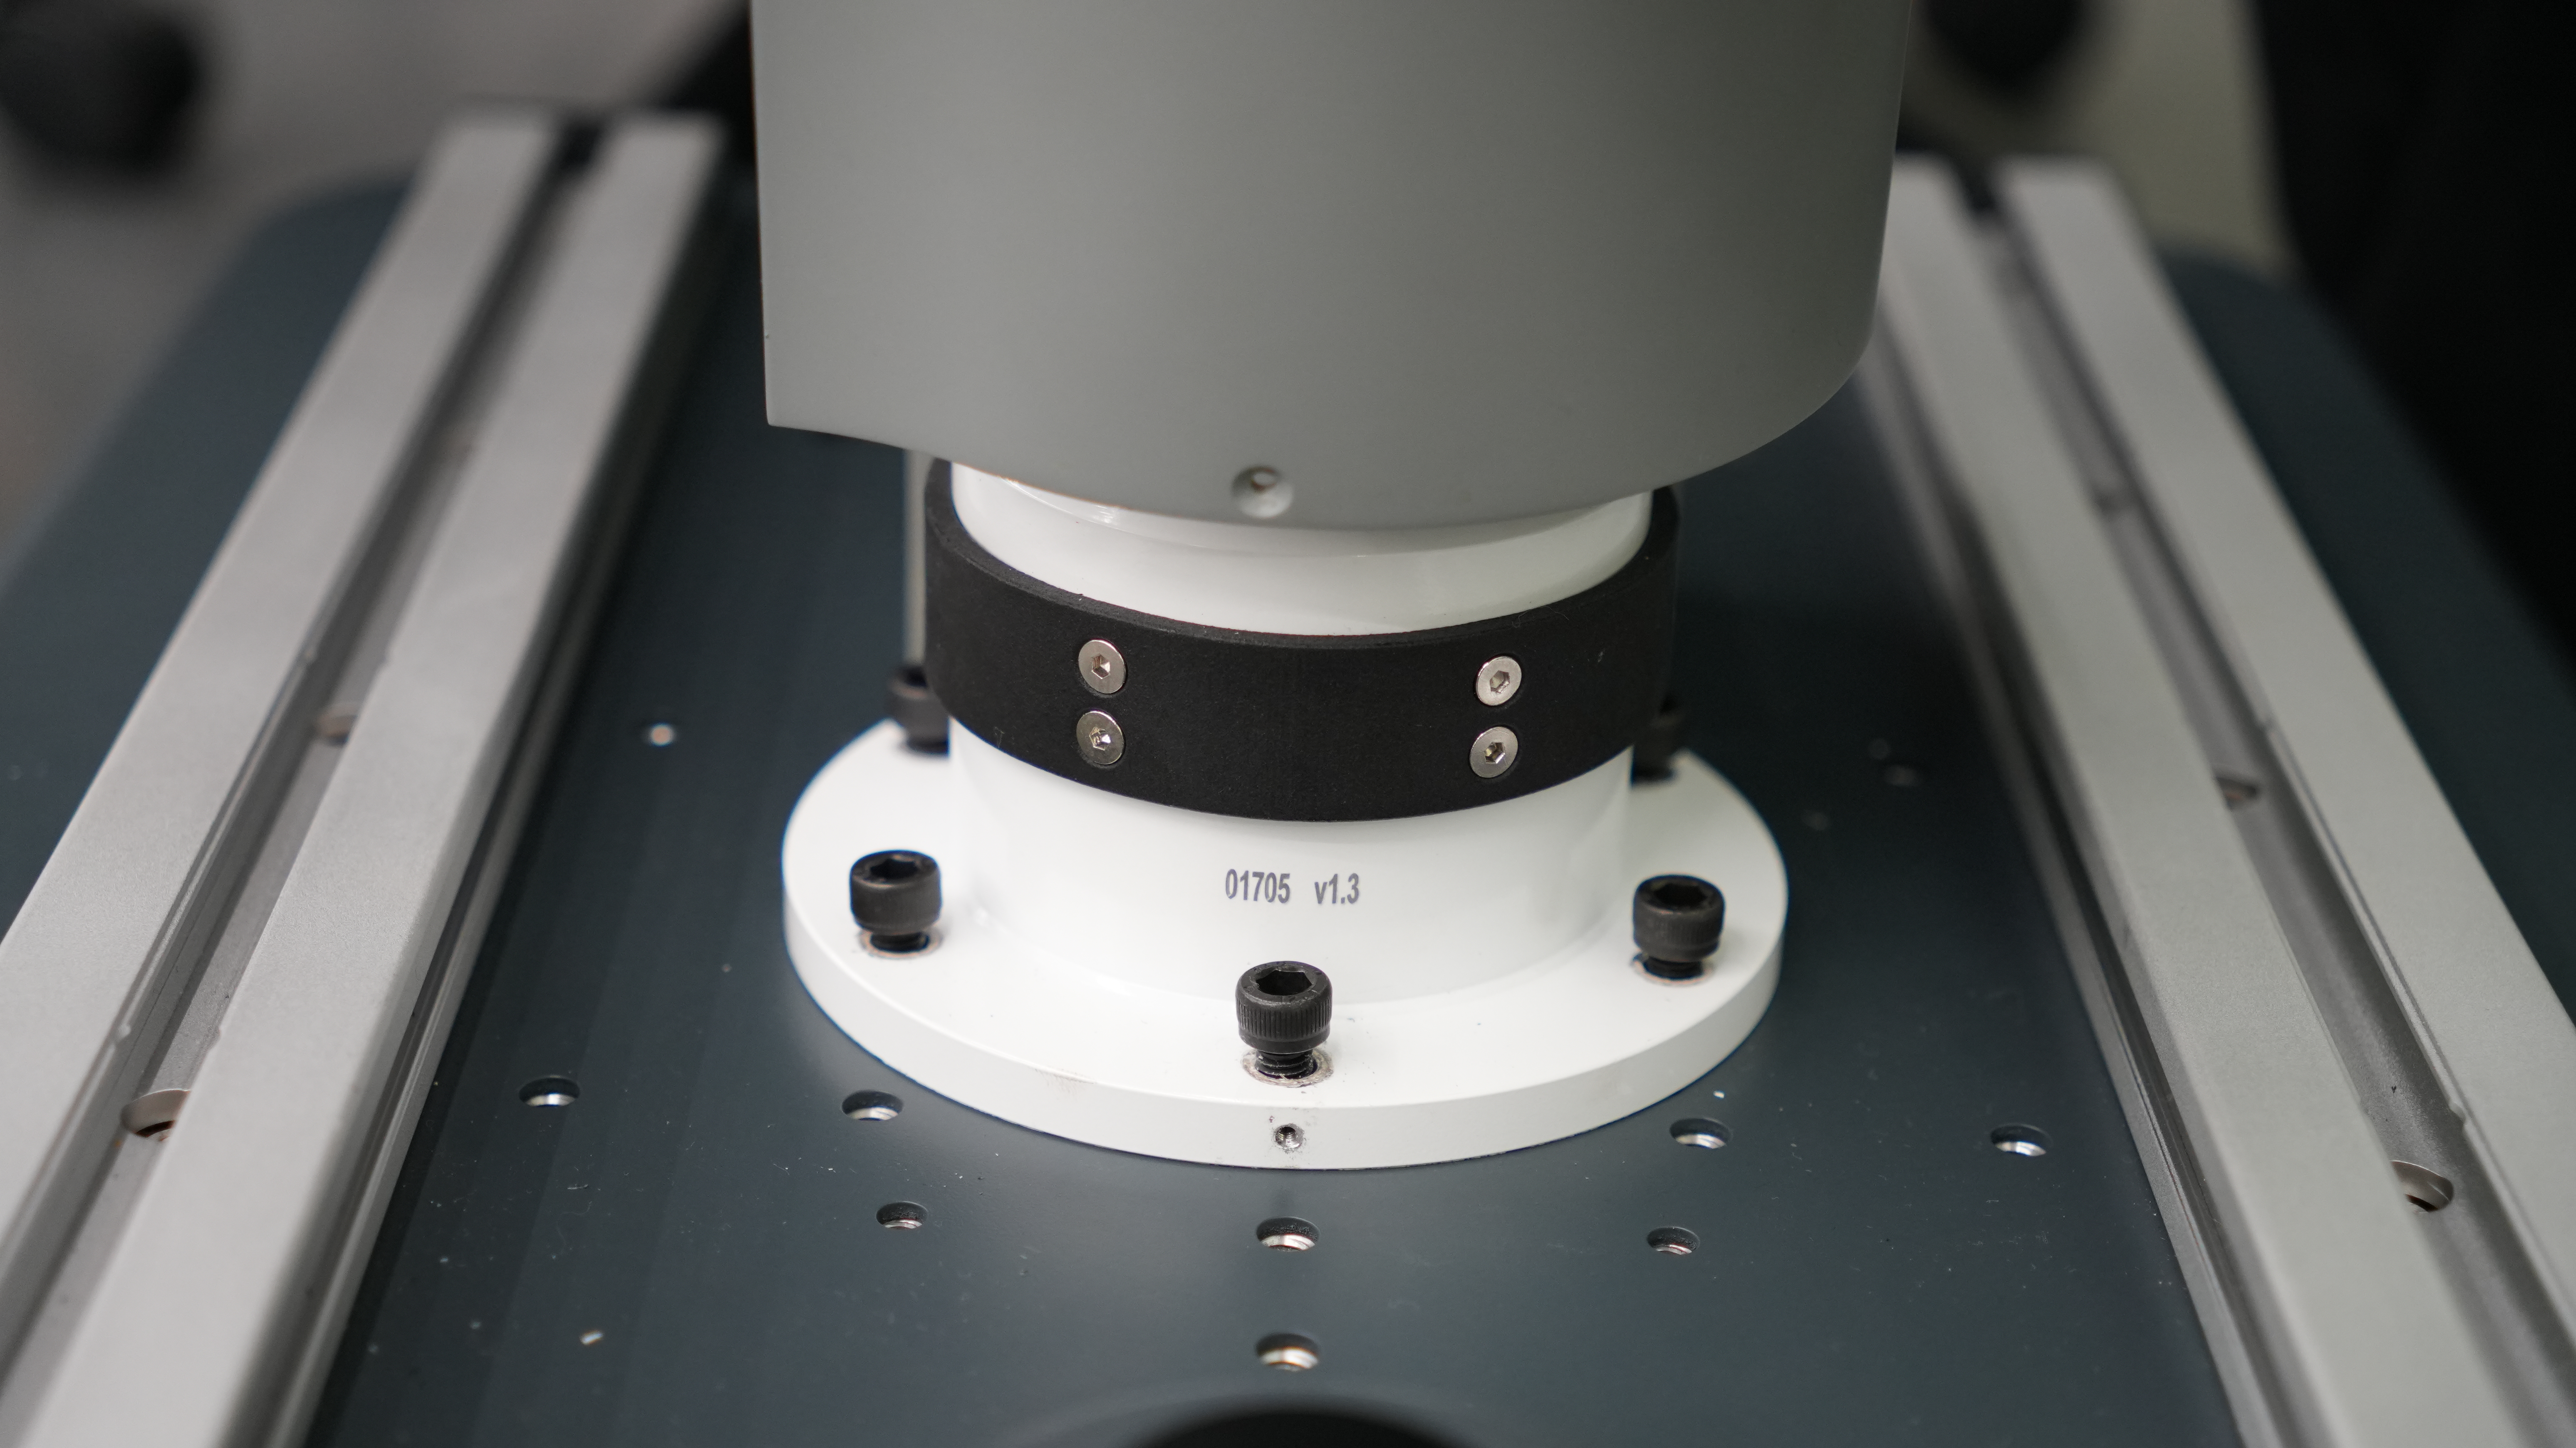
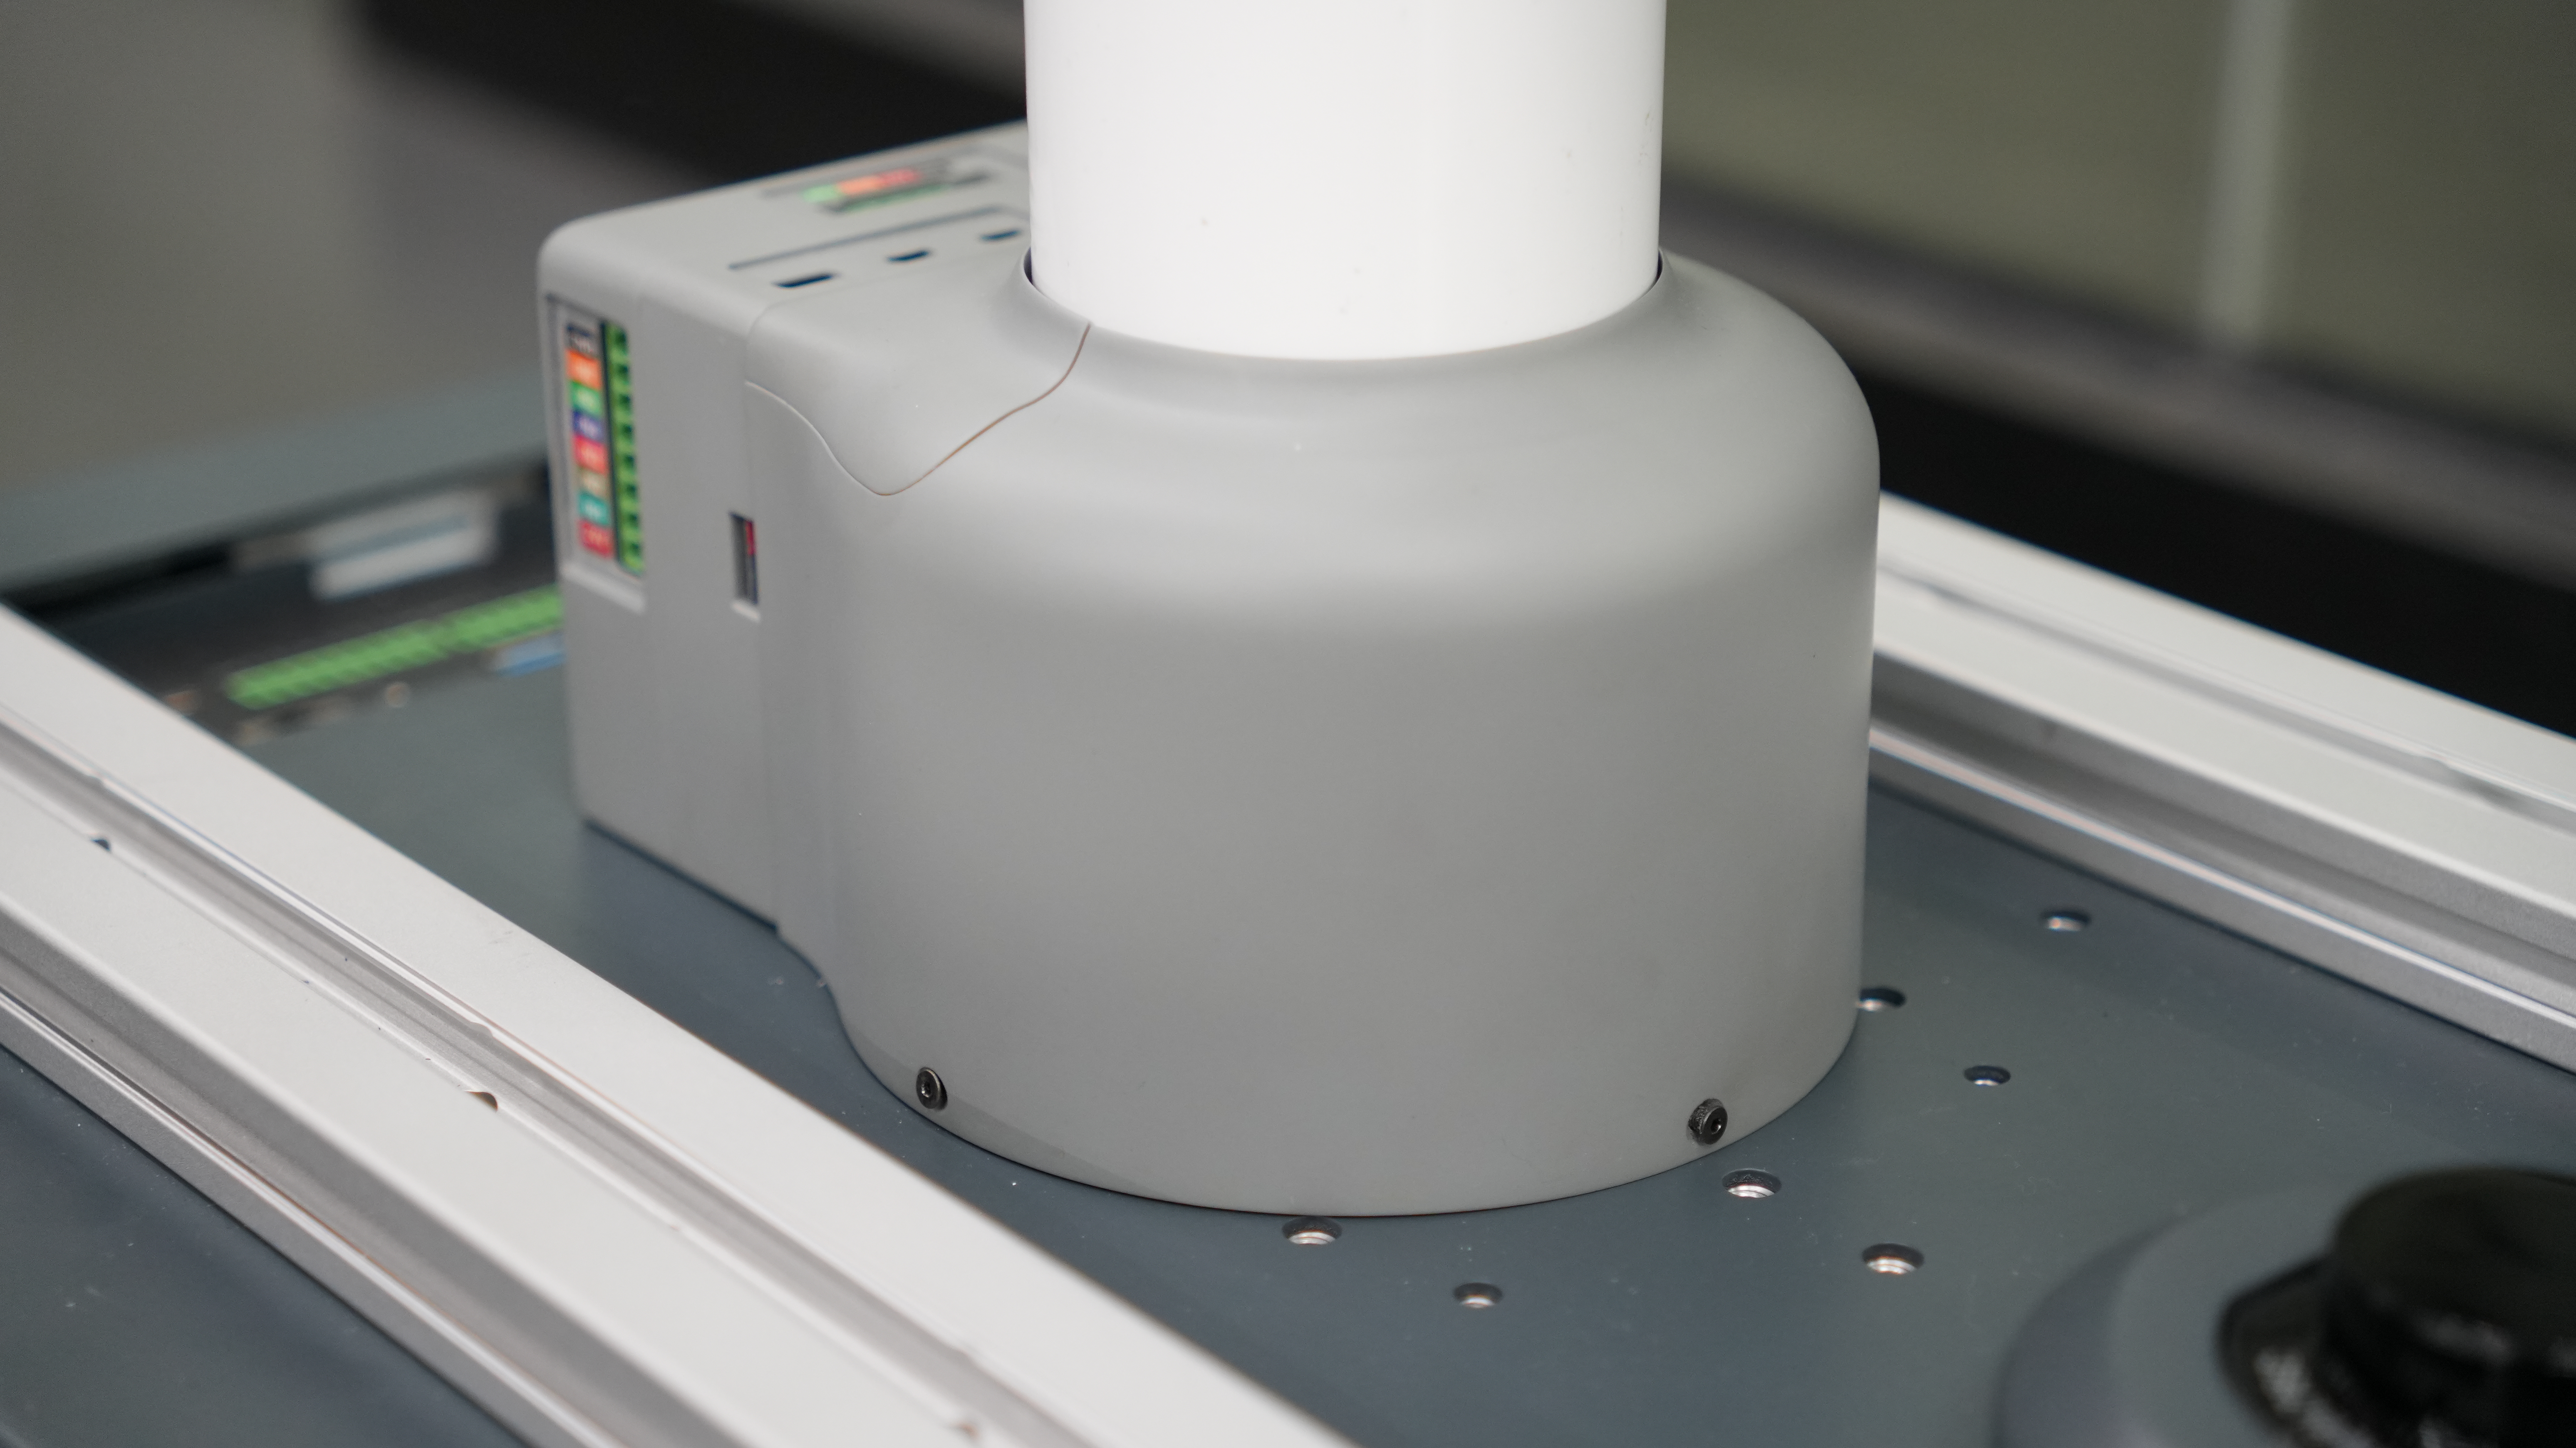
安装机械臂底座的罩壳固定螺丝
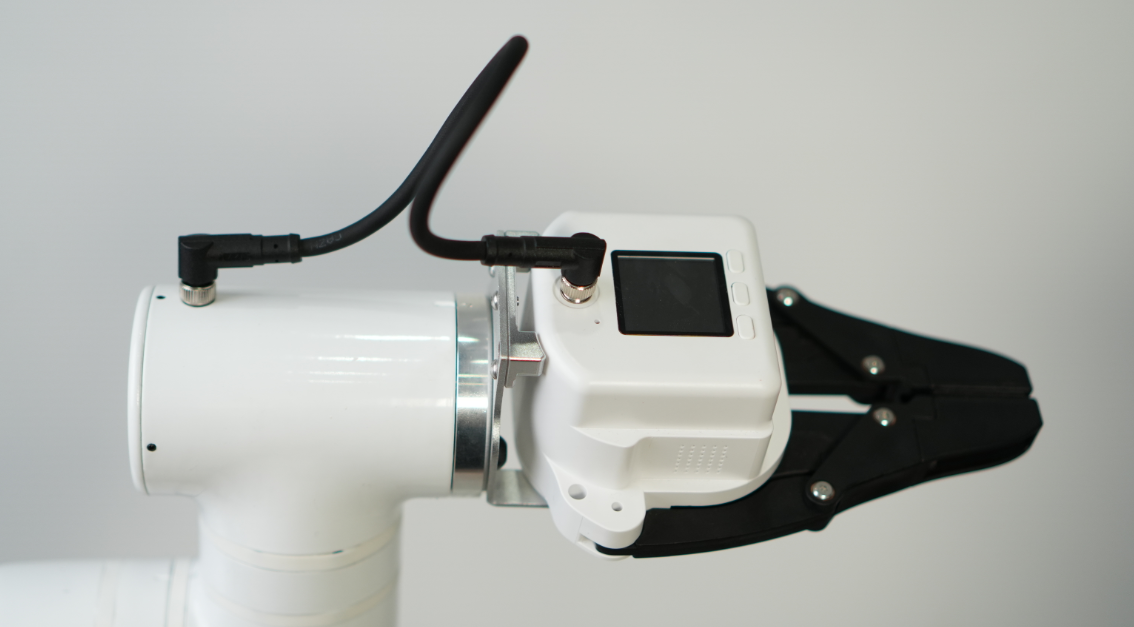
将力控夹爪固定到MyCobot Pro630的夹爪接口上
a. 固定力控夹爪法兰与末端上
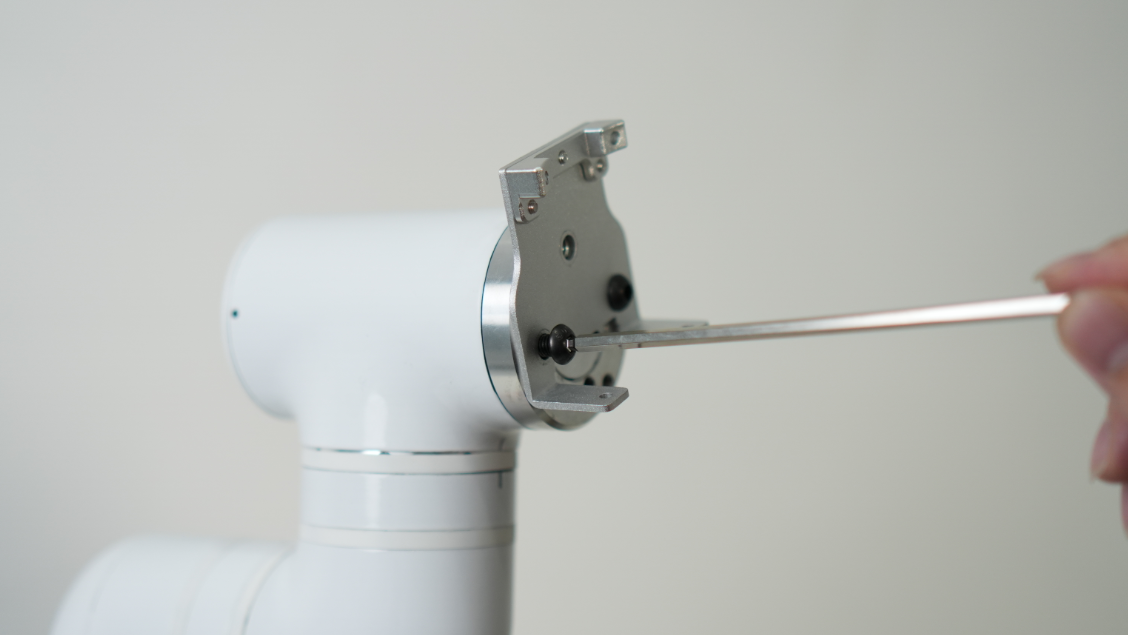
b. 将力控夹爪和法兰连接
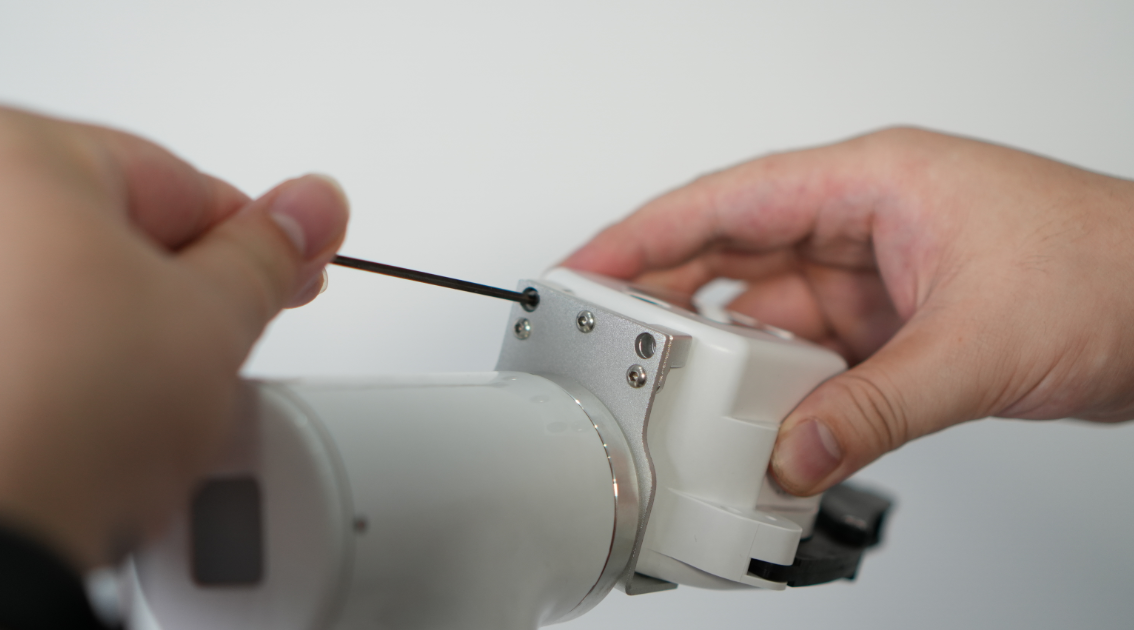
c. 使用M8线与力控夹爪连接
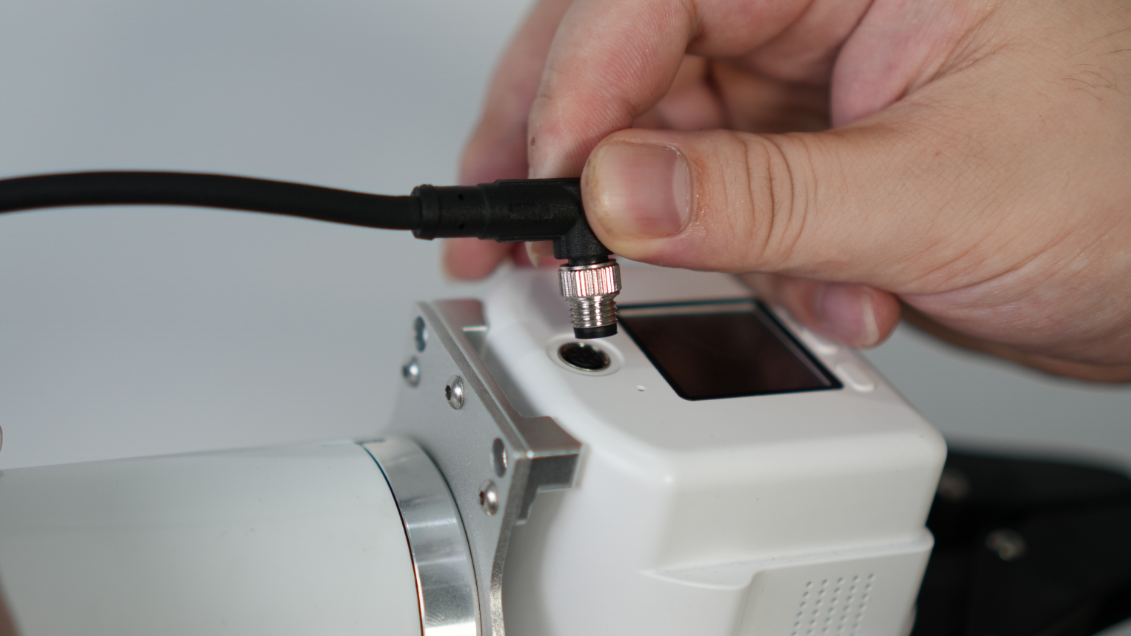
d. 将M8线与机械臂连接
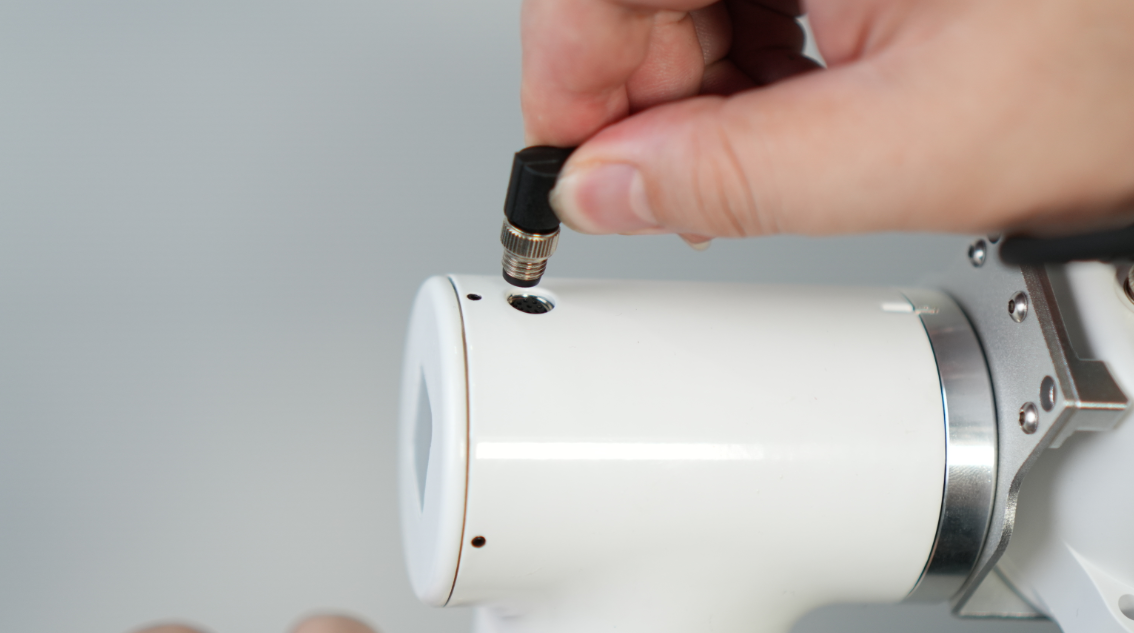
e. 成品如下图所示
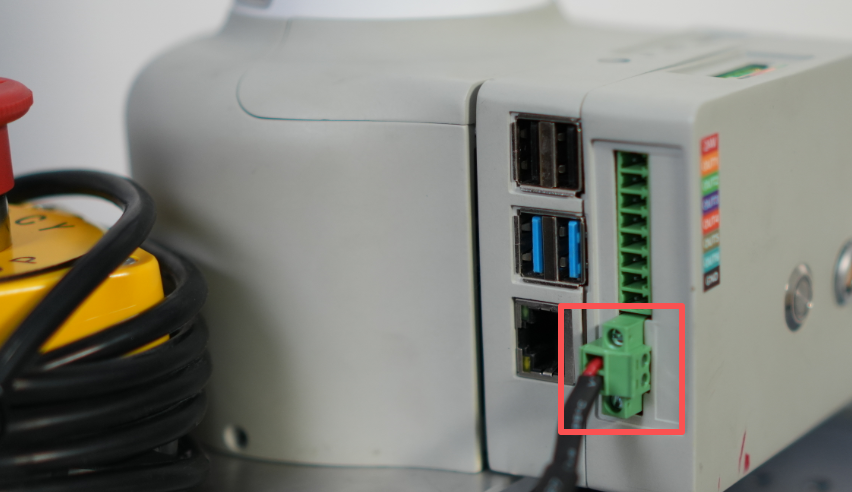
连接急停
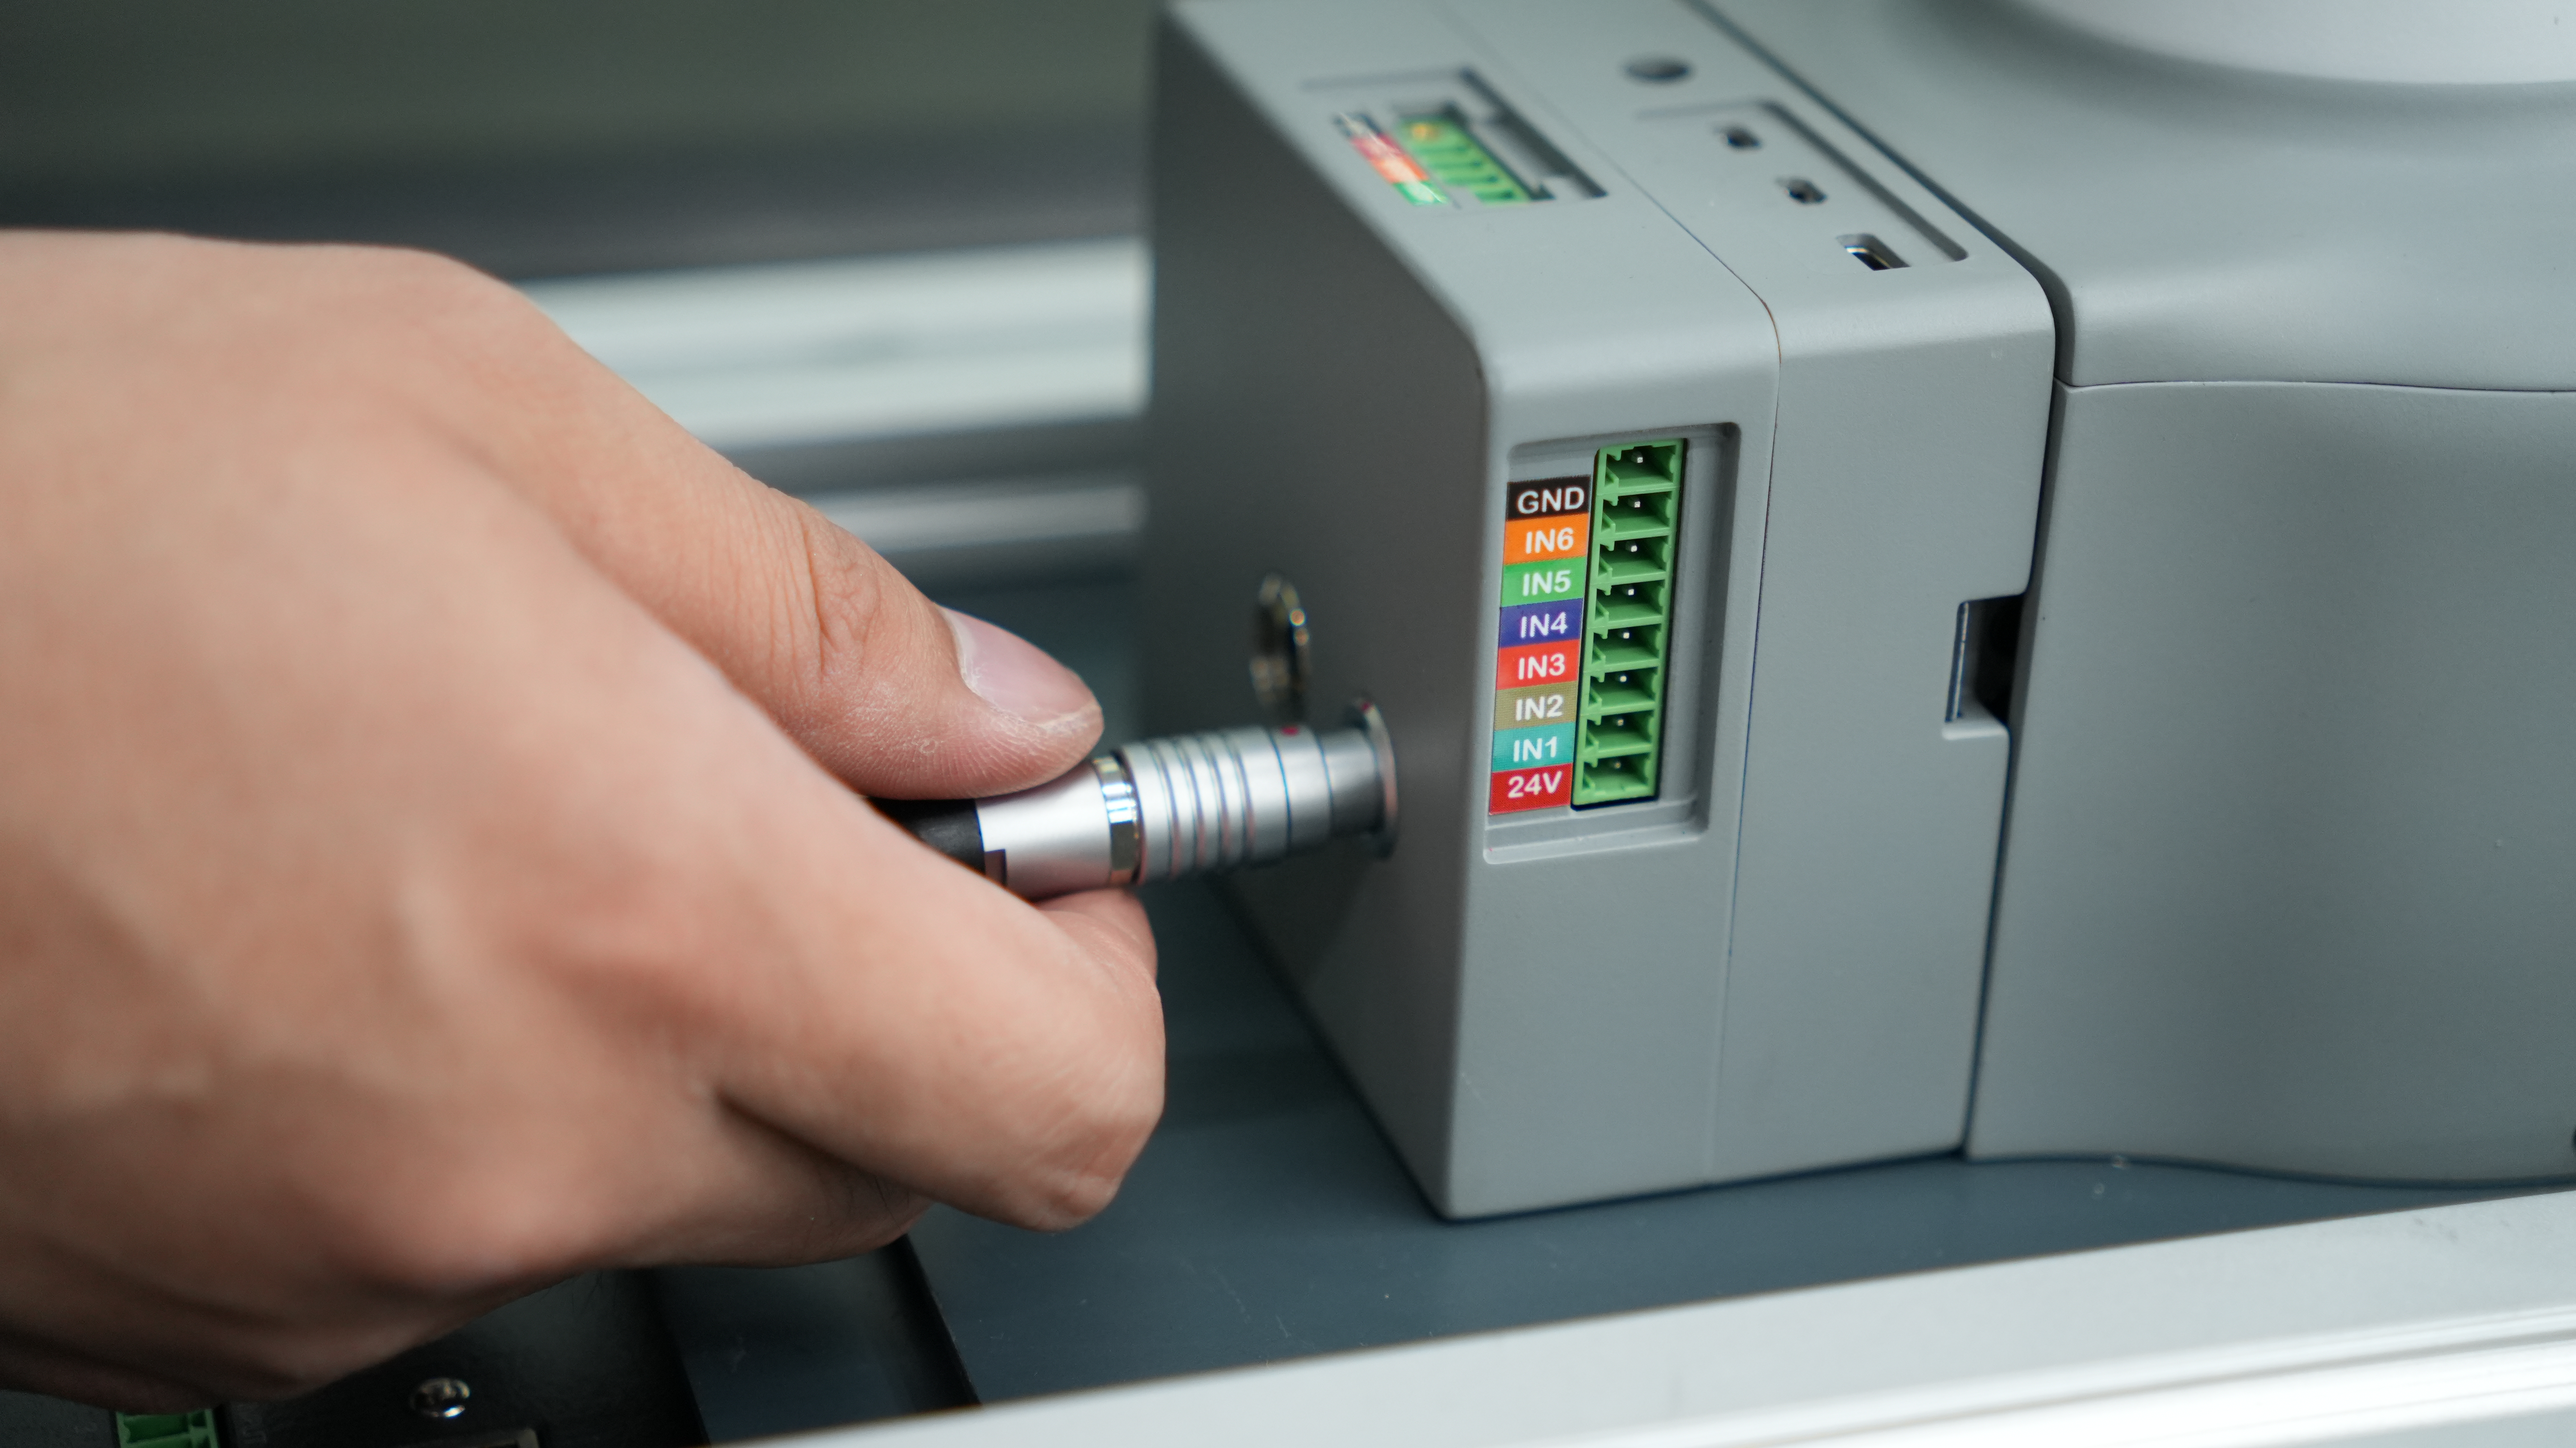
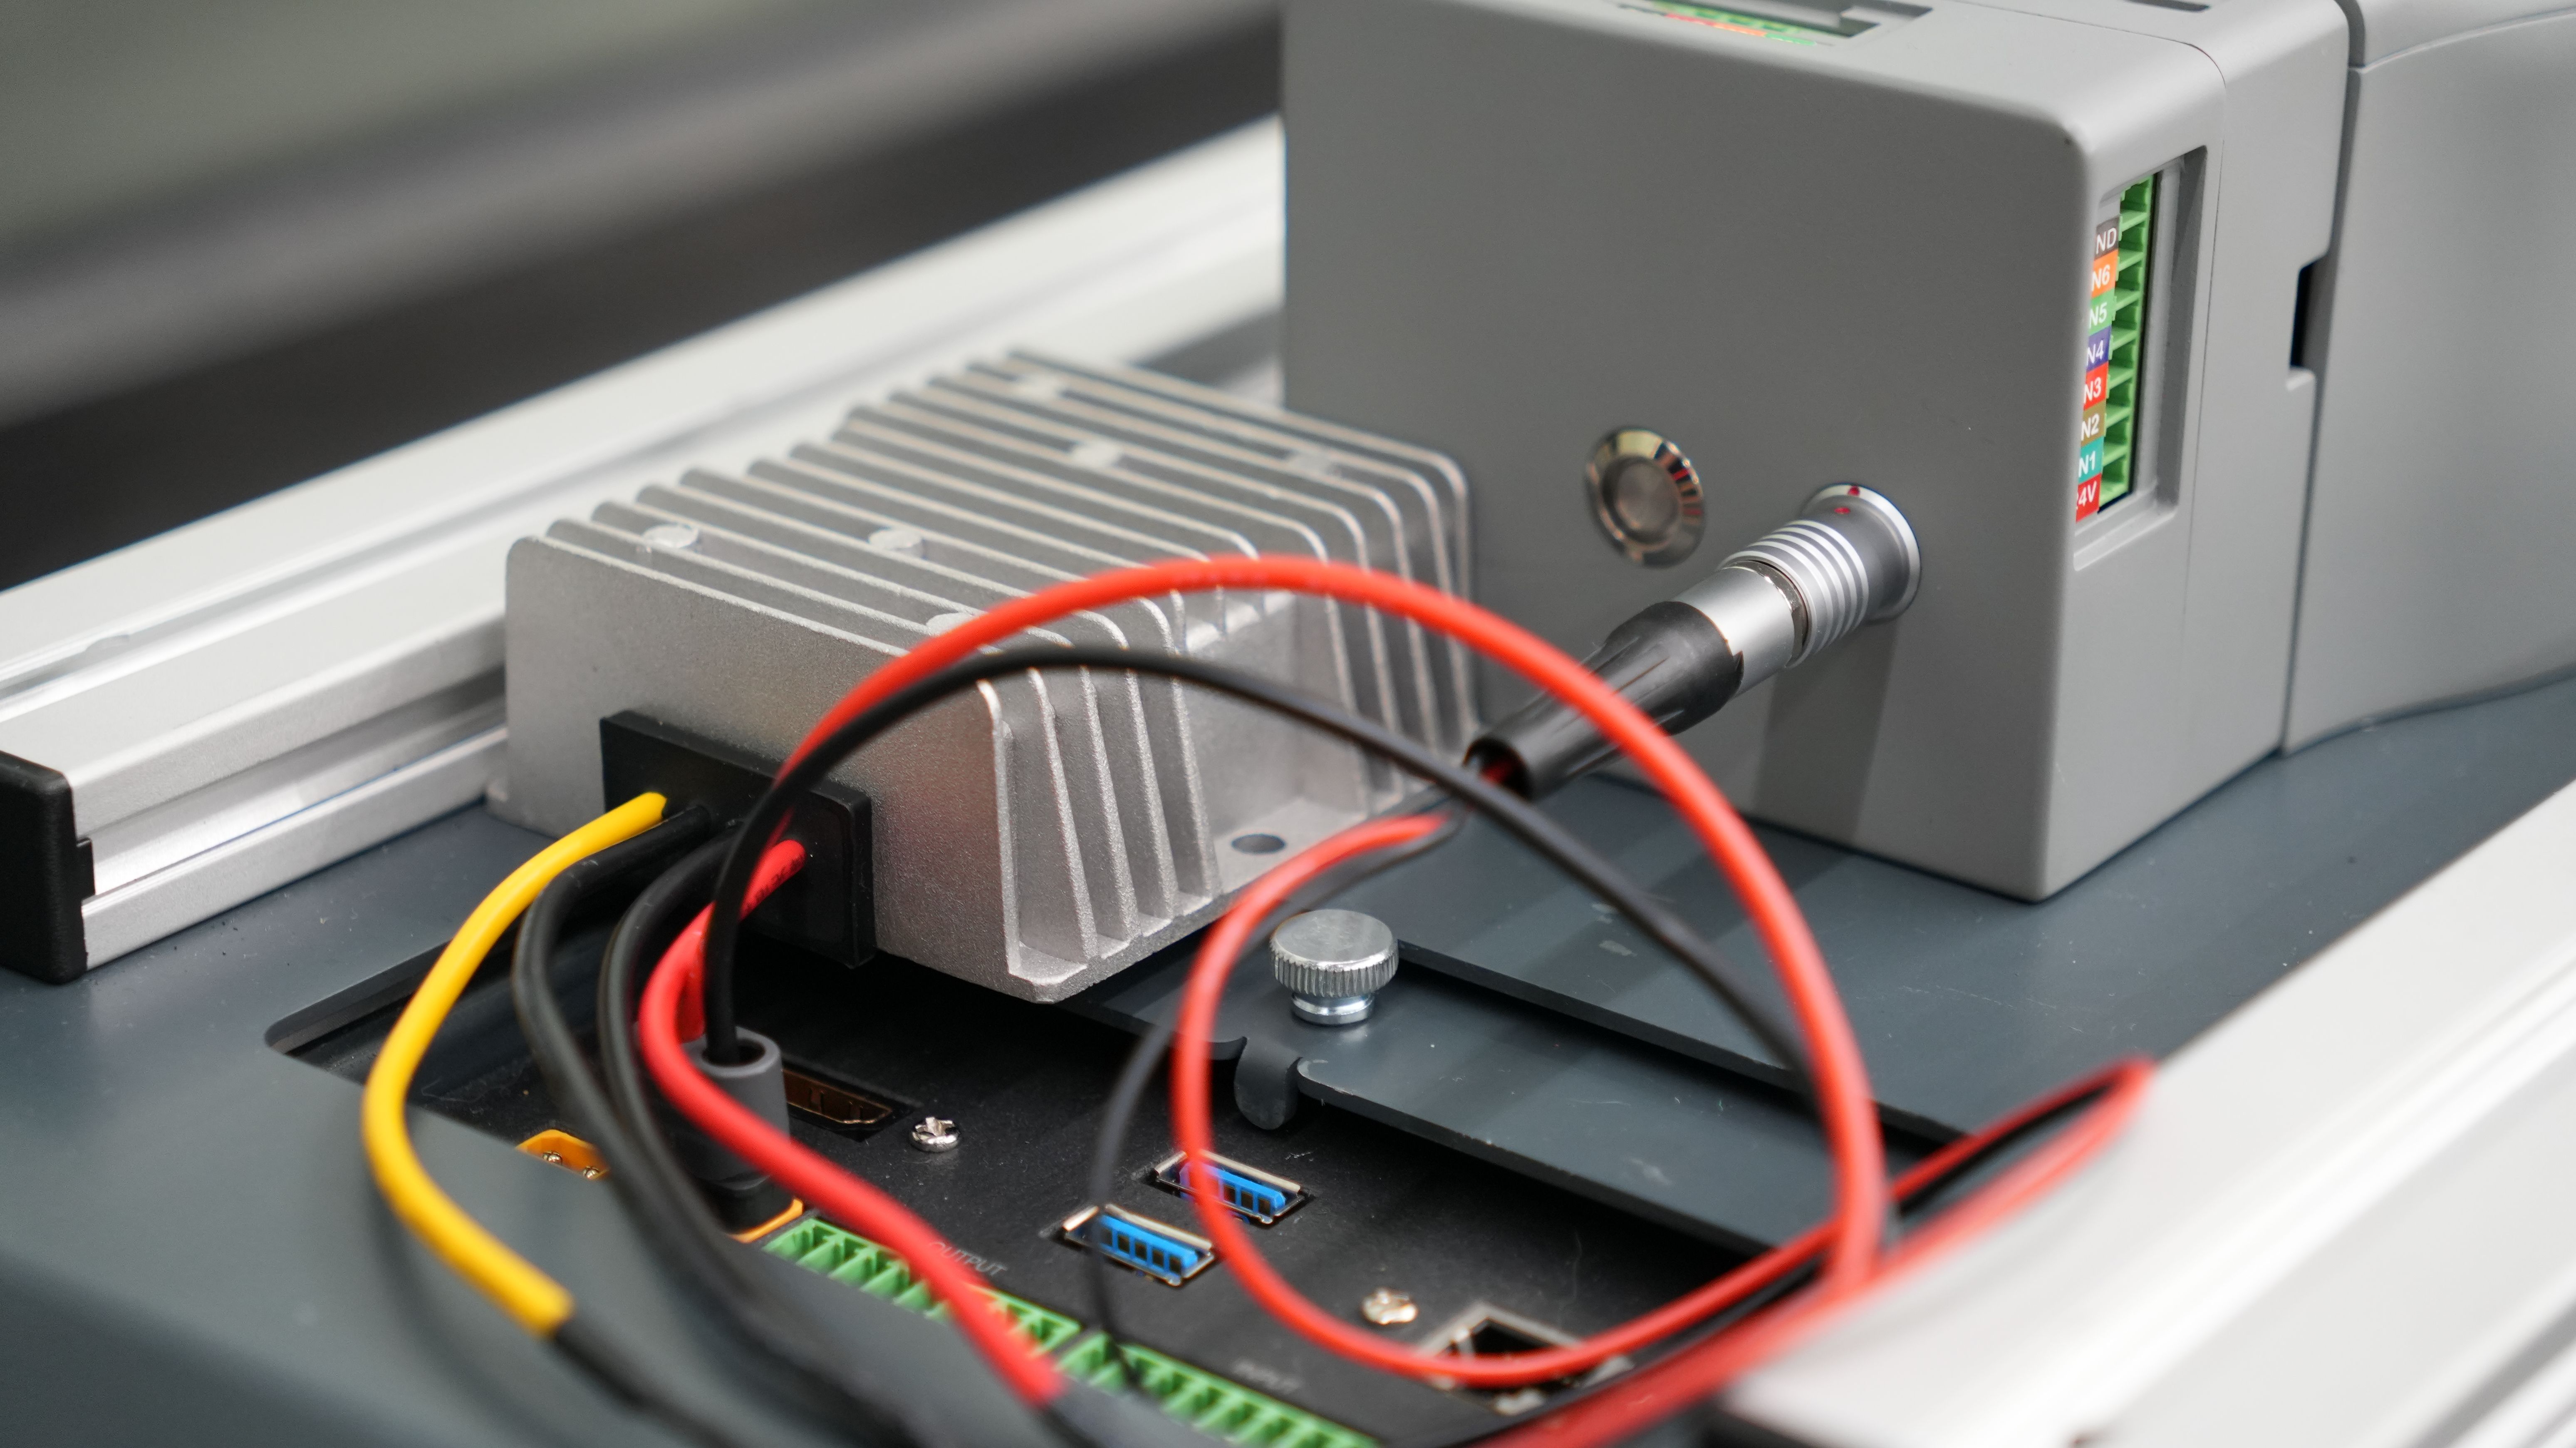
在myAGV Pro断电的情况下,将转接线输入端在车身处连接,输出端连接机械臂电源处
然后将急停旋钮接入后,顺时针旋开急停旋钮,然后按下机械臂与小车的电源开关即可
2. 软件部署
2.1 MyCobot Pro630使用
请访问基础功能使用进行学习
2.2 myAGVPro固件烧录
通过访问myAGVPro如何刻录固件章节进行烧录固件
3. 源码下载
将MyCobot Pro630MCU开门训练手柄控制案例源码下载到本地
3.1 下载源码
- 使用git工具将源码下载到本地
git clone https://github.com/elephantrobotics/pymycobot.git
`
使用浏览器访问网址下载源码压缩包
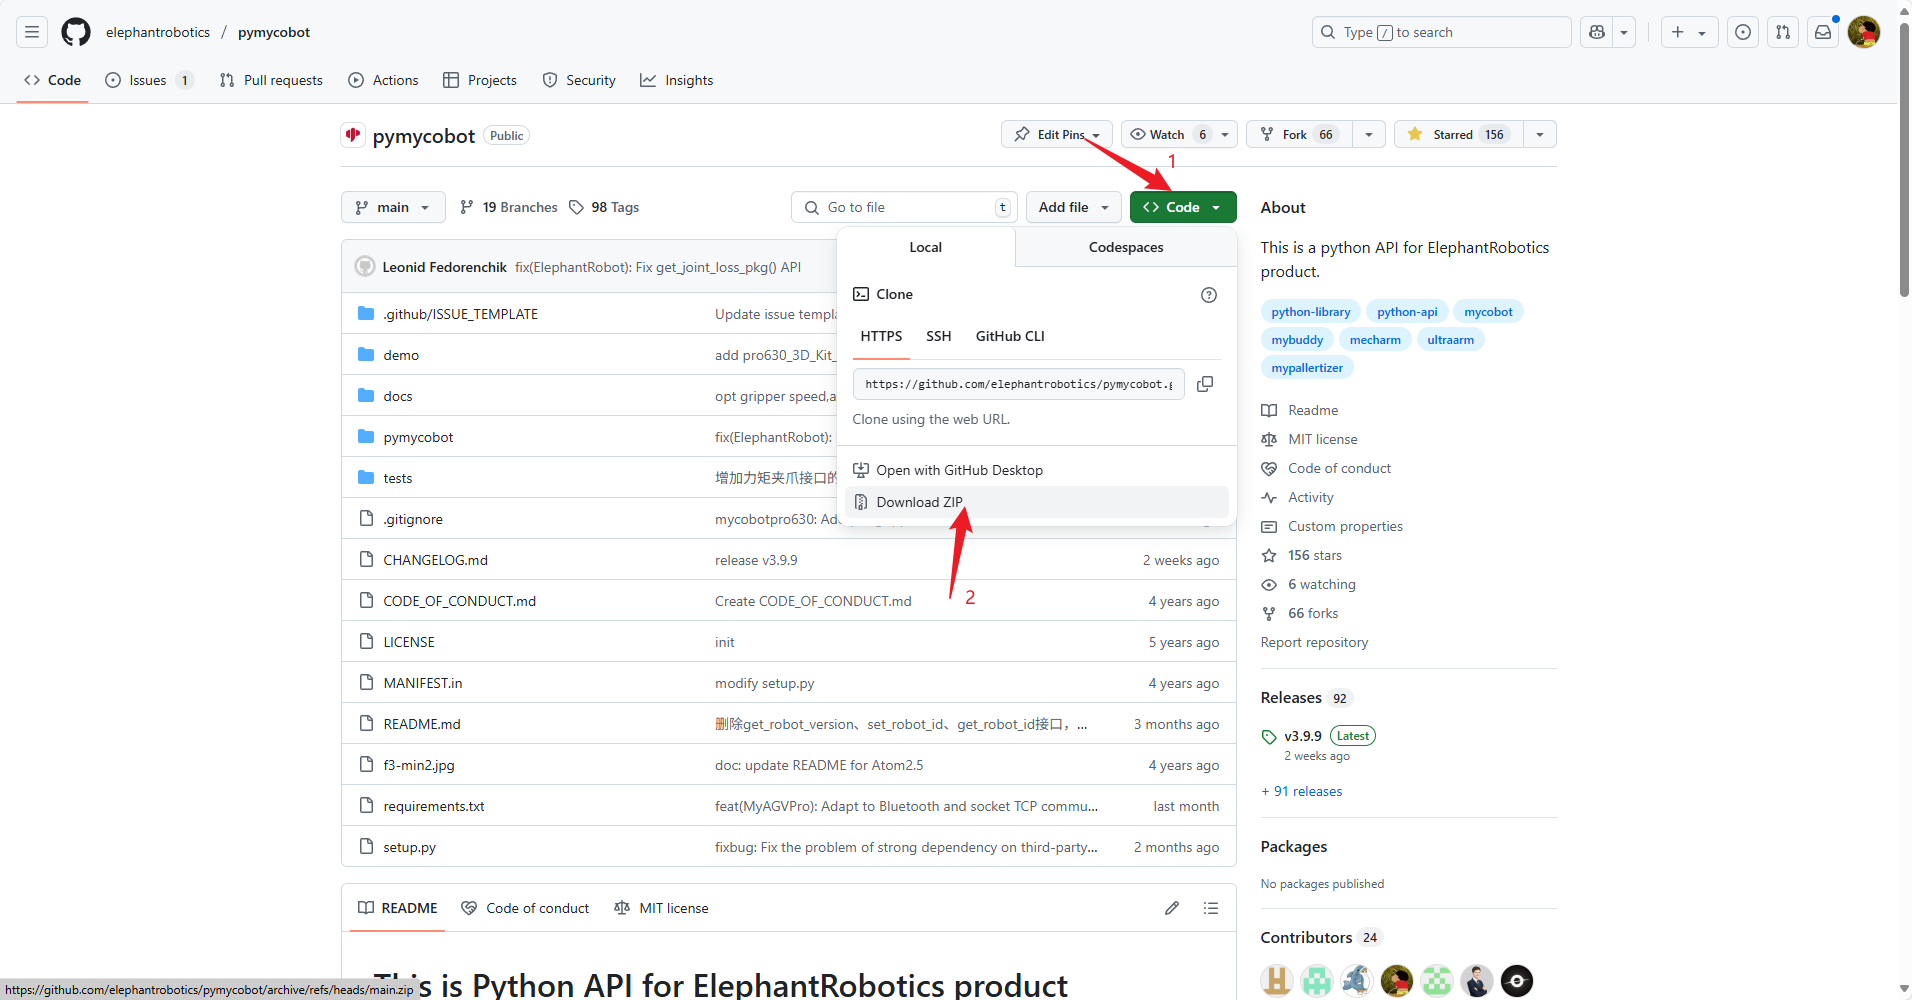
- 点击
Code按钮 - 点击
Download ZIP按钮 - 下载完成后解压到任意文件夹
3.2 进入myAGVPro_Composite_Kit目录
使用cd指令进入pymycobot/demo/myAGVPro_Composite_Kit目录下
cd pymycobot/demo/myAGVPro_Composite_Kit
3.3 下载依赖
使用pip指令下载依赖
pip install -r requirements.txt
3.4 修改配置
打开
main.py文件, 将COMPOSITE_KIT_TYPE的值修改成MyCobotPro630... # ############################################################################################## # Composite kit configuration # ############################################################################################## COMPOSITE_KIT_TYPE = "MyCobotPro630" # MyCobotPro630, MyCobot320, MyArmM750, Undefined DEBUG = False ...配置
MyCobot Pro630TCP IP和端口, 将COMPOSITE_KIT_HOST的修改成MyCobot Pro630的IP地址, 端口默认情况下为5001注意: 本案例使用的是MyCobot Pro630远程控制功能, 主要注意以下问题:
- 确保MyCobot Pro630和myAGvPro在同一局域网下
- 确保MyCobot Pro630内的roboflow程序已经启动
- 确保MyCobot Pro630的IP地址和端口号正确
...
# ##############################################################################################
# MyCobot Pro630 Configuration
# ##############################################################################################
COMPOSITE_KIT_HOST = "192.168.1.234"
COMPOSITE_KIT_PORT = 5001
...
如何获取MyCobot Pro630的IP地址
可以通过在系统内使用
ip a命令获取MyCobot Pro630的IP地址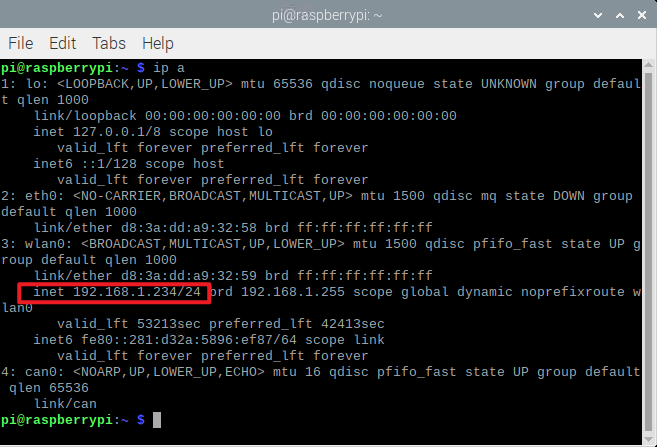
可以通过roboflow程序获取
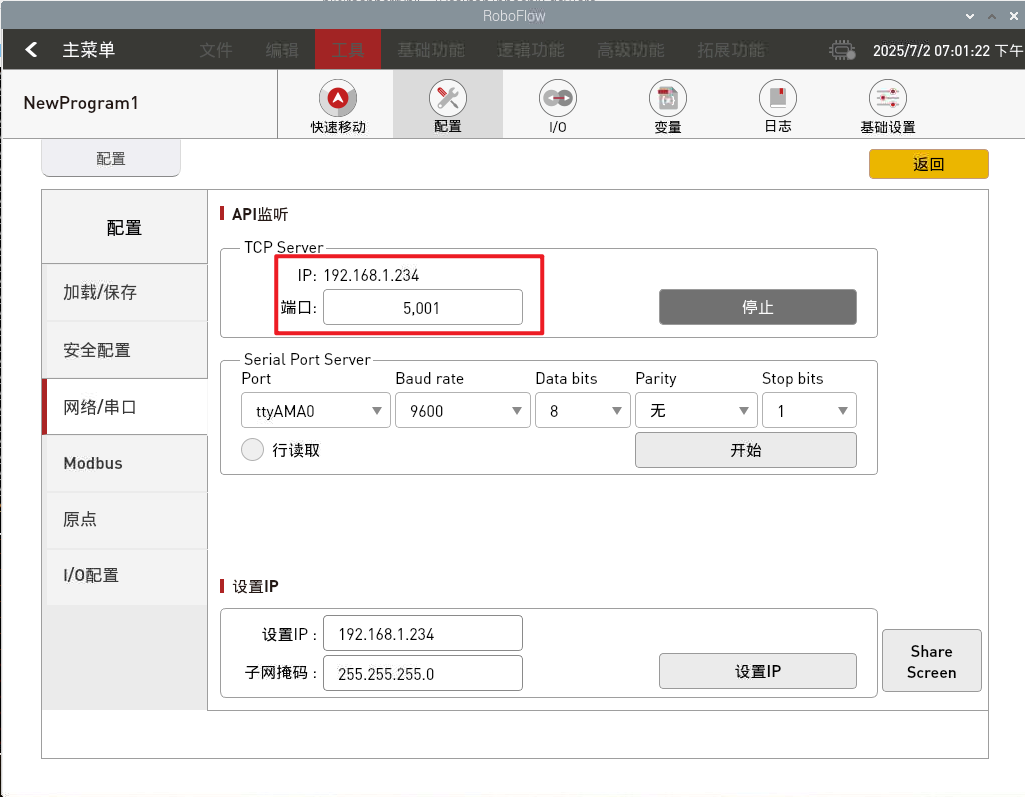
3.5 运行源码
使用python指令运行源码
python main.py
4. 快速体验
myAGVPro+MyCobotPro630手柄控制功能定义如下:
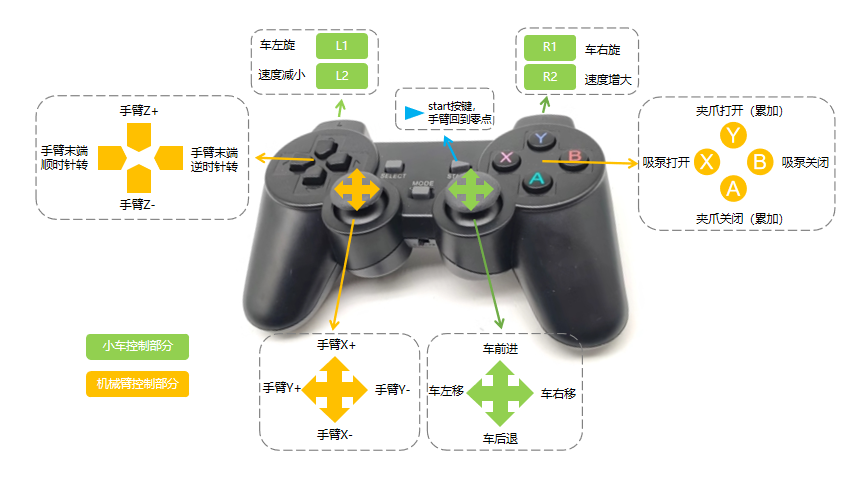
注意: 在程序启动前需要先把手柄的接收器接入myAGV Pro的
USB口, 程序启动后, 当手柄的接收器断开连接时, 程序会自动退出