ultraArmP1 积木块说明
以下是对积木块功能用途以及使用方法说明。
1 运动控制
以下是对运动控制类别积木块的介绍
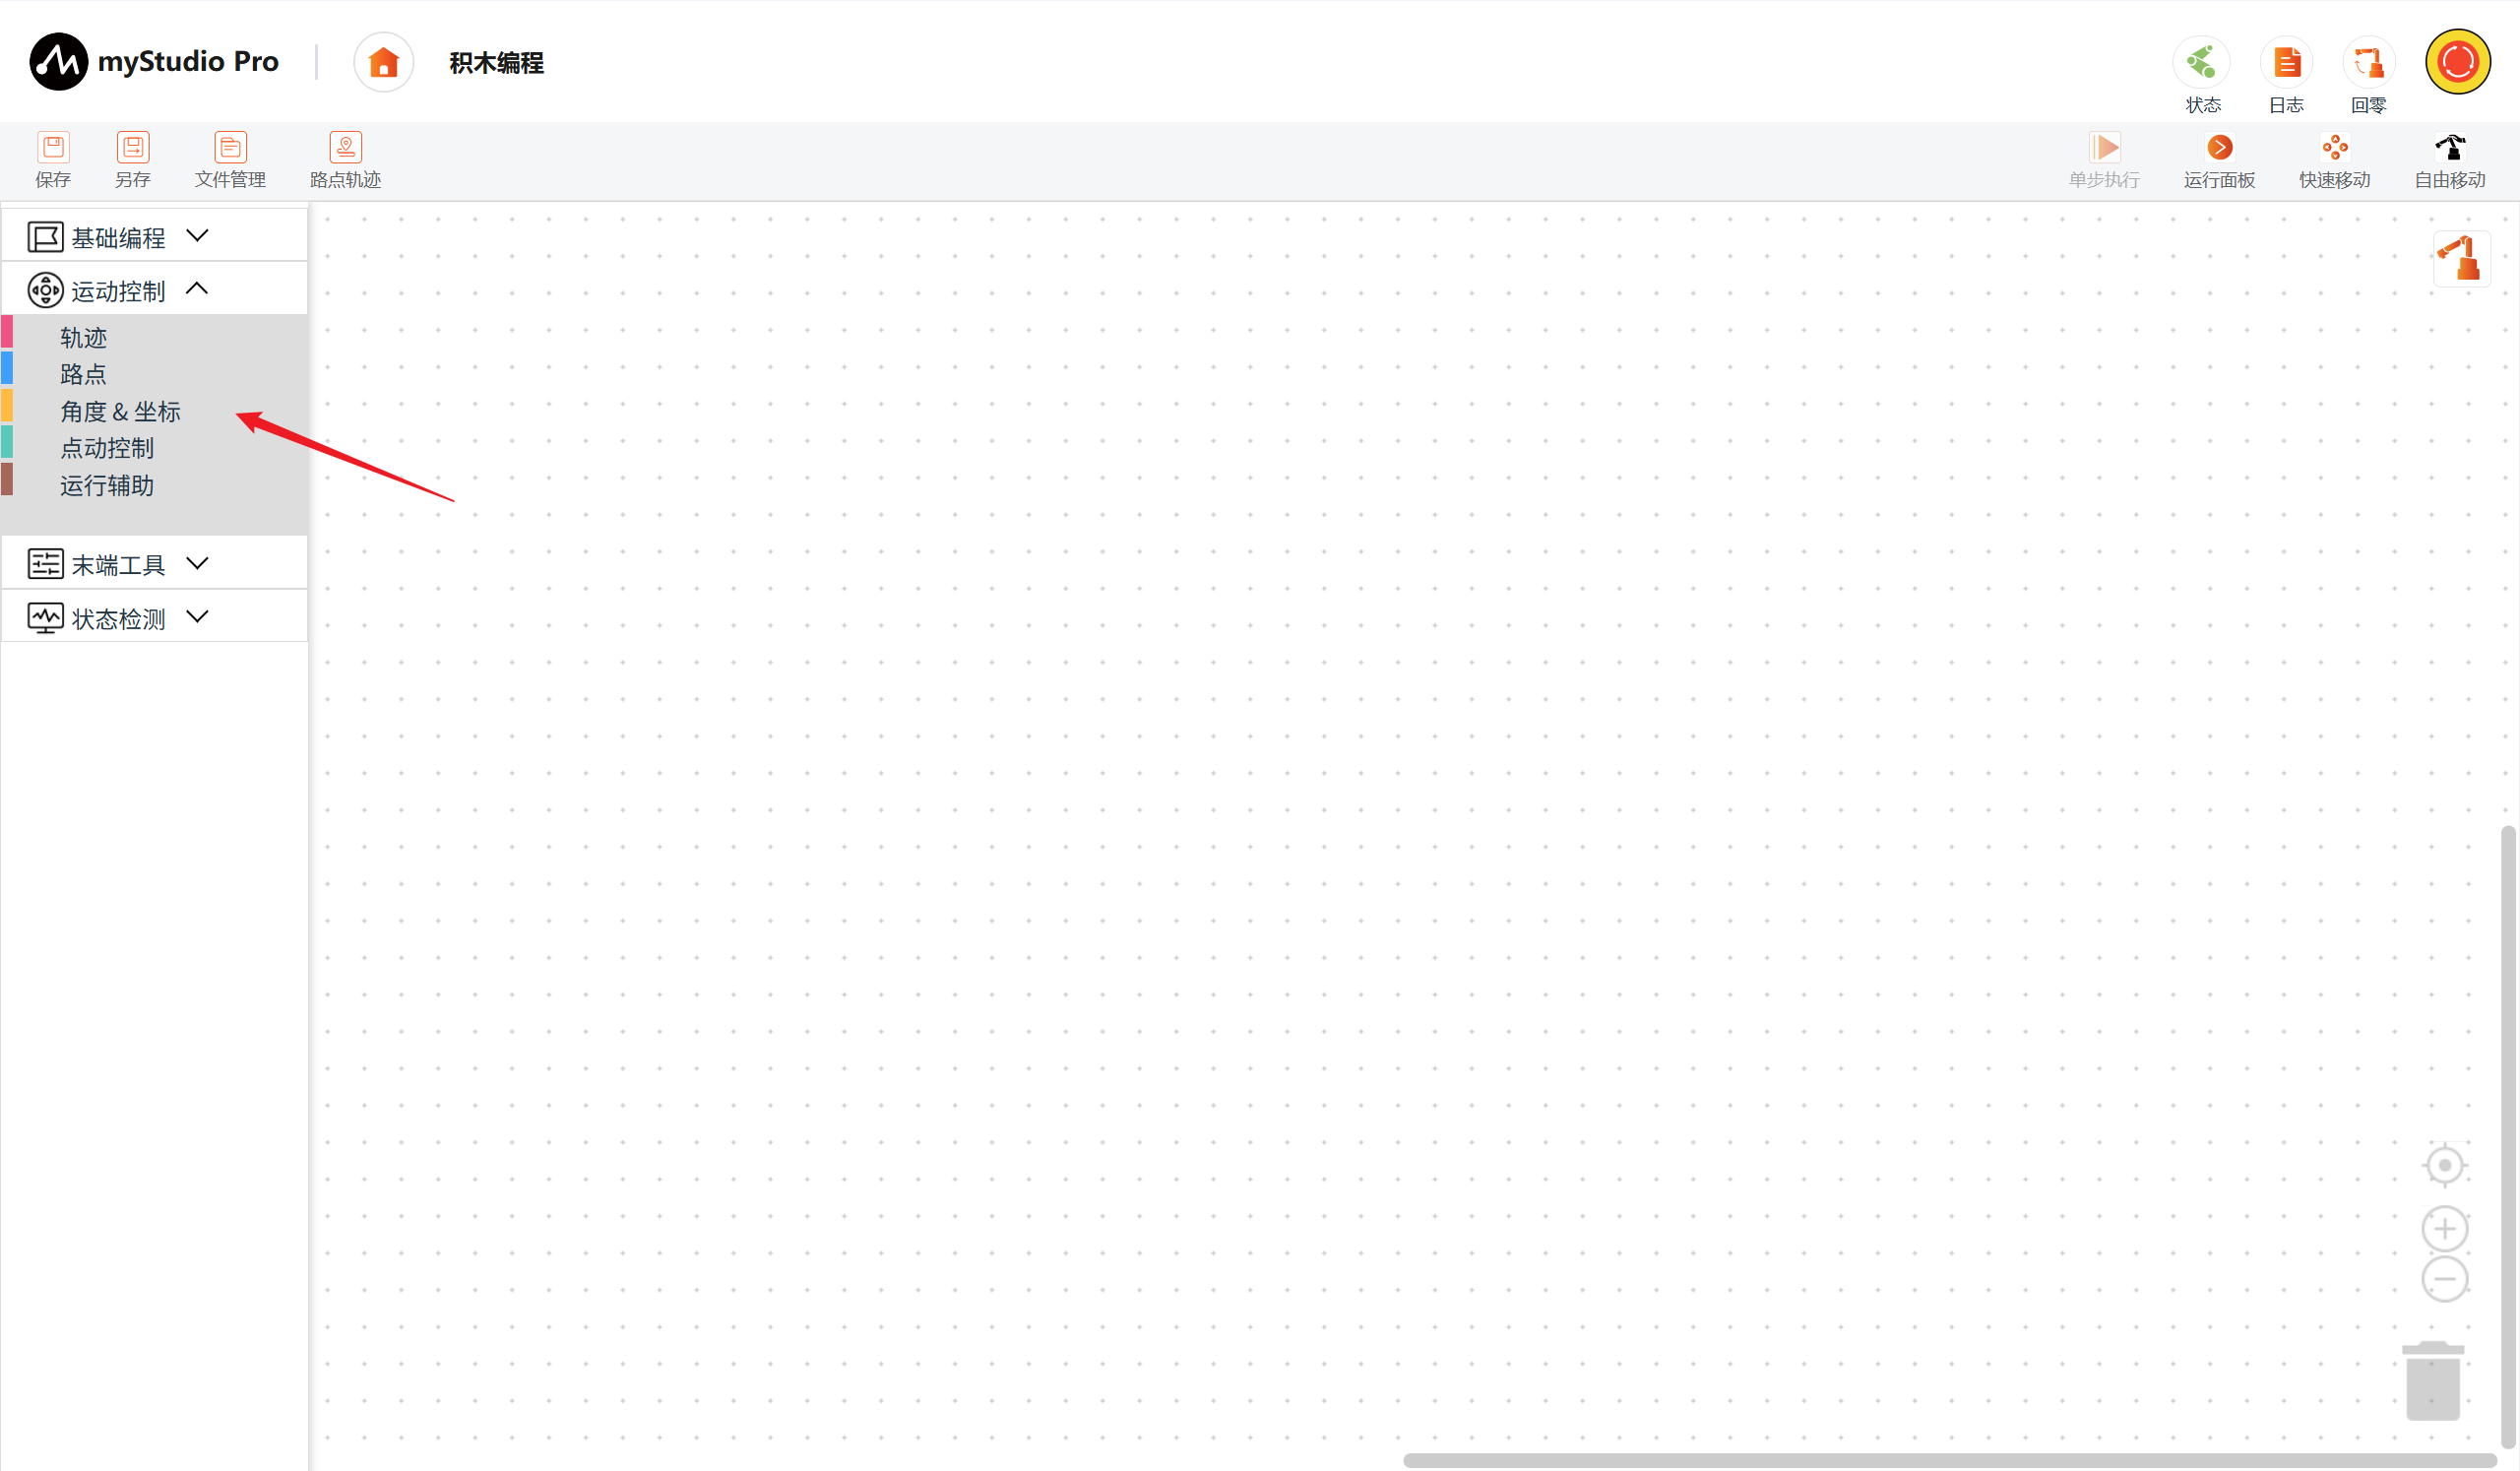
1.1 轨迹
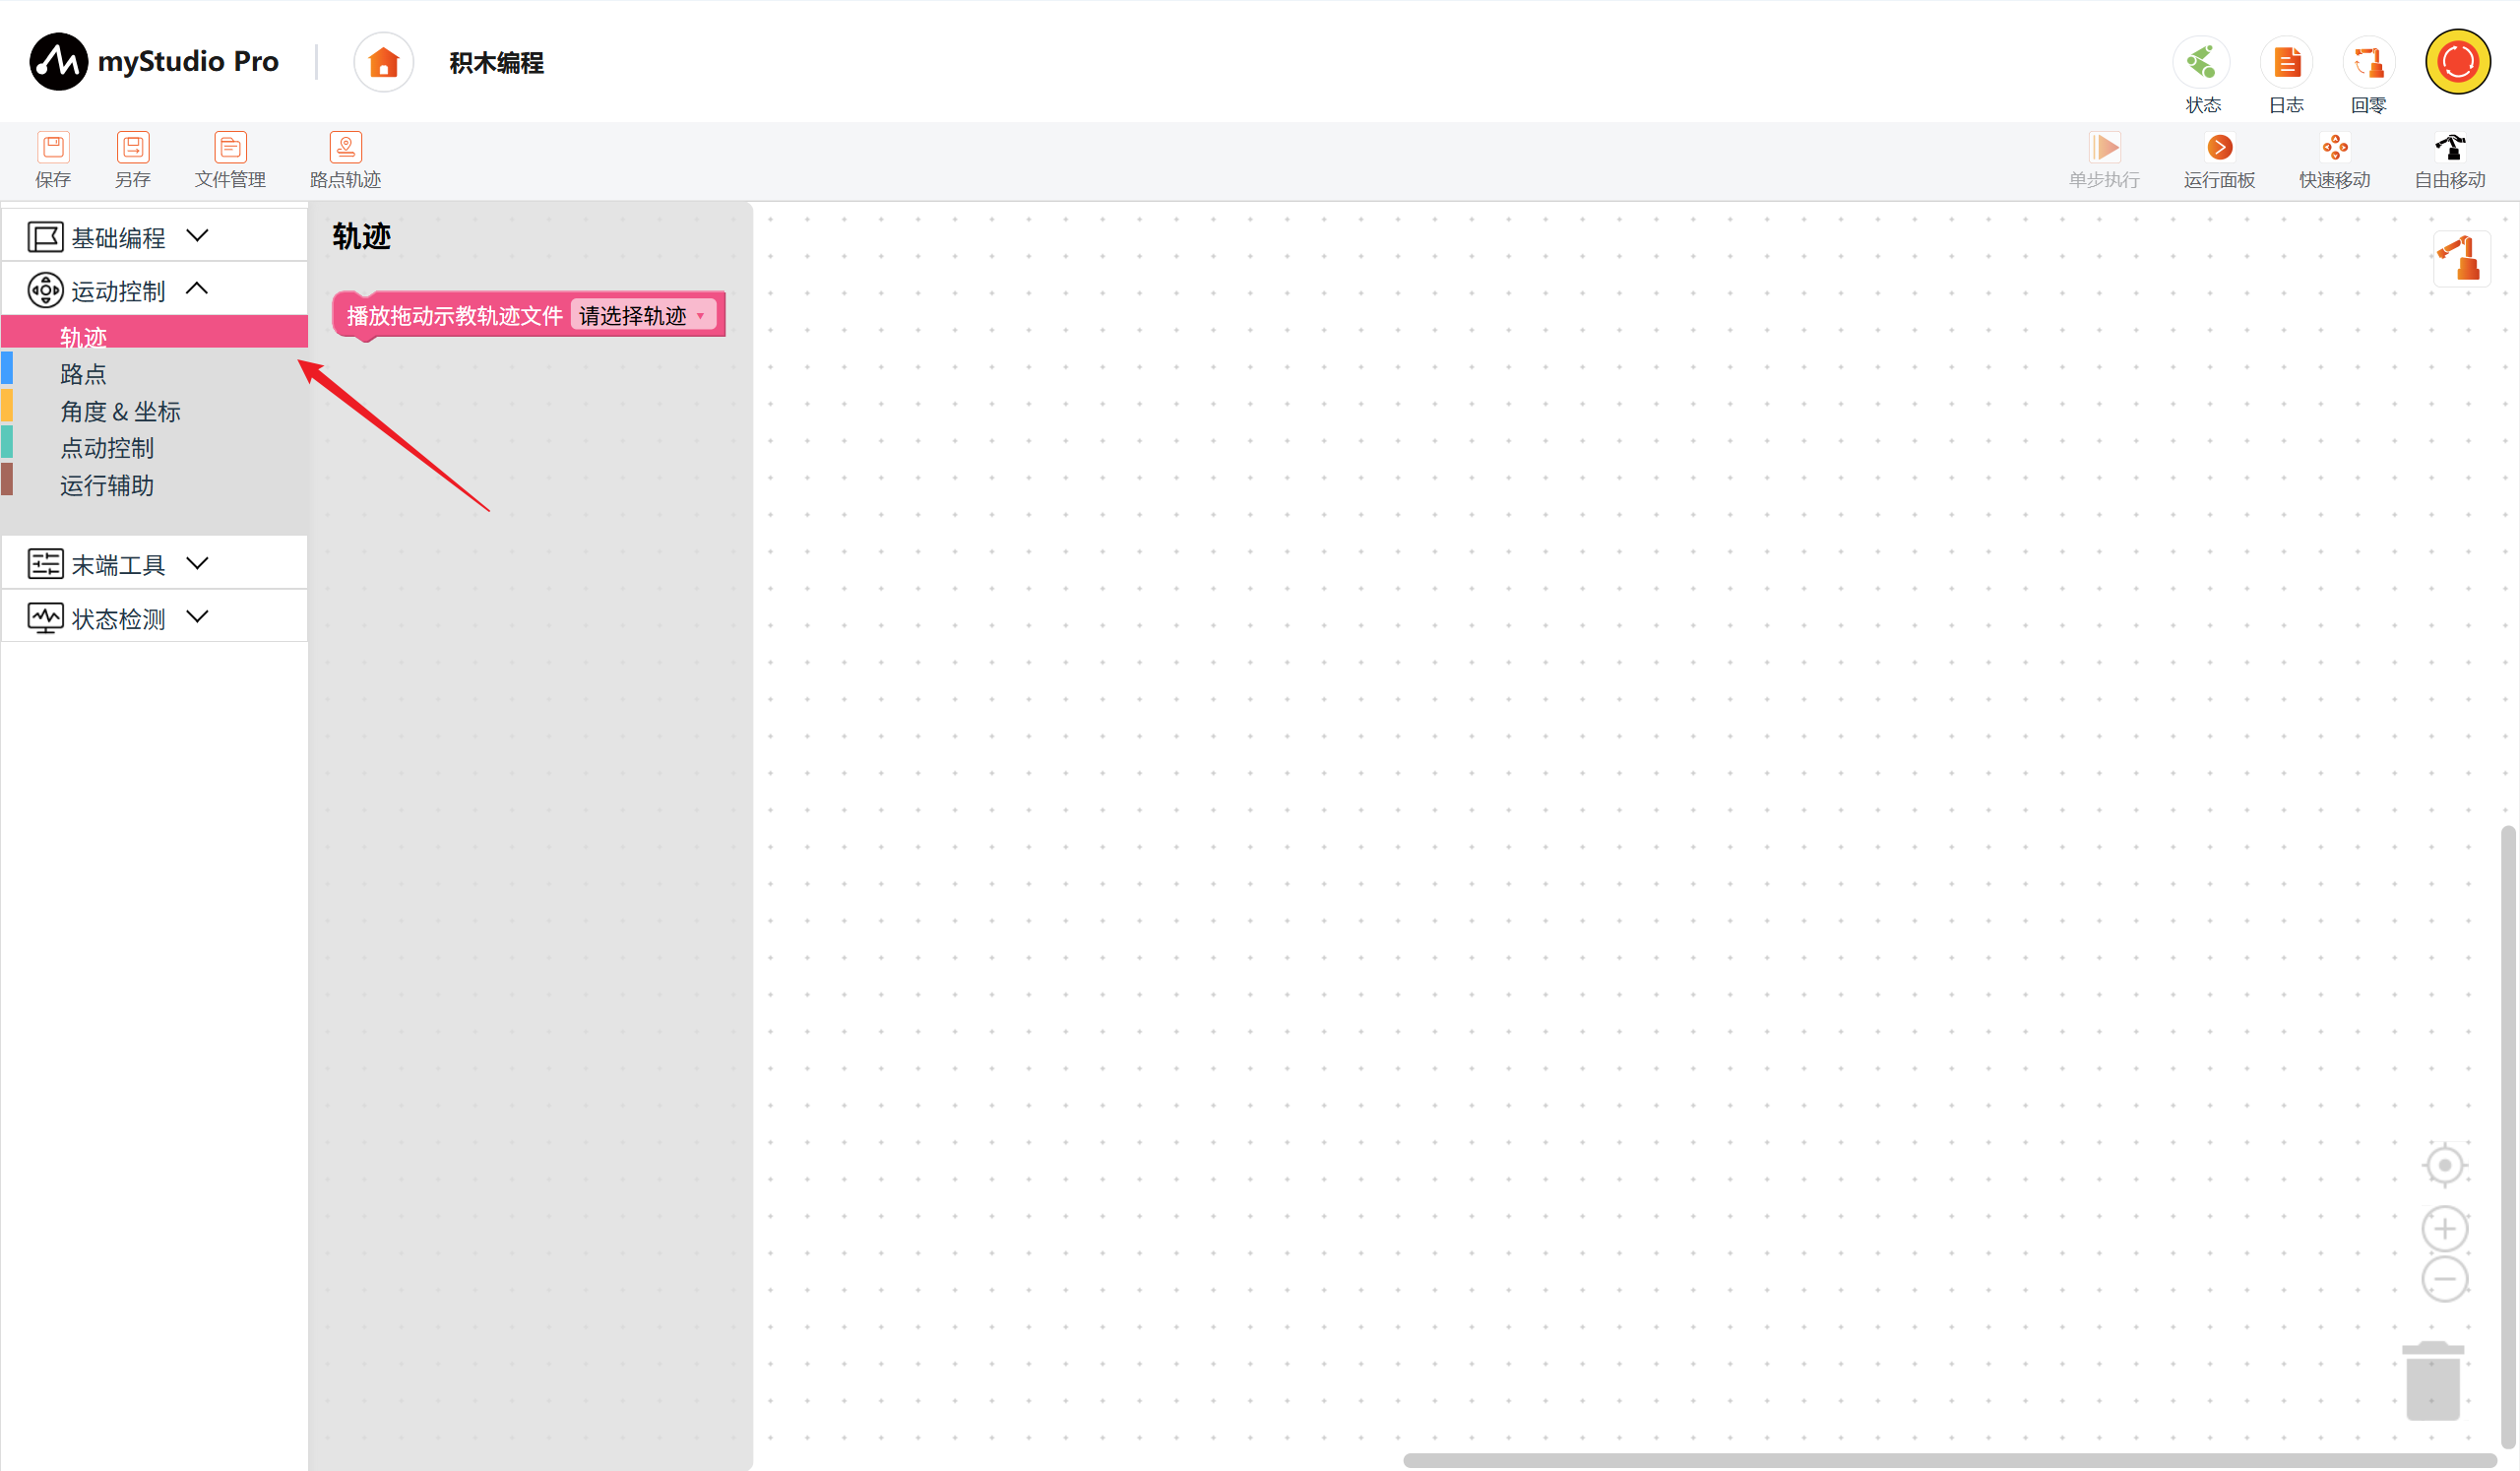
播放拖动示教轨迹文件
功能:选择并播放已保存的拖动示教轨迹。
参数:轨迹文件:从当前轨迹列表中选择。
返回值:无
1.2 路点
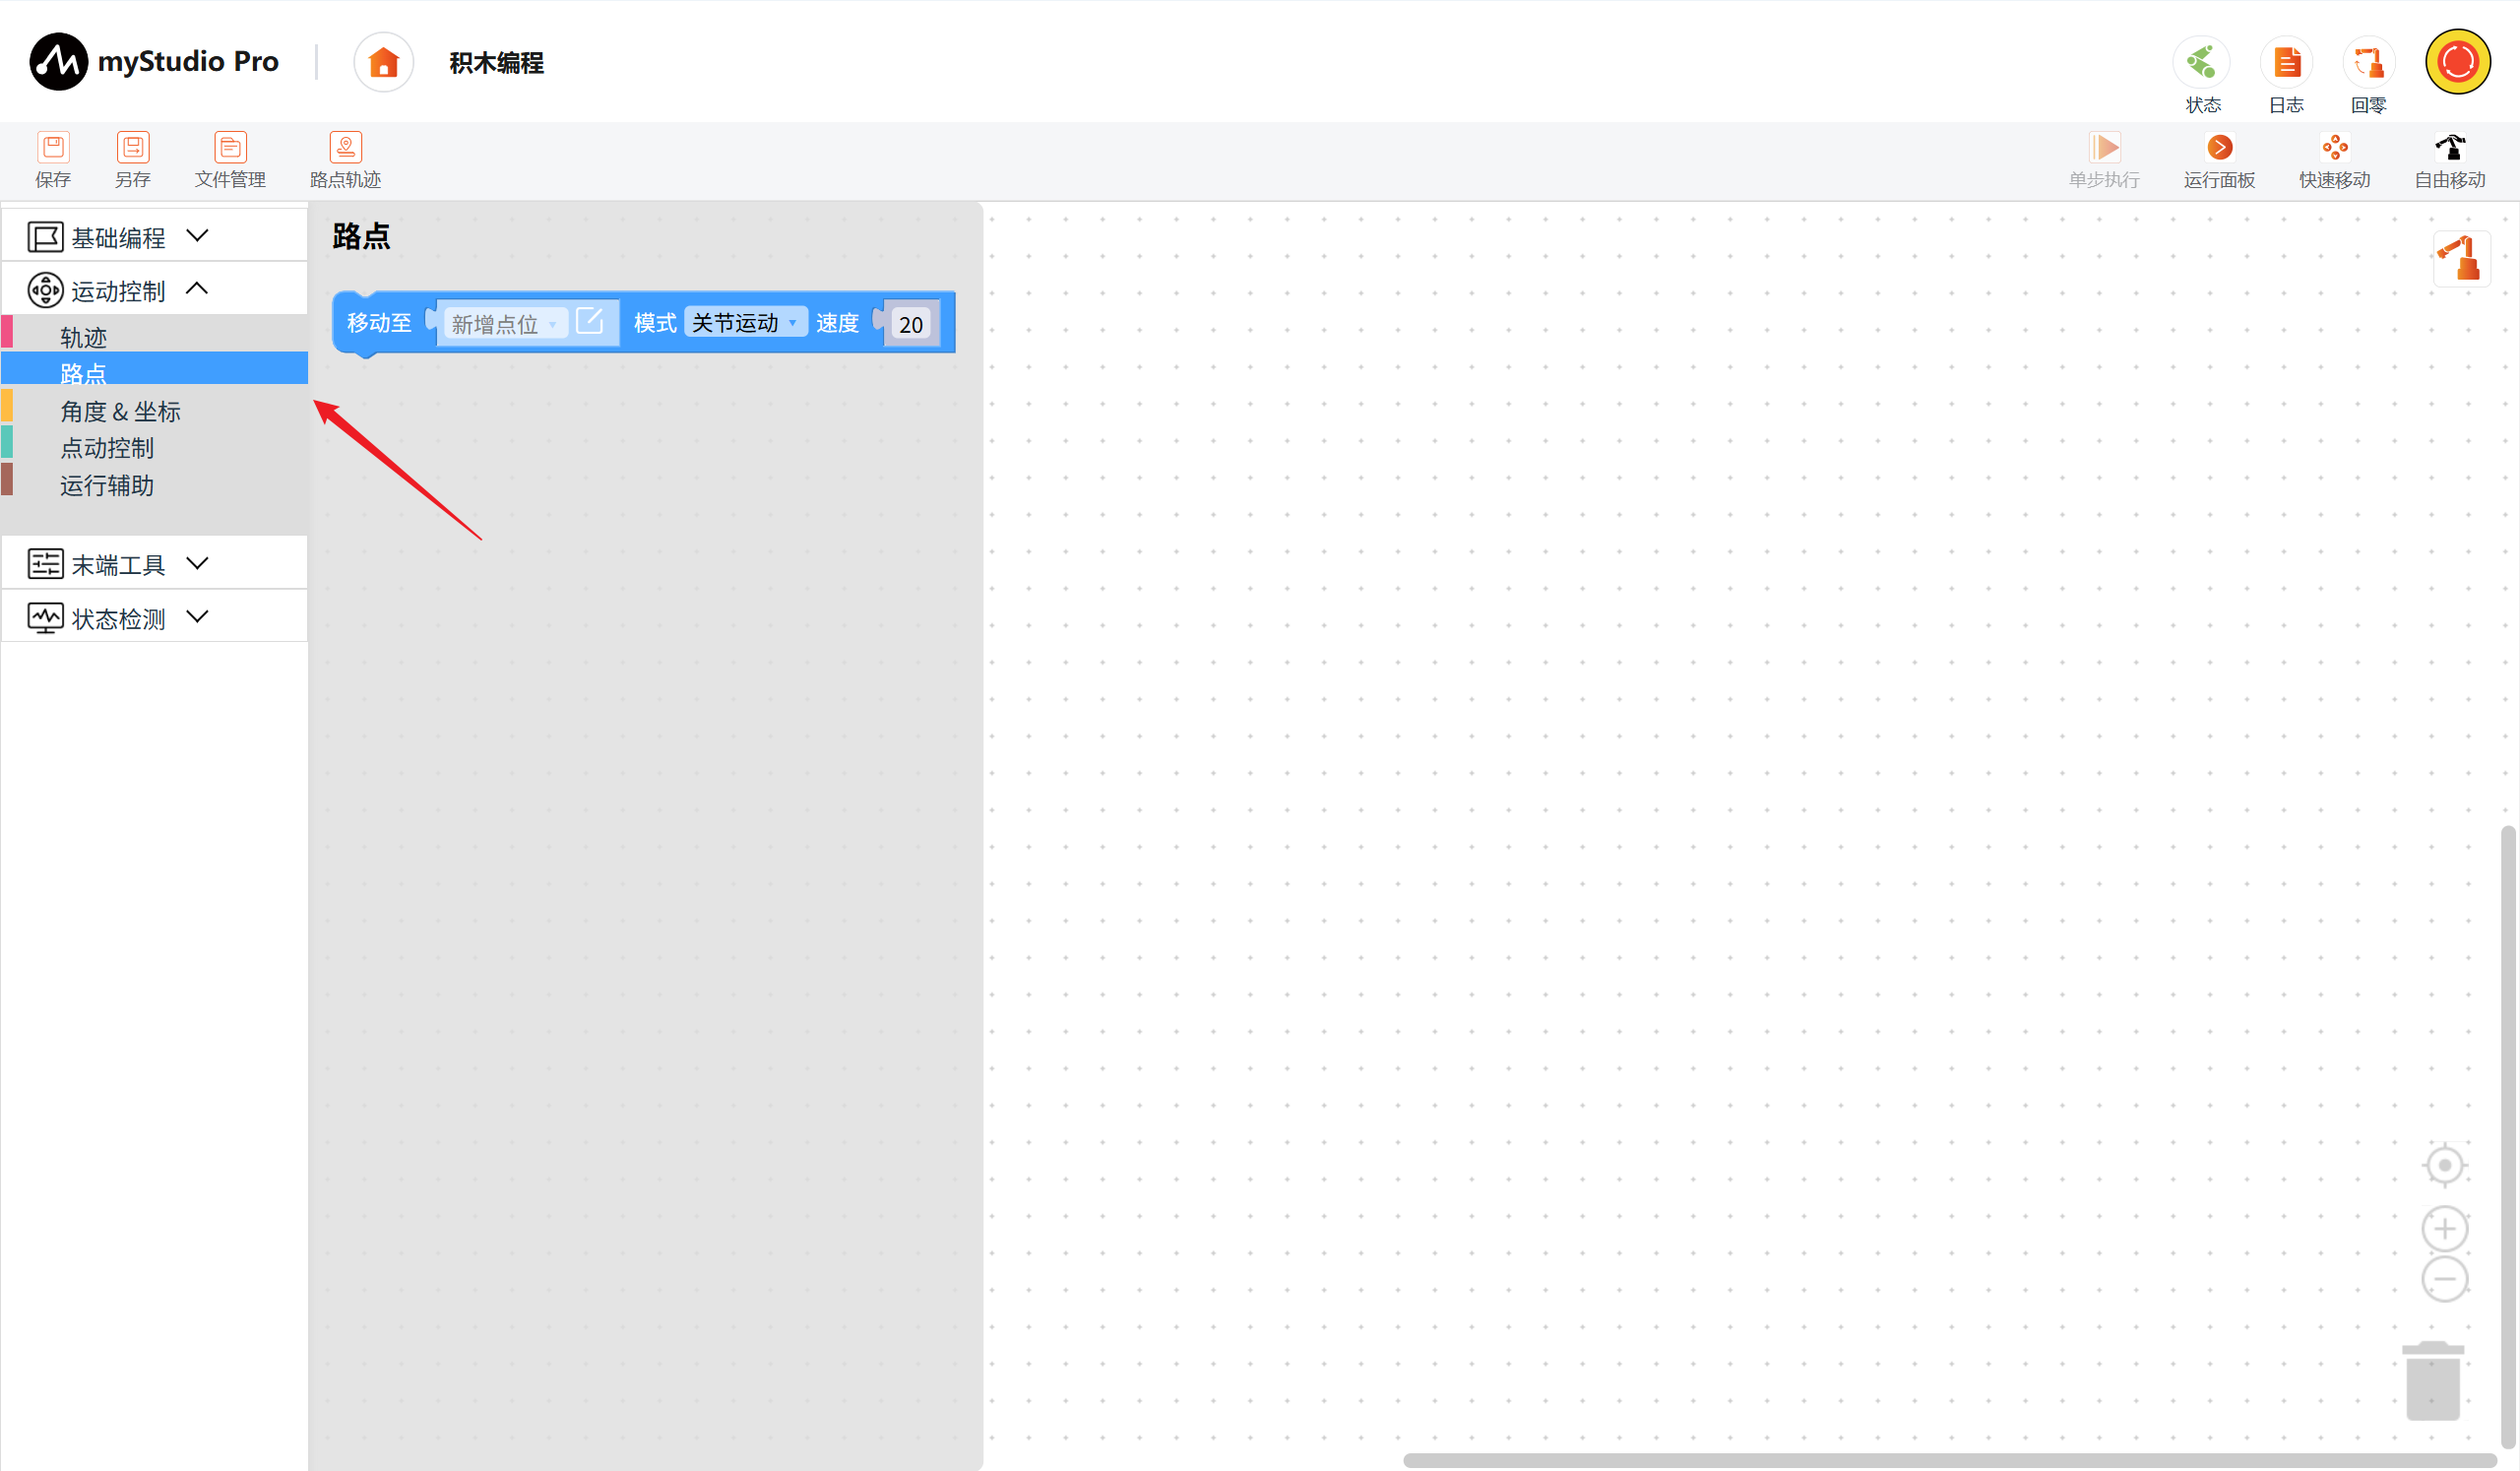
移动至指定路点
功能:控制机械臂以指定运动模式和速度移动至所选路点。
参数:路点:从当前路点列表中选择;模式:关节运动、线性运动;速度:1~100。
返回值:无
1.3 角度与坐标
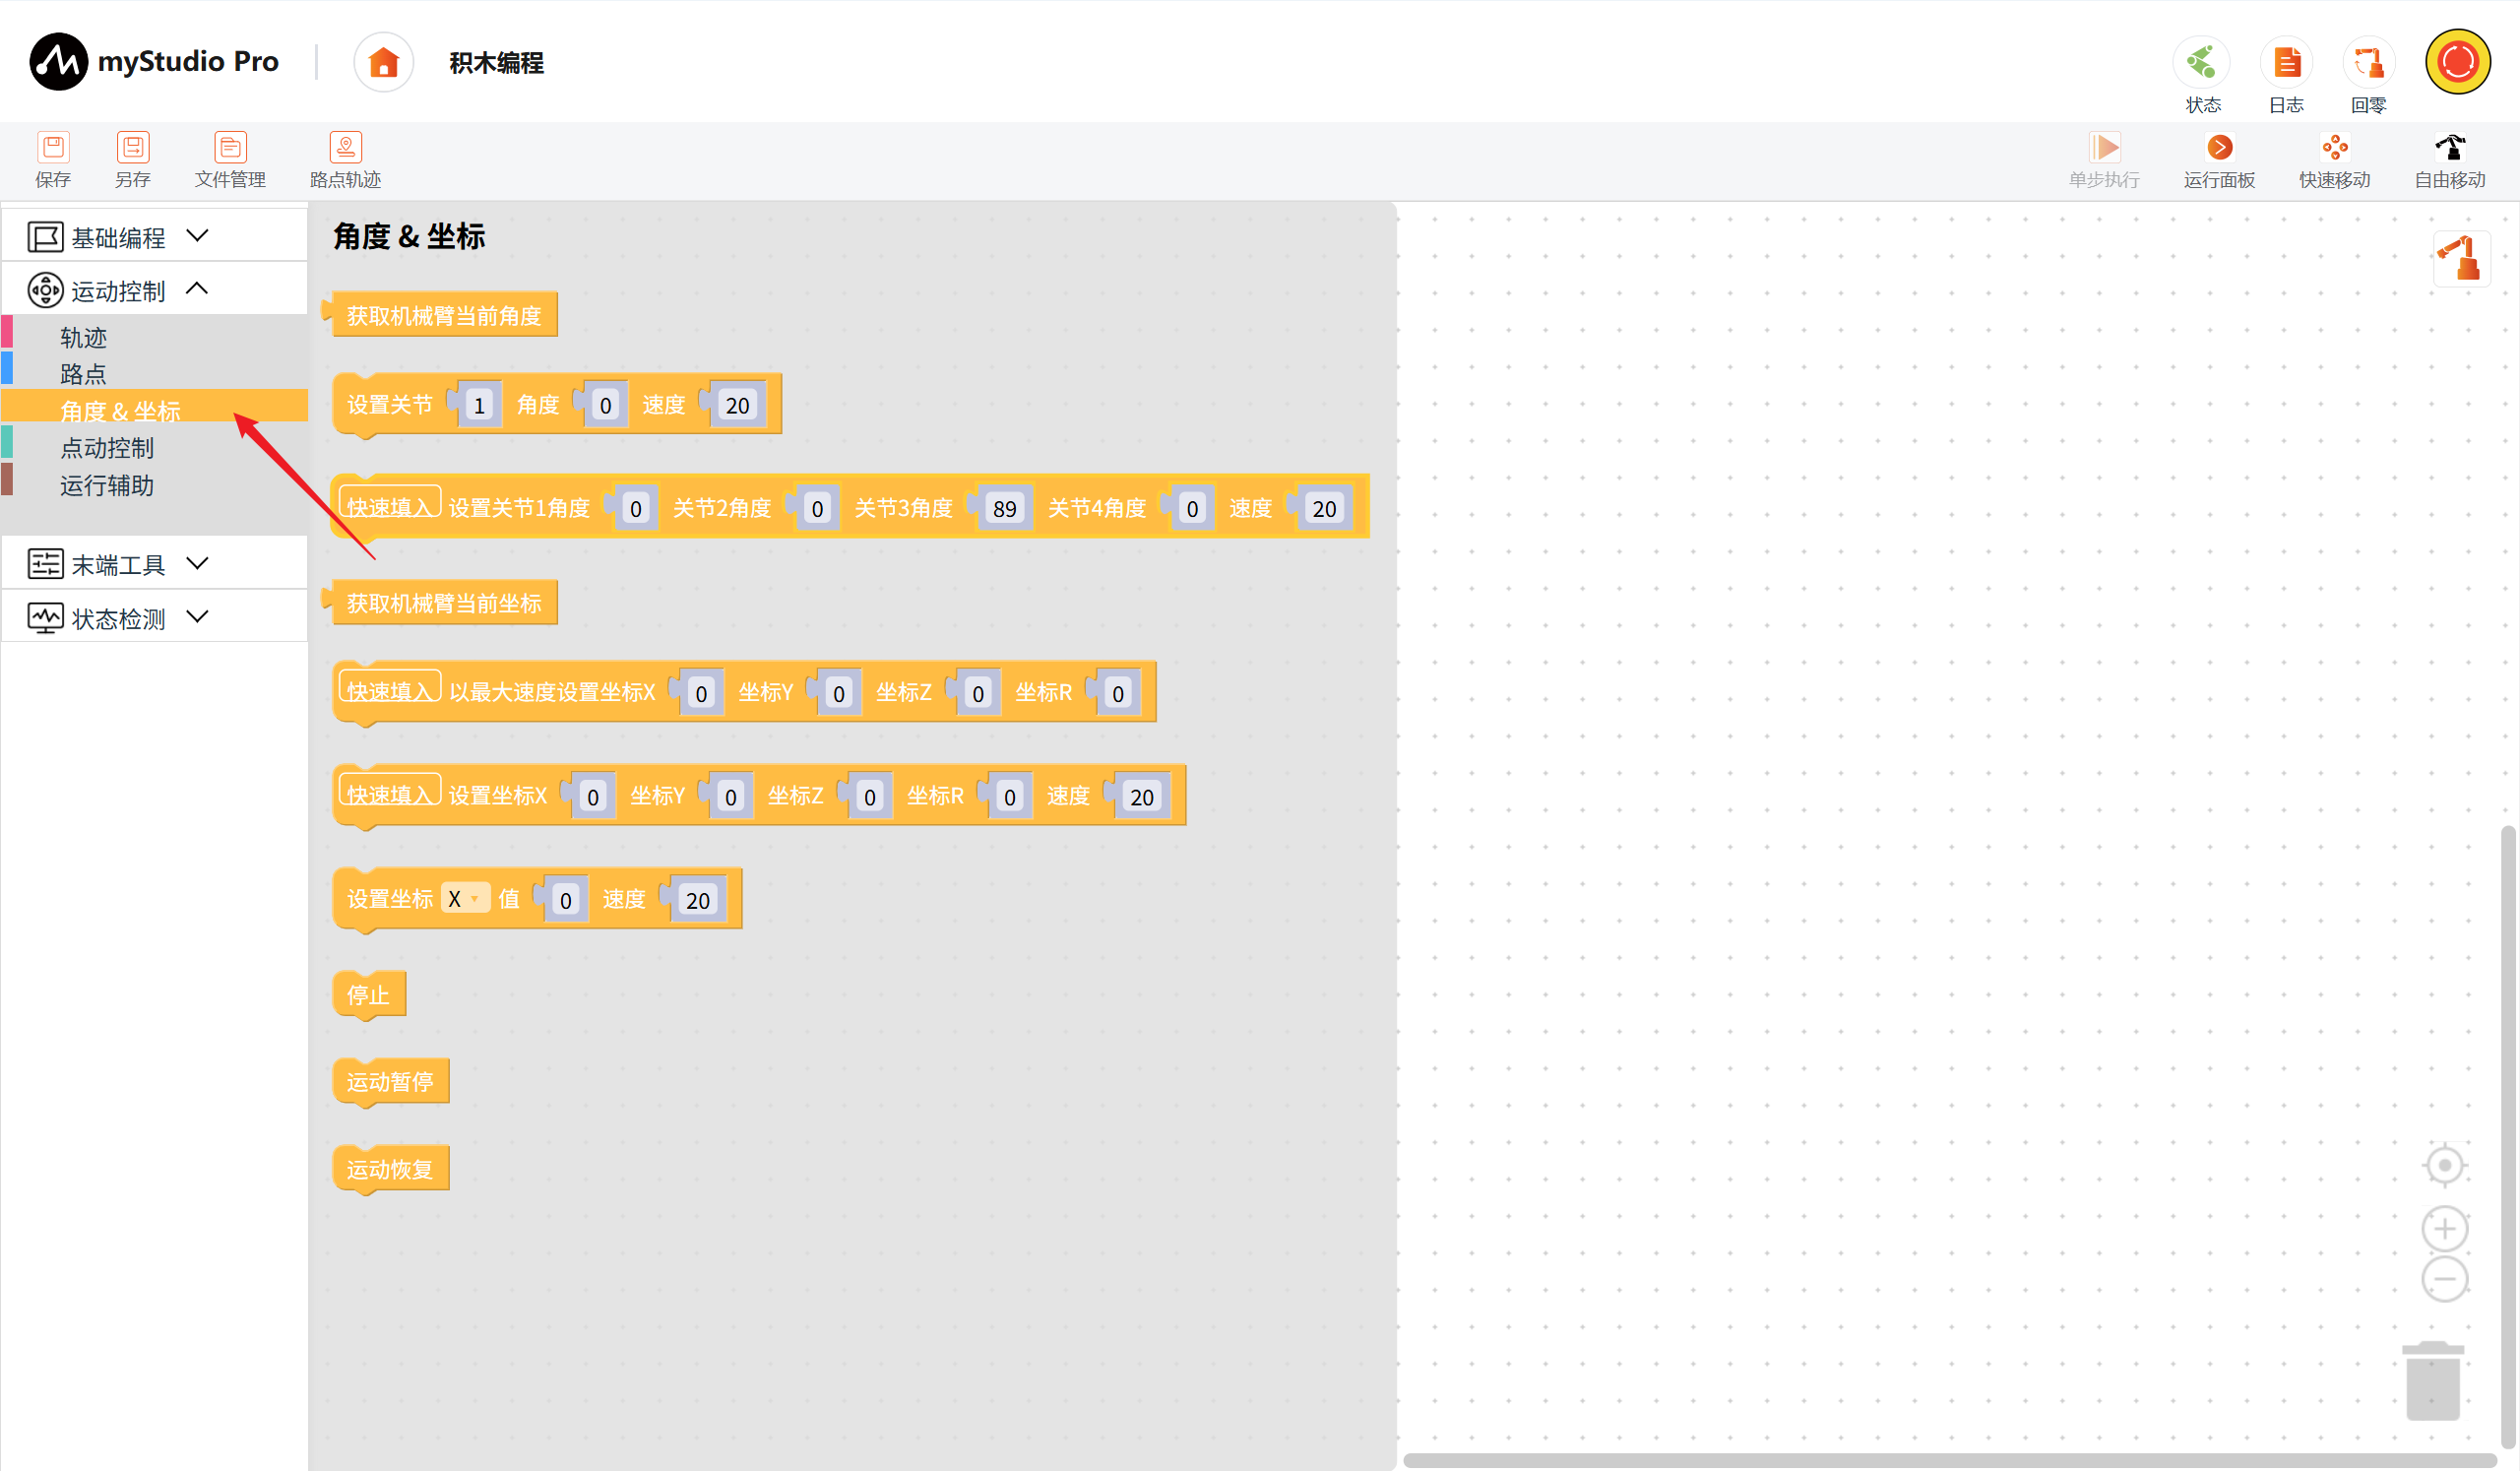
获取机械臂当前角度
功能:读取机械臂当前各关节角度。
参数:无。
返回值:list,四个关节的浮点角度列表 [J1, J2, J3, J4]。
设置关节角度
功能:控制指定关节以设定速度运动到目标角度。
参数:关节:1~4;角度:关节1为 -165°~165°,关节2为 -18°~85°,关节3为 89°~200°,关节4为 -179°~179°;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
设置全部关节角度
功能:控制四个关节以设定速度同时运动到各自的目标角度,支持快速填入当前角度。
参数:关节1角度:-165°~165°;关节2角度:-18°~85°;关节3角度:89°~200°;关节4角度:-179°~179°;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
获取机械臂当前坐标
功能:读取机械臂当前的 X、Y、Z、R 坐标。
参数:无。
返回值:list,长度为 4 的坐标列表 [X, Y, Z, R]。
以最大速度设置坐标
功能:控制机械臂以最大速度运动到指定坐标,支持快速填入当前坐标。
参数:X:-350~362.43;Y:-362.43~362.43;Z:-186.265~93.44;R:-180°~180°。
返回值:闭环模式返回 ok,开环模式返回 1。
设置机械臂坐标
功能:控制机械臂以设定速度运动到指定的 X、Y、Z、R 坐标,支持快速填入当前坐标。
参数:X:-350~362.43;Y:-362.43~362.43;Z:-186.265~93.44;R:-180°~180°;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
设置单个坐标
功能:控制机械臂以设定速度将指定坐标轴运动到目标值。
参数:坐标轴:X、Y、Z、R;目标值:X 为 -350~362.43,Y 为 -362.43~362.43,Z 为 -186.265~93.44,R 为 -180°~180°;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
停止
功能:停止机械臂当前运动。
参数:无。
返回值:ok。
运动暂停
功能:暂停机械臂当前运动。
参数:无。
返回值:ok。
运动恢复
功能:恢复机械臂当前运动。
参数:无。
返回值:ok。
1.4 点动控制
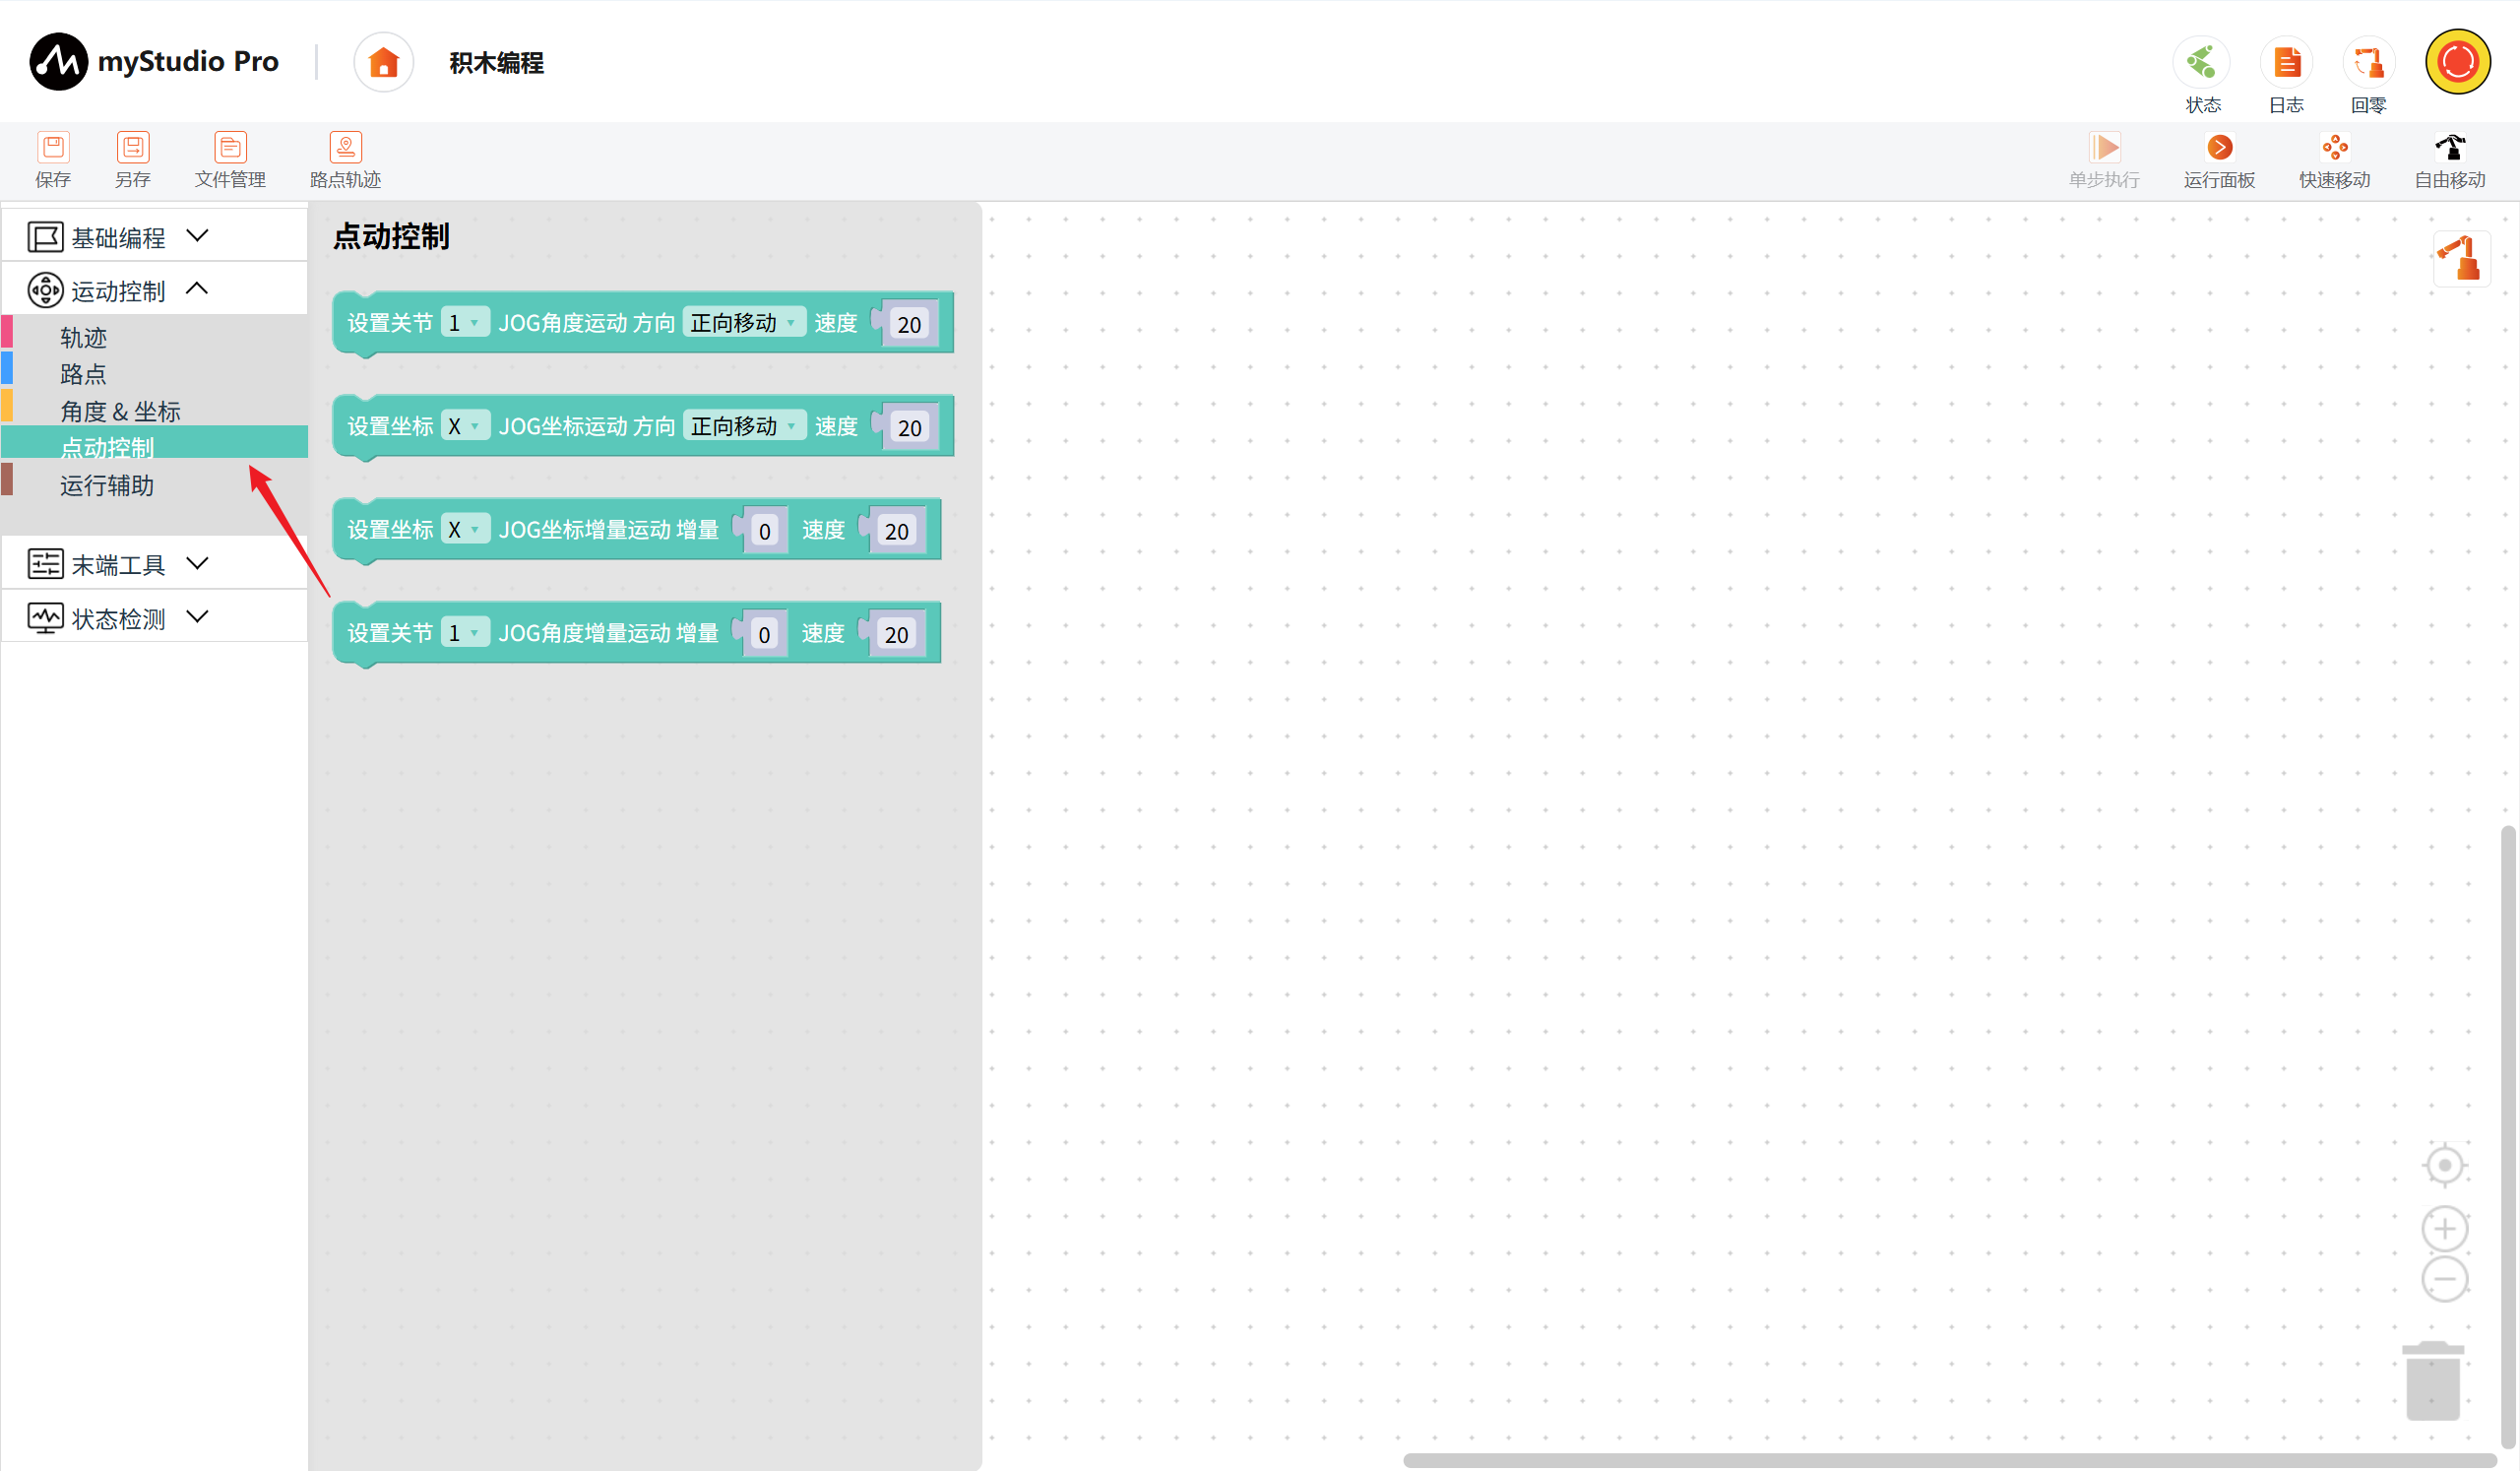
设置关节 JOG 角度运动
功能:控制指定关节按所选方向和速度持续点动。
参数:关节:1~4;方向:正向移动、负向移动;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
设置坐标 JOG 运动
功能:控制指定坐标轴按所选方向和速度持续点动。
参数:坐标轴:X、Y、Z、R;方向:正向移动、负向移动;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
设置坐标 JOG 增量运动
功能:控制指定坐标轴按设定增量和速度运动。
参数:坐标轴:X、Y、Z、R;增量:X 为 -350~362.43,Y 为 -362.43~362.43,Z 为 -186.265~93.44,R 为 -180°~180°;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
设置关节 JOG 角度增量运动
功能:控制指定关节按设定角度增量和速度运动。
参数:关节:1~4;增量:关节1为 -165°~165°,关节2为 -18°~85°,关节3为 89°~200°,关节4为 -179°~179°;速度:1~100。
返回值:闭环模式返回 ok,开环模式返回 1。
1.5 运行辅助
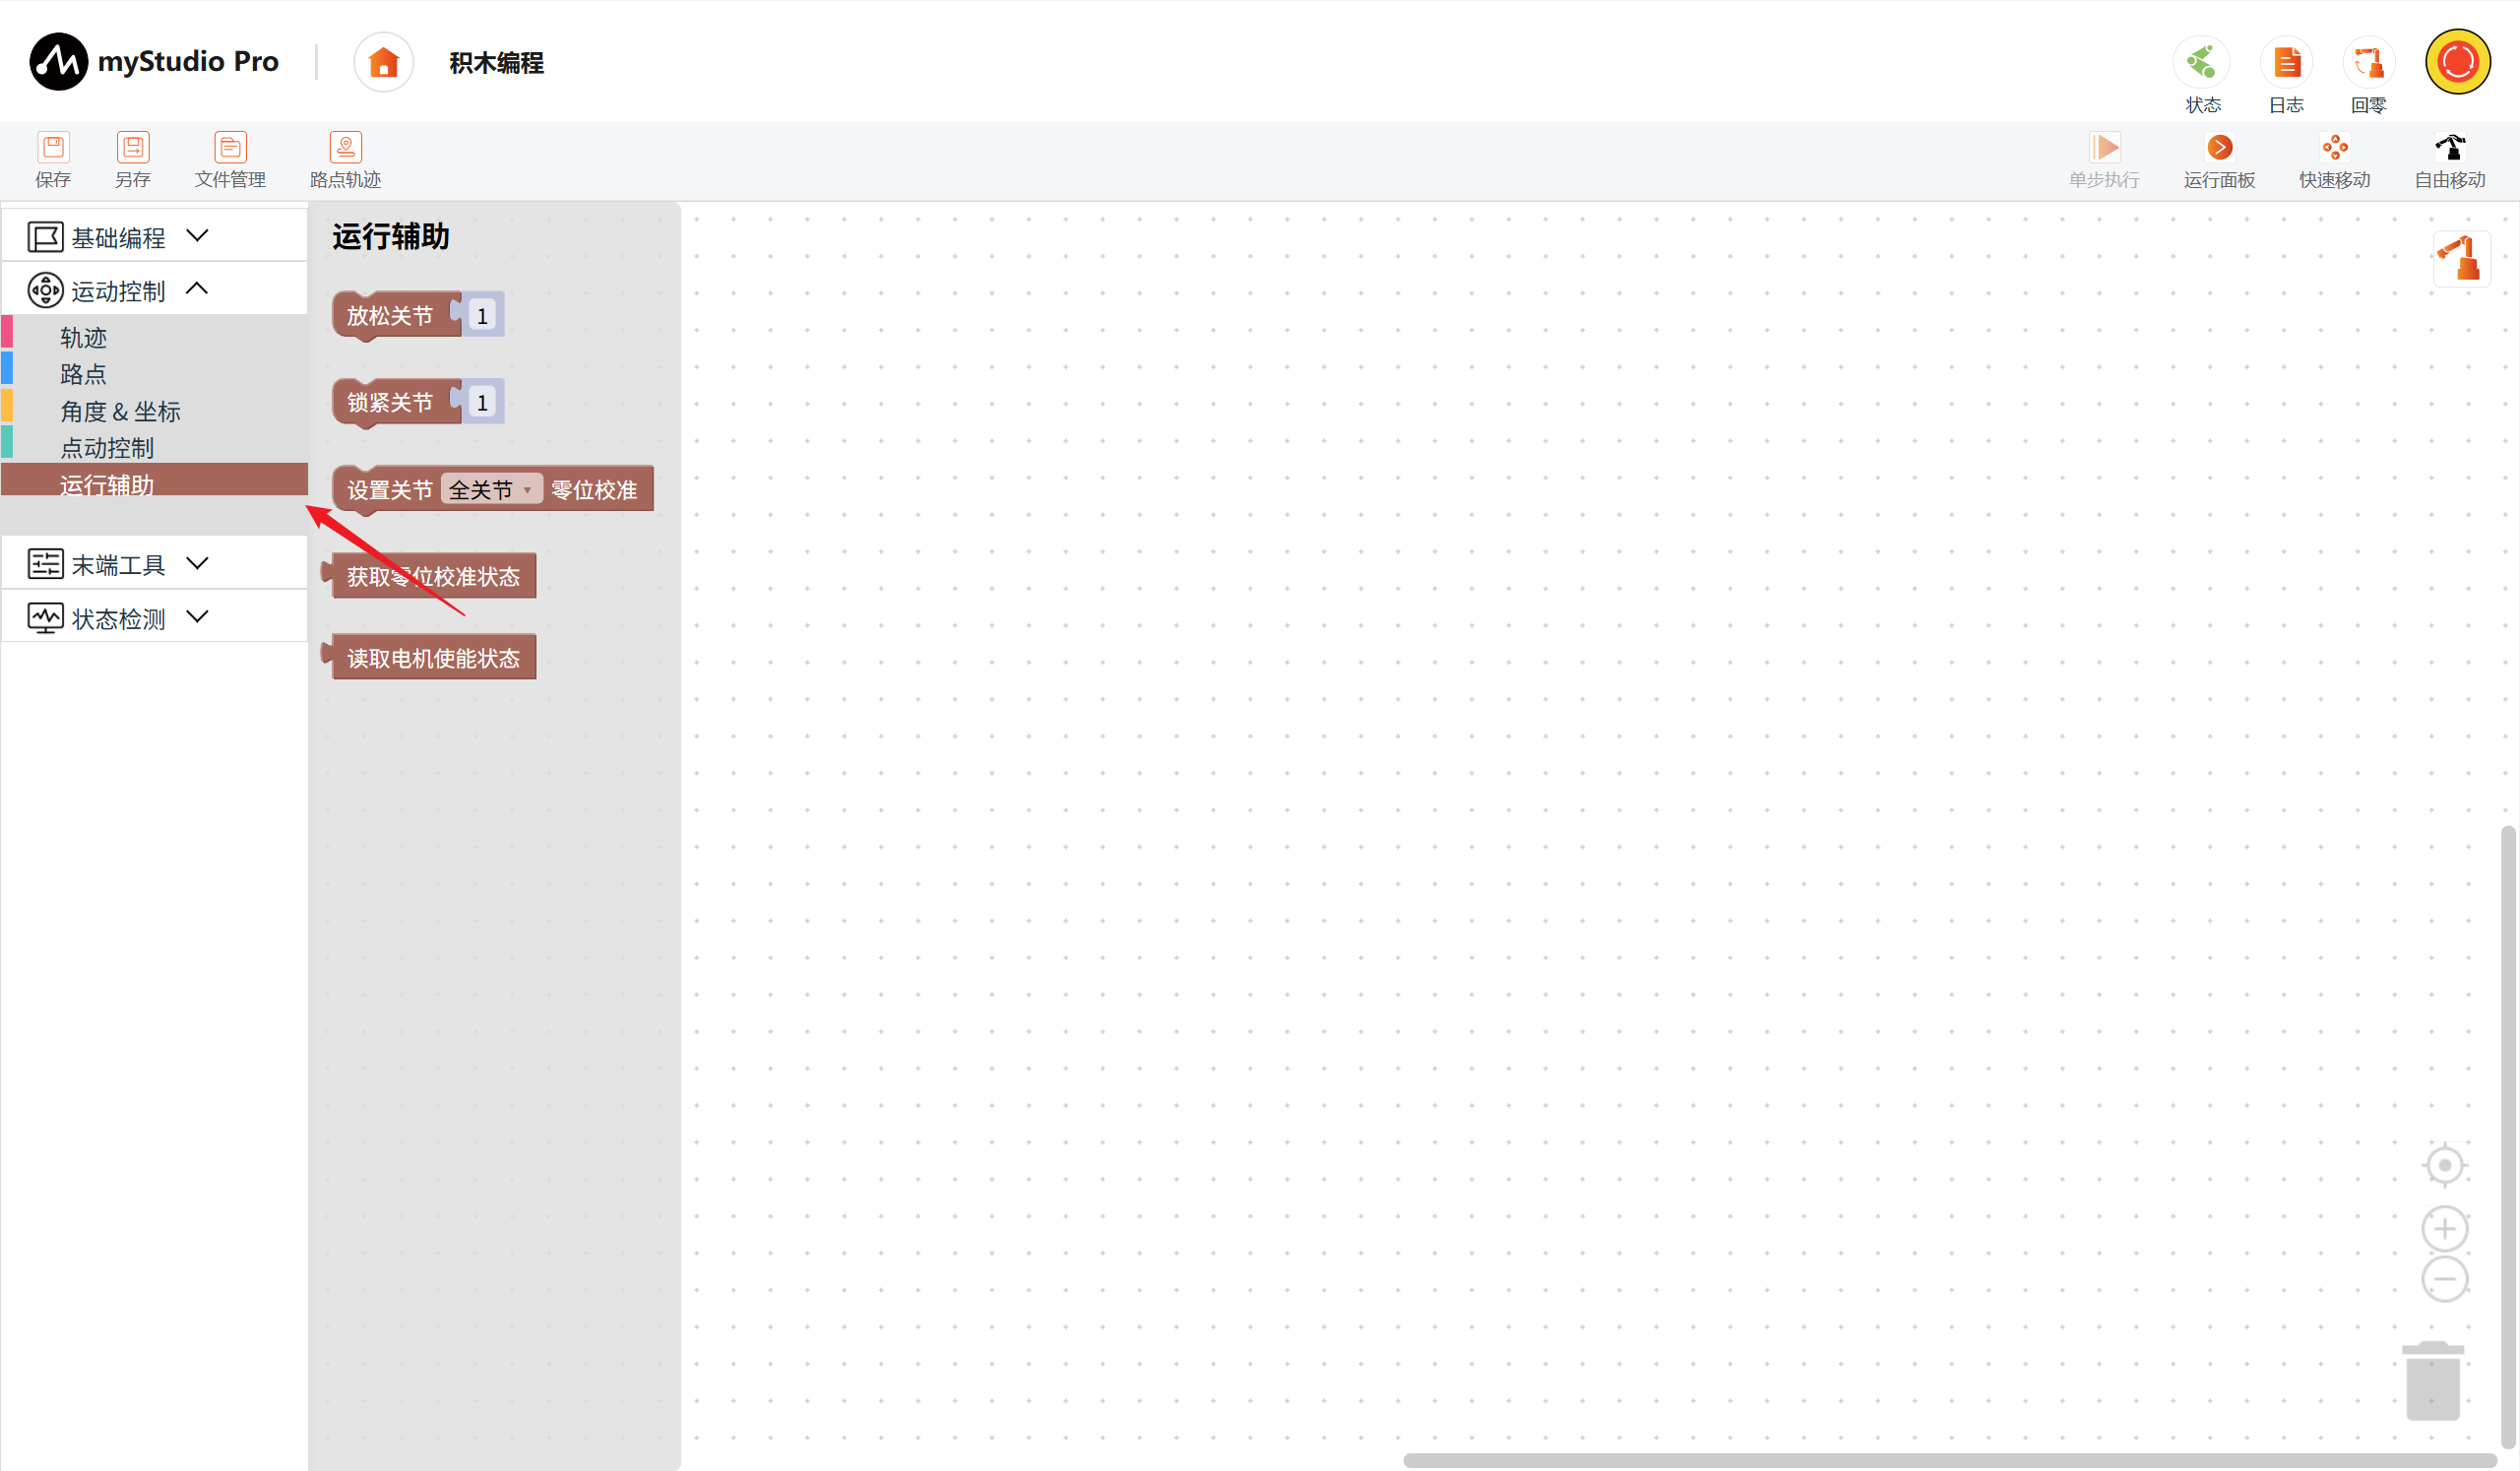
放松关节
功能:解除指定关节的电机使能,使该关节可被手动移动。
参数:关节:1~4。
返回值:ok。
锁紧关节
功能:使能指定关节的电机,使该关节保持锁紧。
参数:关节:1~4。
返回值:ok。
设置 PWM 控制
功能:设置机械臂 PWM 控制档位。
参数:PWM 控制值:0~5。
返回值:无。
设置关节零位校准
功能:将指定关节的当前位置设置为零位。
参数:关节:全关节、关节1、关节2、关节3、关节4。
返回值:ok。
获取零位校准状态
功能:读取各关节的零位校准状态。
参数:无。
返回值:list,各关节零位校准状态,例如 [1, 1, 1, 1]。
读取电机使能状态
功能:读取机械臂电机当前是否处于使能状态。
参数:无。
返回值:list,5 个电机的使能状态。
2 末端工具
以下是对末端工具类别积木块的介绍
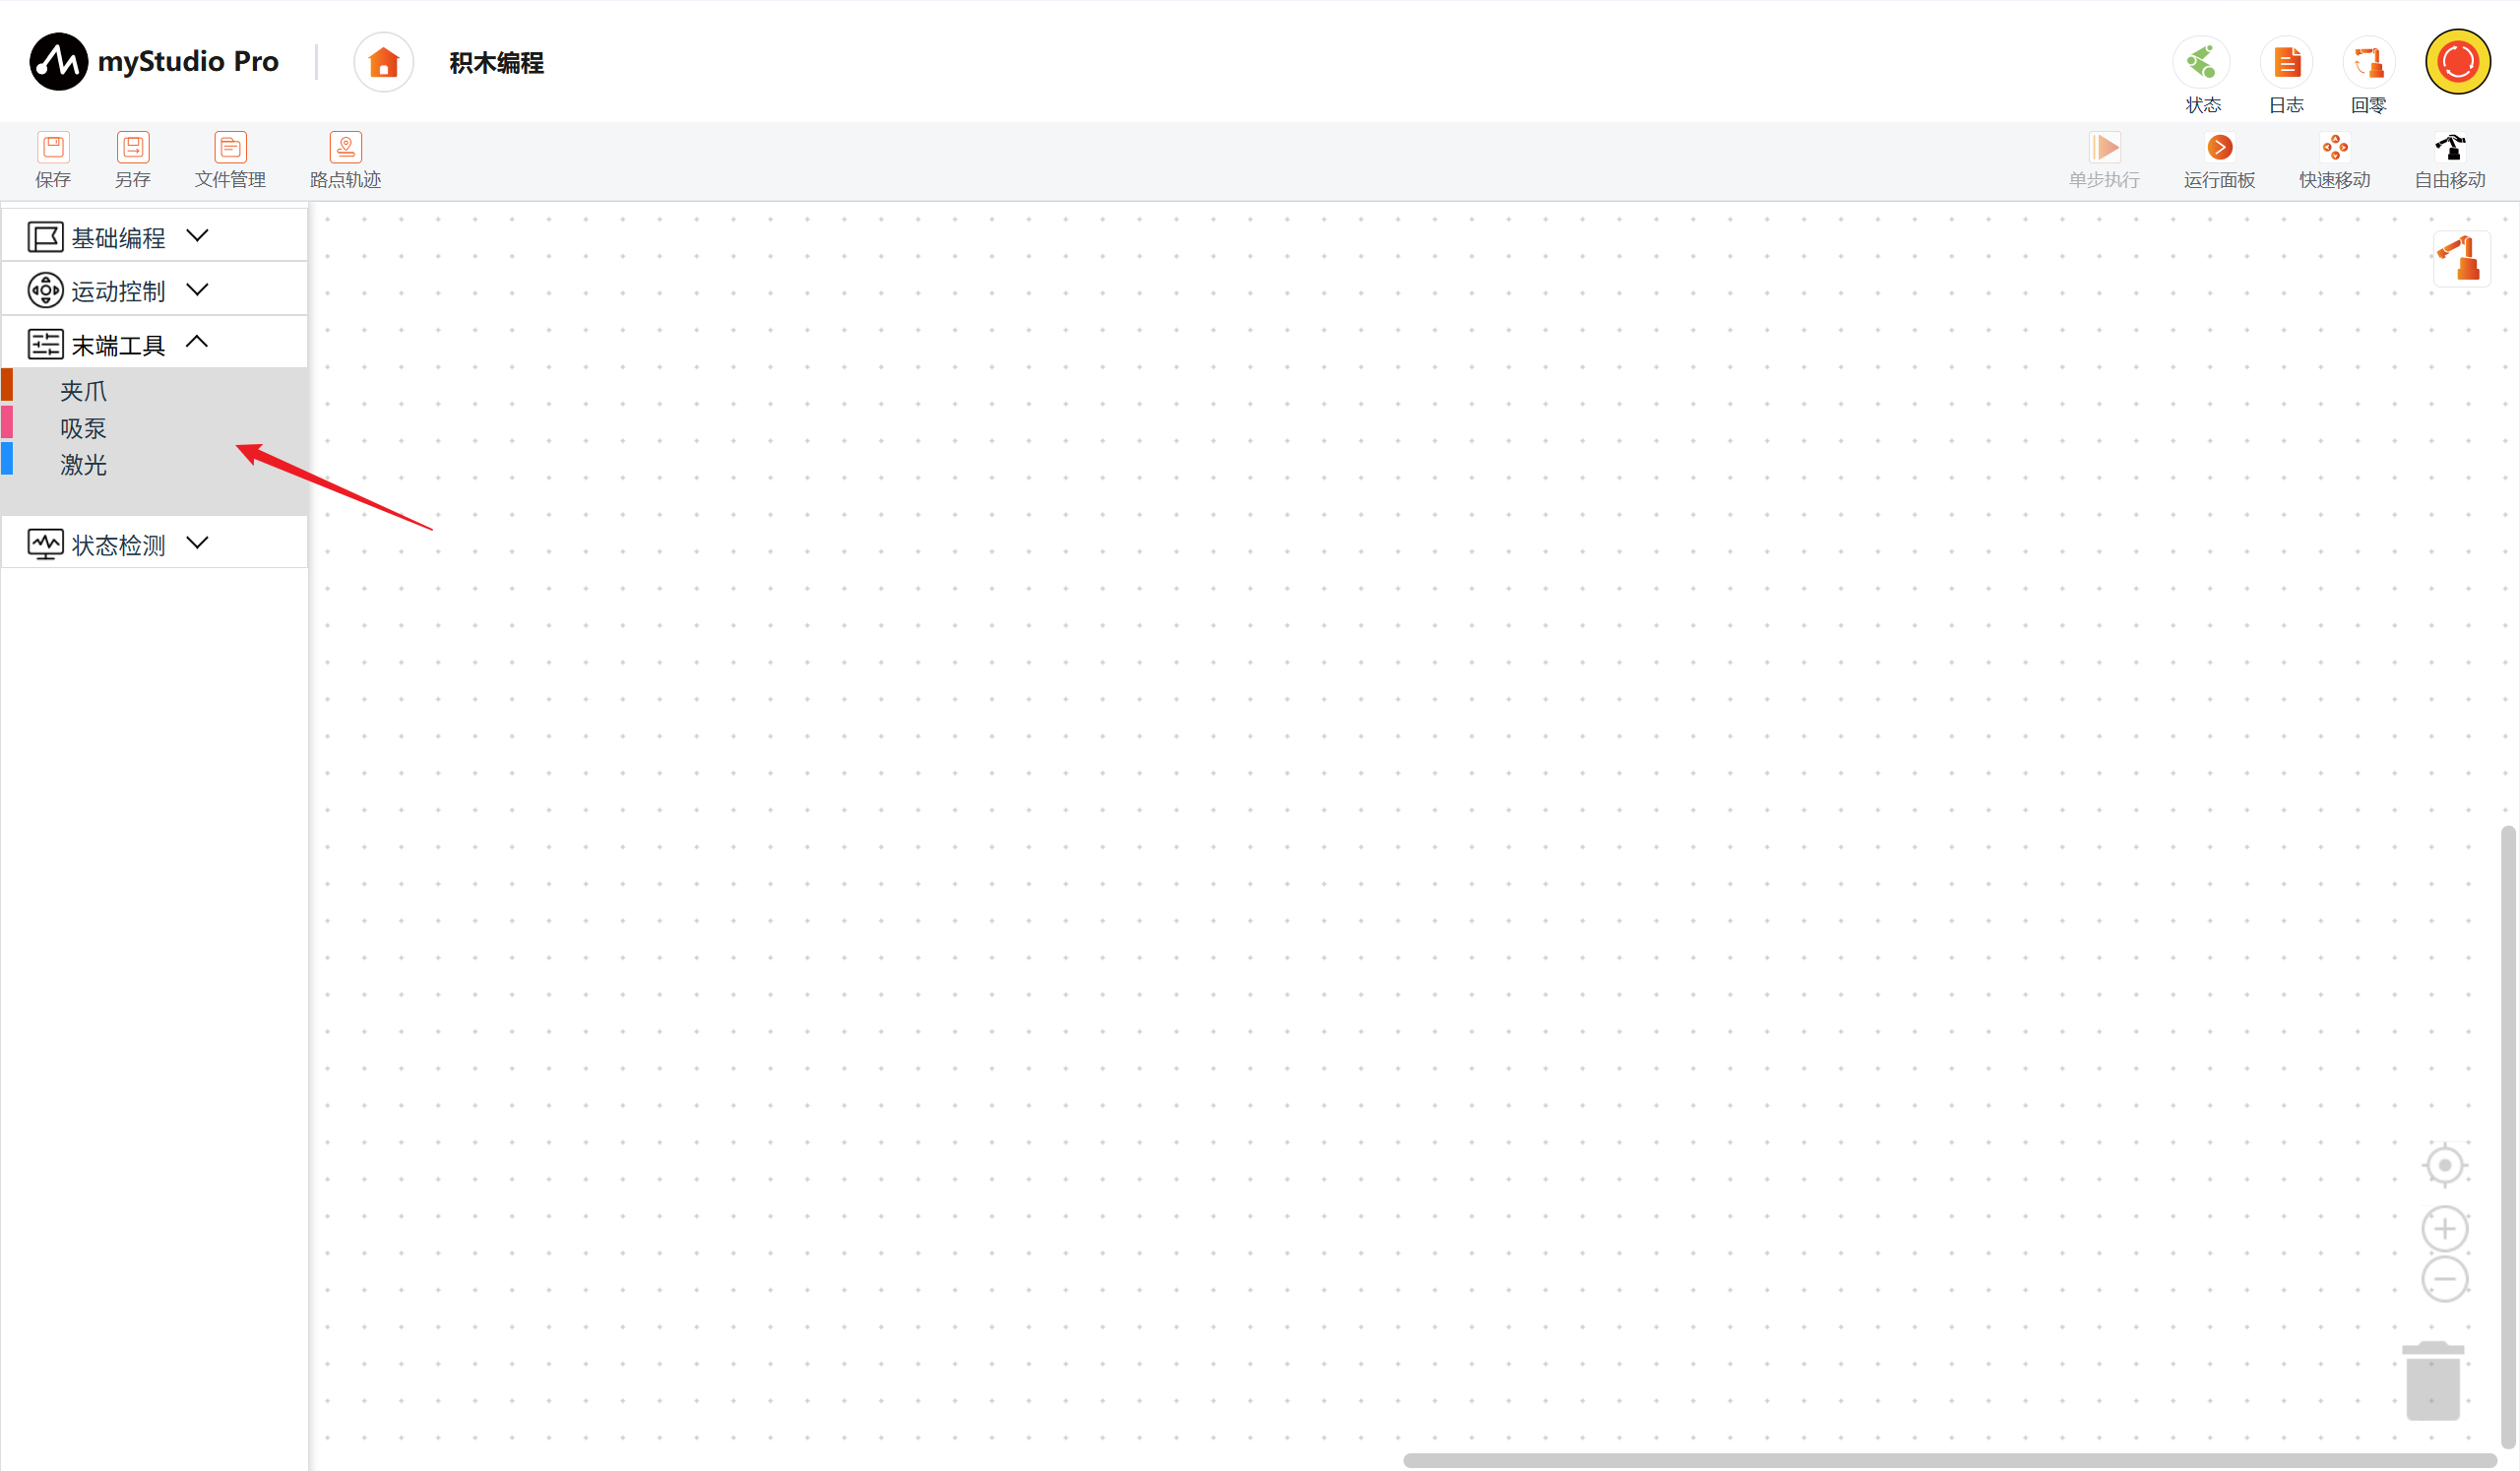
2.1 夹爪
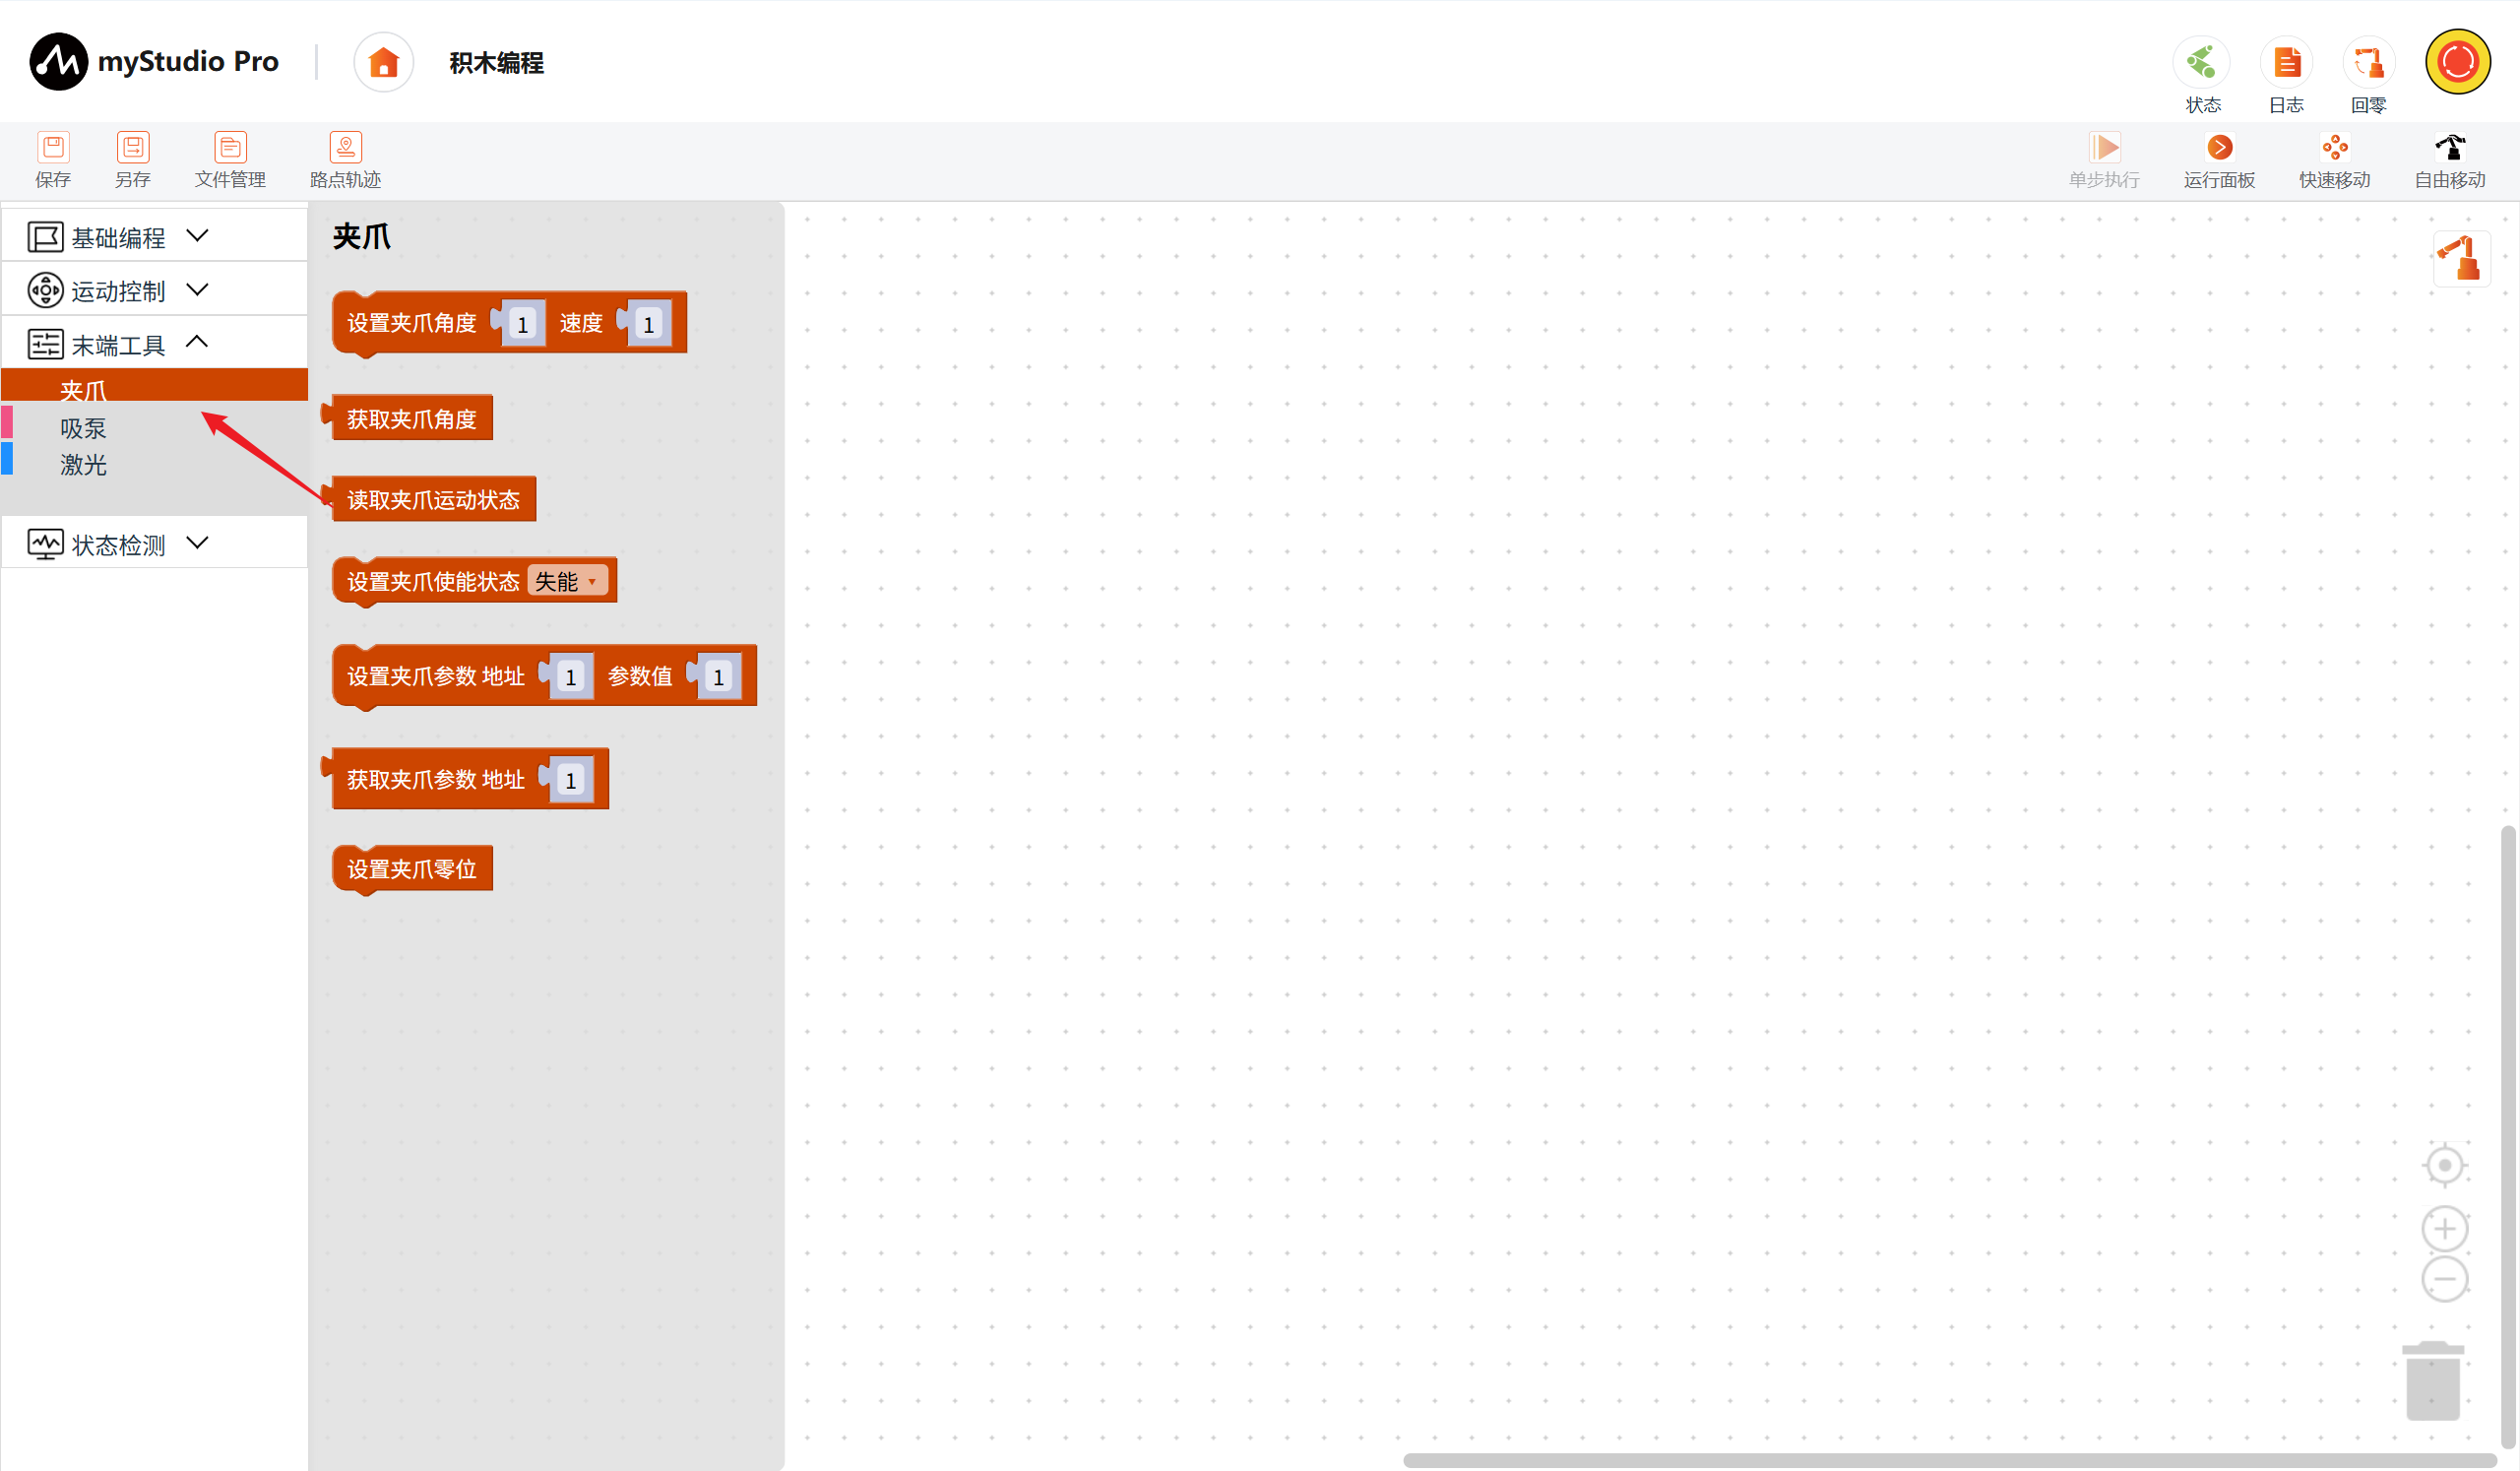
设置夹爪角度
功能:控制夹爪以设定速度运动到指定角度。
参数:角度:1~100;速度:1~100。
返回值:ok。
获取夹爪角度
功能:读取夹爪当前角度。
参数:无。
返回值:夹爪角度,范围为 1~100。
读取夹爪运动状态
功能:读取夹爪当前的运动状态。
参数:无。
返回值:无。
设置夹爪使能状态
功能:设置夹爪电机的使能状态。
参数:状态:失能、使能。
返回值:ok。
设置夹爪参数
功能:按参数地址写入夹爪配置值。
参数:地址:1~69;参数值:1~65535。
返回值:ok。
获取夹爪参数
功能:读取指定地址对应的夹爪参数值。
参数:地址:1~69。
返回值:int,夹爪参数值,范围为 0~65535。
设置夹爪零位
功能:将夹爪当前位置设置为零位。
参数:无。
返回值:ok。
2.2 吸泵
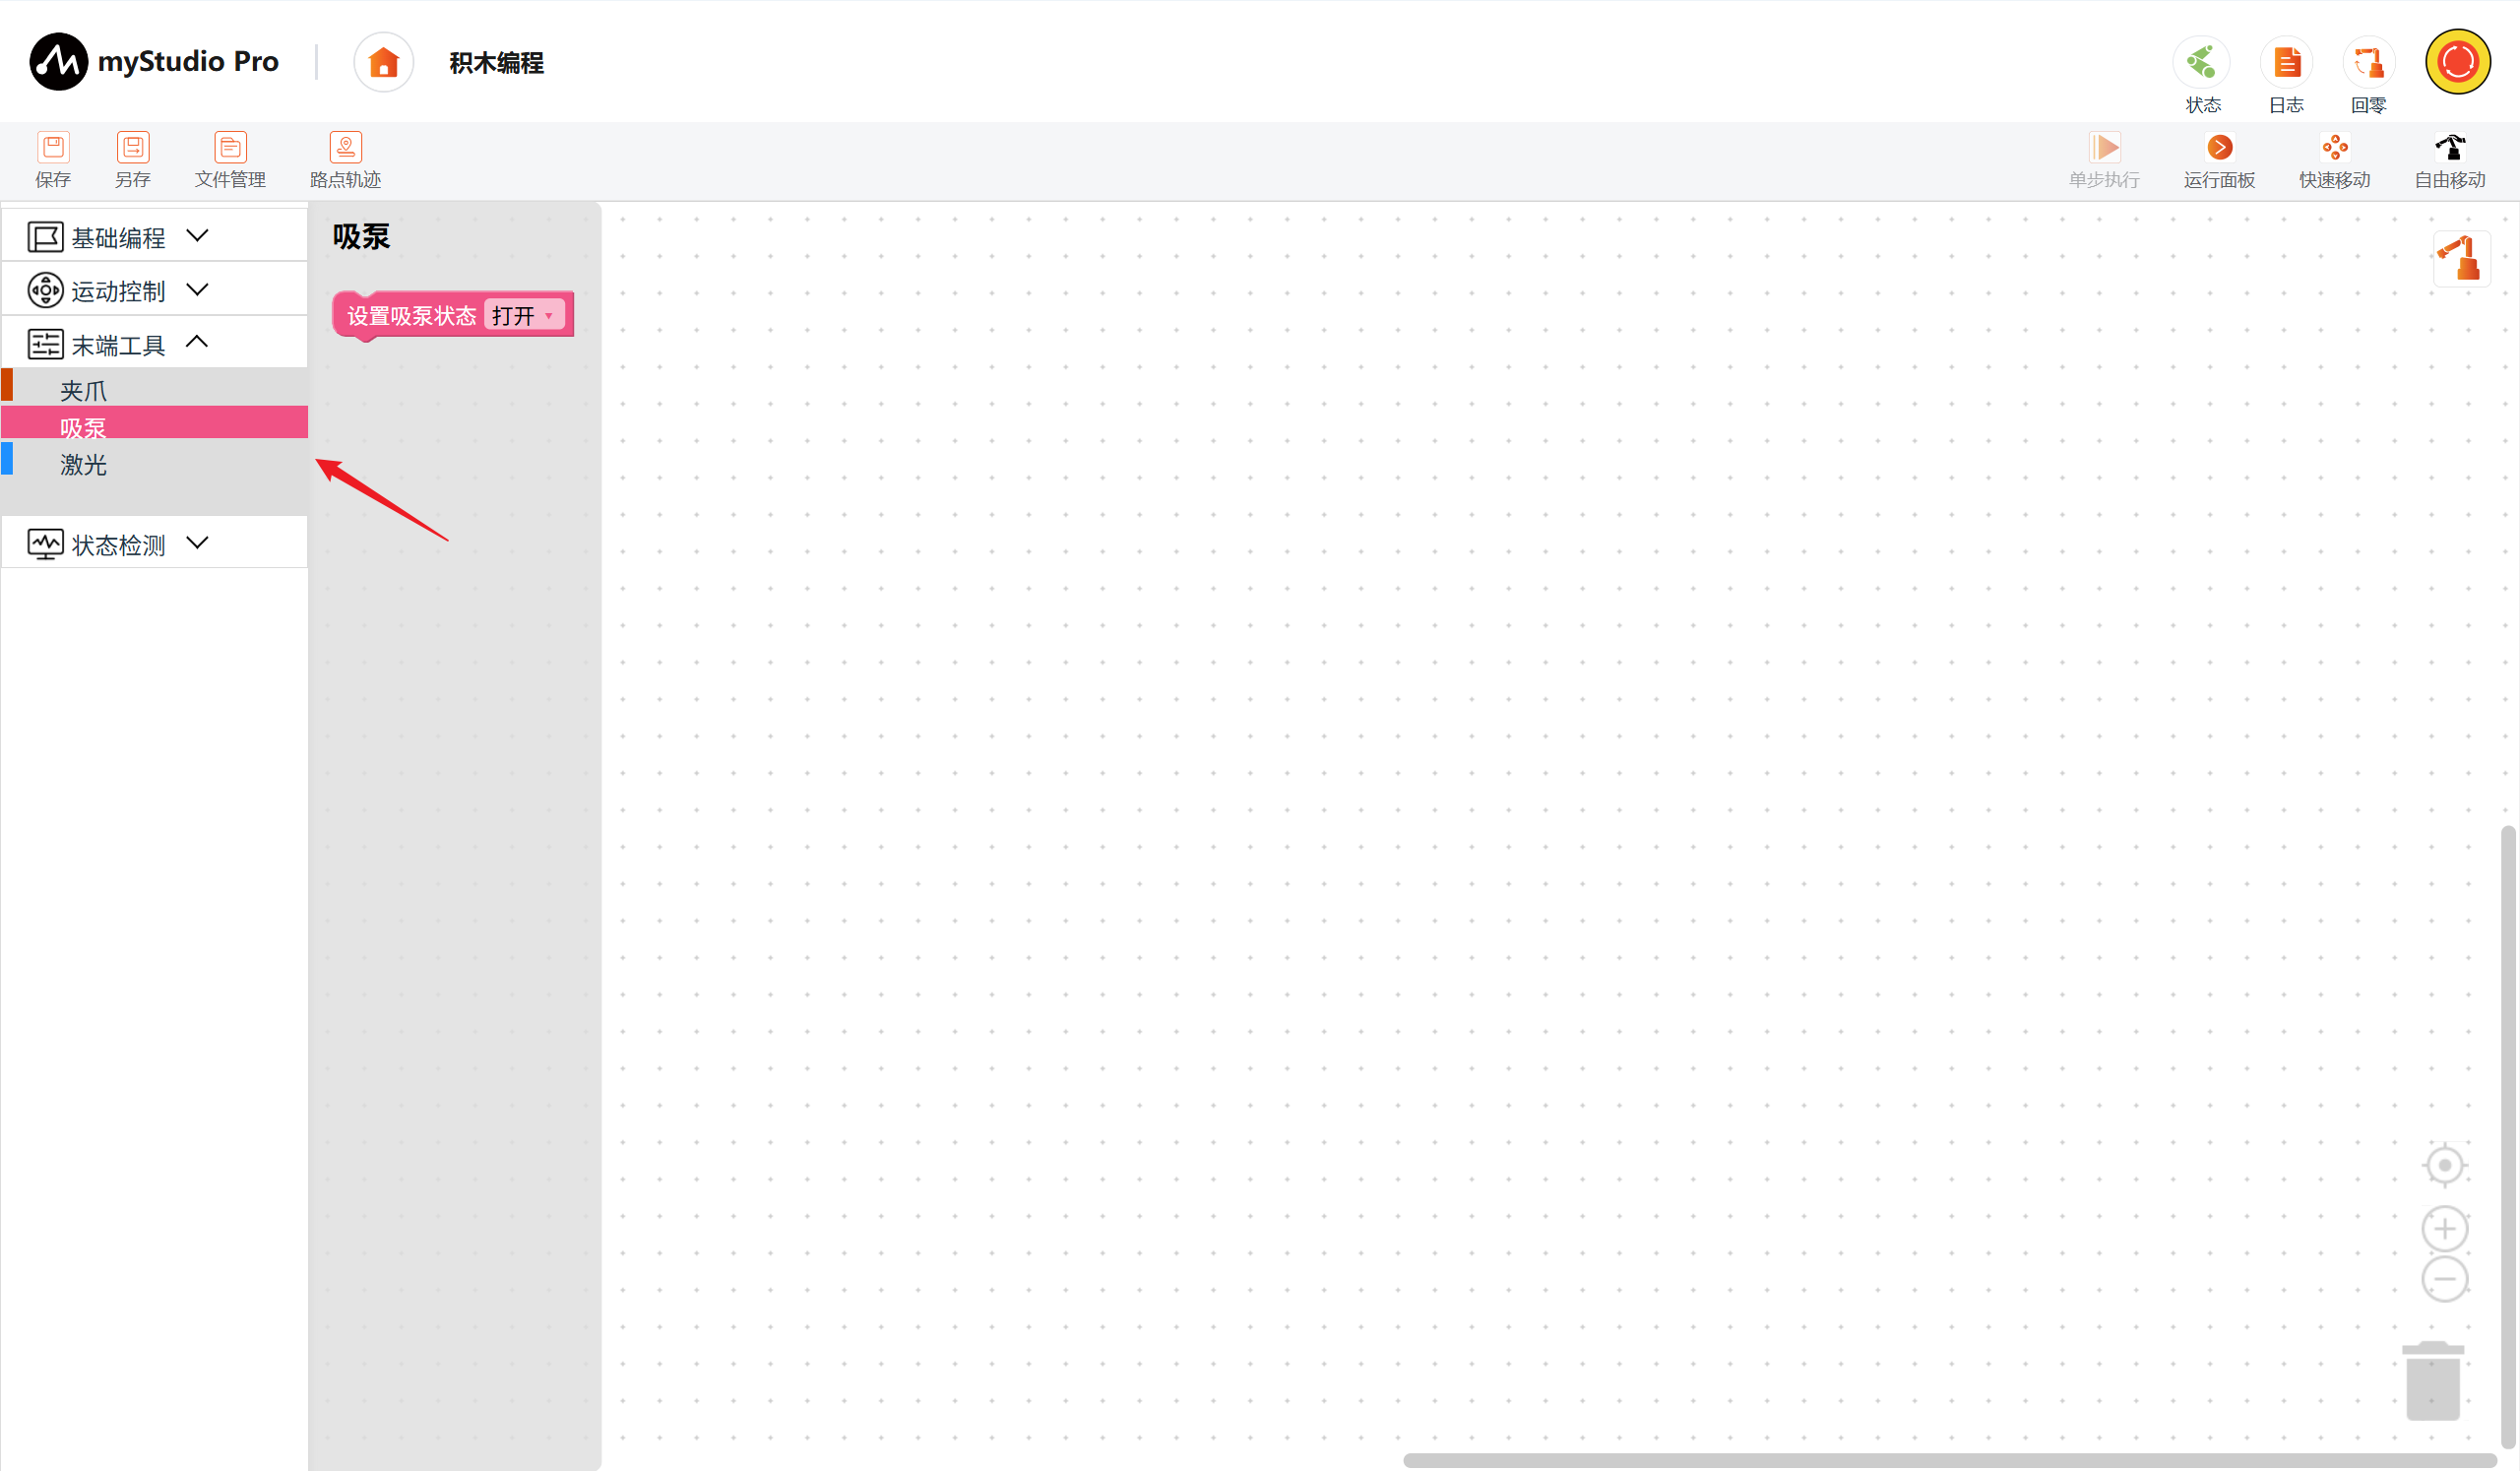
设置吸泵状态
功能:设置吸泵的工作状态。
参数:状态:打开、释放、关闭。
返回值:ok。
2.3 激光
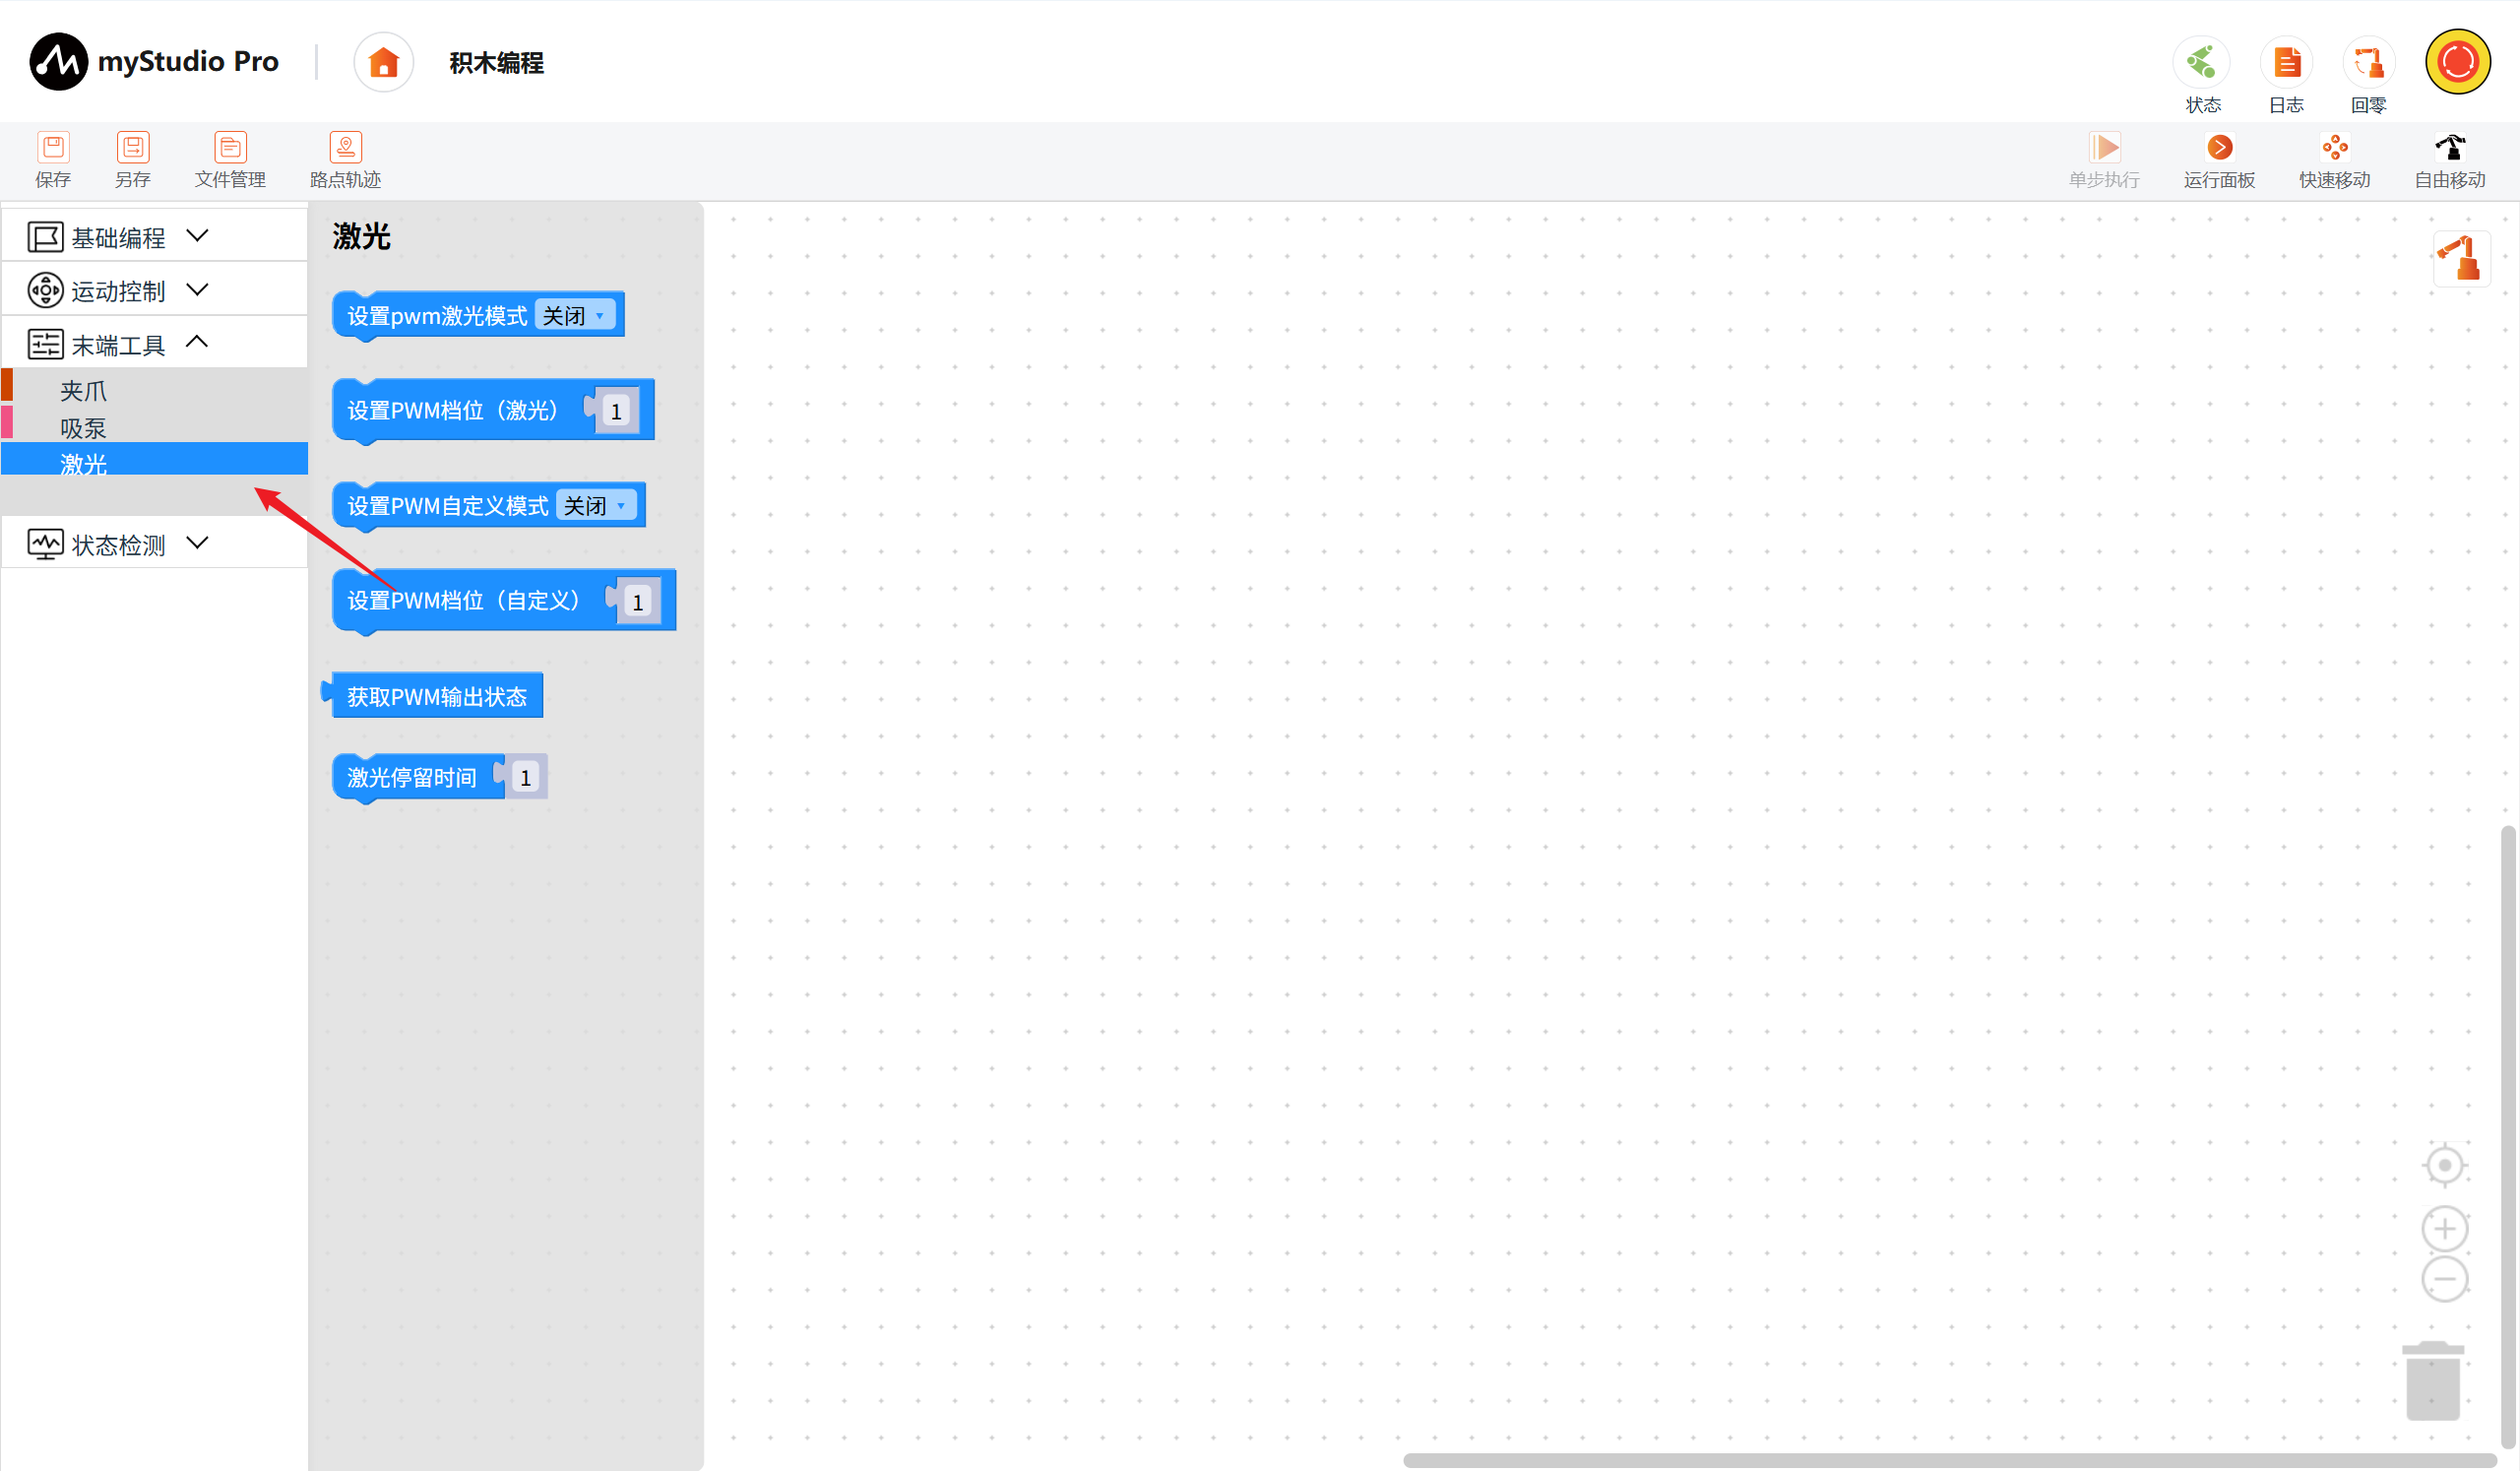
设置 PWM 激光模式
功能:开启或关闭 PWM 激光模式。
参数:模式:开启、关闭。
返回值:成功返回 ok,失败返回 0。
设置 PWM 档位(激光)
功能:设置激光模式下的 PWM 输出值。
参数:PWM 值:0~255。
返回值:成功返回 ok,失败返回 0。
设置 PWM 自定义模式
功能:开启或关闭 PWM 自定义输出模式。
参数:模式:开启、关闭。
返回值:成功返回 ok,失败返回 0。
设置 PWM 档位(自定义)
功能:设置自定义模式下的 PWM 输出值。
参数:PWM 值:0~255。
返回值:成功返回 ok,失败返回 0。
获取 PWM 输出状态
功能:读取当前 PWM 输出状态。
参数:无。
返回值:list[int],长度为 4,依次为激光模式状态、激光 PWM 值、自定义模式状态、自定义 PWM 值;模式状态为 0(关闭)或 1(打开),PWM 值范围为 0~255。
激光停留时间
功能:设置激光雕刻过程中的停留时间。
参数:停留时间:0~1000。
返回值:ok。
3 状态检测
以下是对状态检测类别积木块的介绍
3.1 系统信息
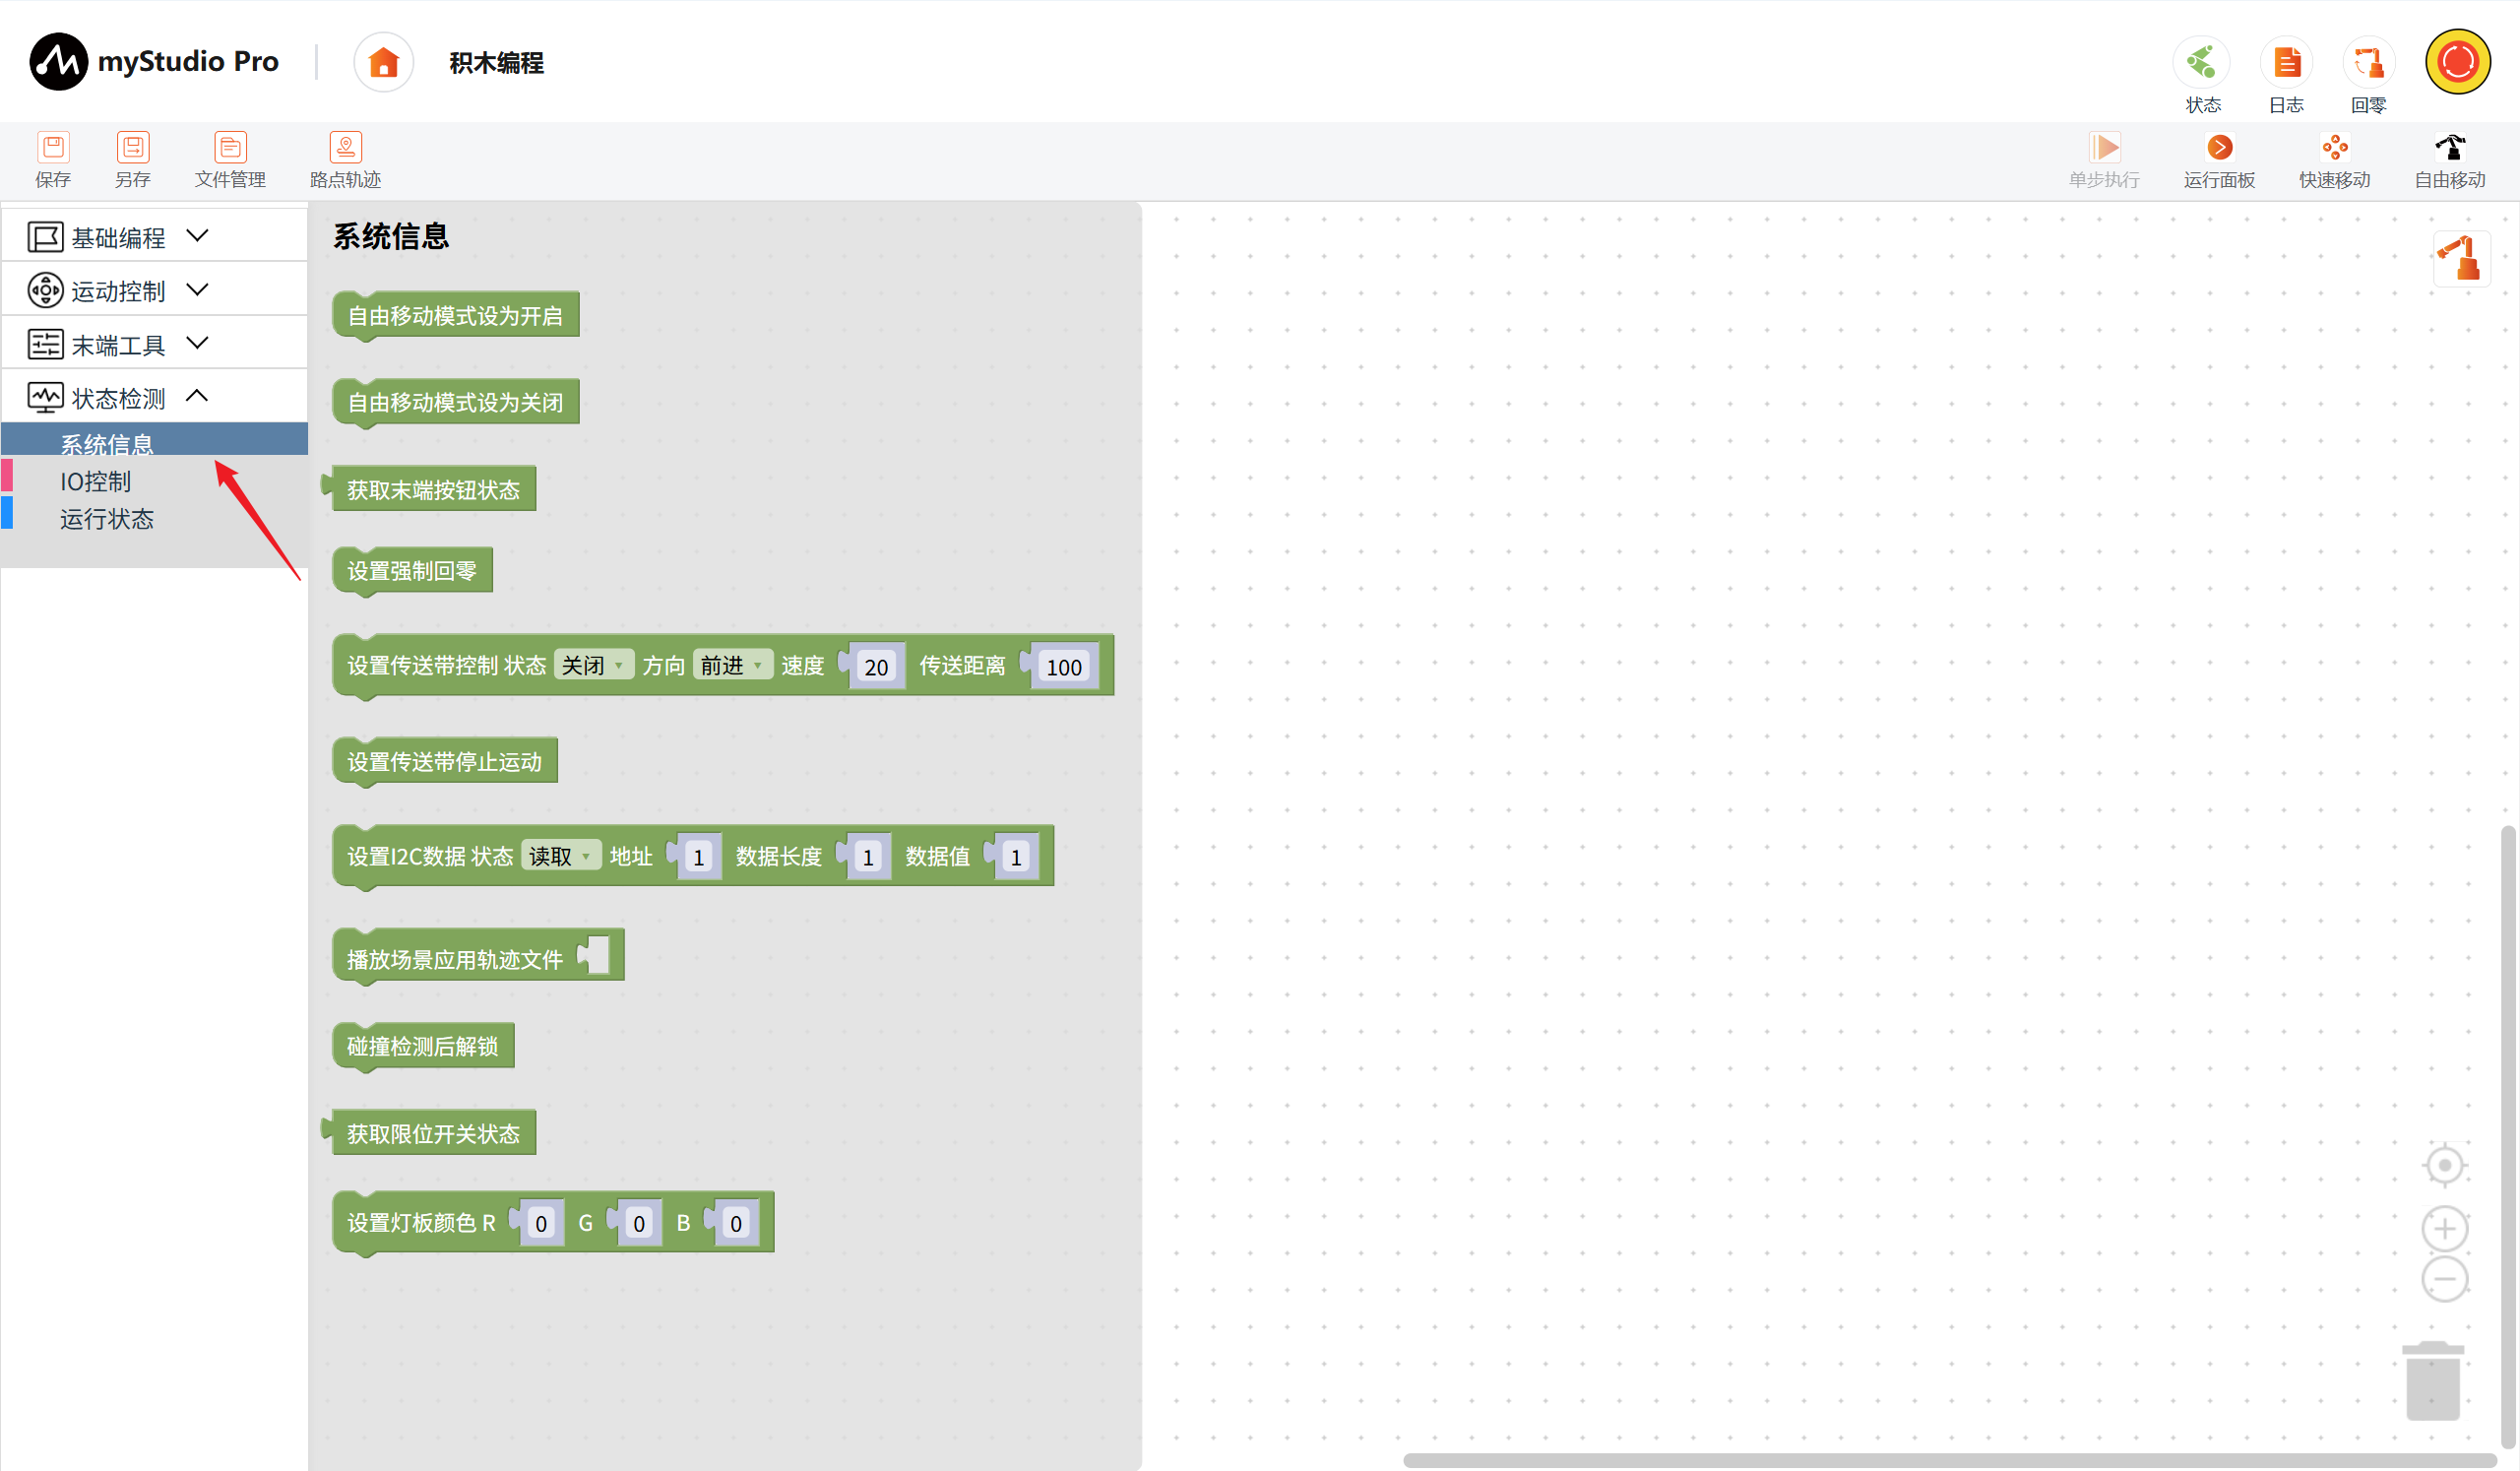
自由移动模式设为开启
功能:启用末端按钮控制的自由移动模式。
参数:无。
返回值:ok。
自由移动模式设为关闭
功能:禁用末端按钮控制的自由移动模式。
参数:无。
返回值:ok。
获取末端按钮状态
功能:读取机械臂末端按钮的当前状态。
参数:无。
返回值:int,0 表示未按下,1 表示已按下。
设置强制回零
功能:控制机械臂执行强制回零操作。
参数:无。
返回值:ok。
设置传送带控制
功能:设置传送带的启停状态、运动方向、速度和传送距离。
参数:状态:打开、关闭;方向:前进、后退;速度:1~125;传送距离:1~1200。
返回值:ok。
设置传送带停止运动
功能:停止传送带运动。
参数:无。
返回值:ok。
设置 I2C 数据
功能:通过指定地址读取或写入 I2C 数据。
参数:状态:读取、写入;地址:0~255;数据长度:0~64;数据值:0~255。
返回值:写入成功返回 ok;读取成功返回 list[str],例如 ['8f', '15'];通信异常返回错误码 1~7。
播放场景应用轨迹文件
功能:播放指定的 G-code 场景应用轨迹文件。
参数:文件名或文件路径:字符串。
返回值:无。
碰撞检测后解锁
功能:机械臂发生碰撞并触发保护后执行解锁。
参数:无。
返回值:成功返回 OK,失败返回 0。
获取限位开关状态
功能:读取机械臂限位开关的当前状态。
参数:无。
返回值:int,0 表示未触发,1 表示已触发。
设置灯板颜色
功能:通过 RGB 数值设置灯板颜色。
参数:R:0~255;G:0~255;B:0~255。
返回值:ok。
3.2 IO 控制
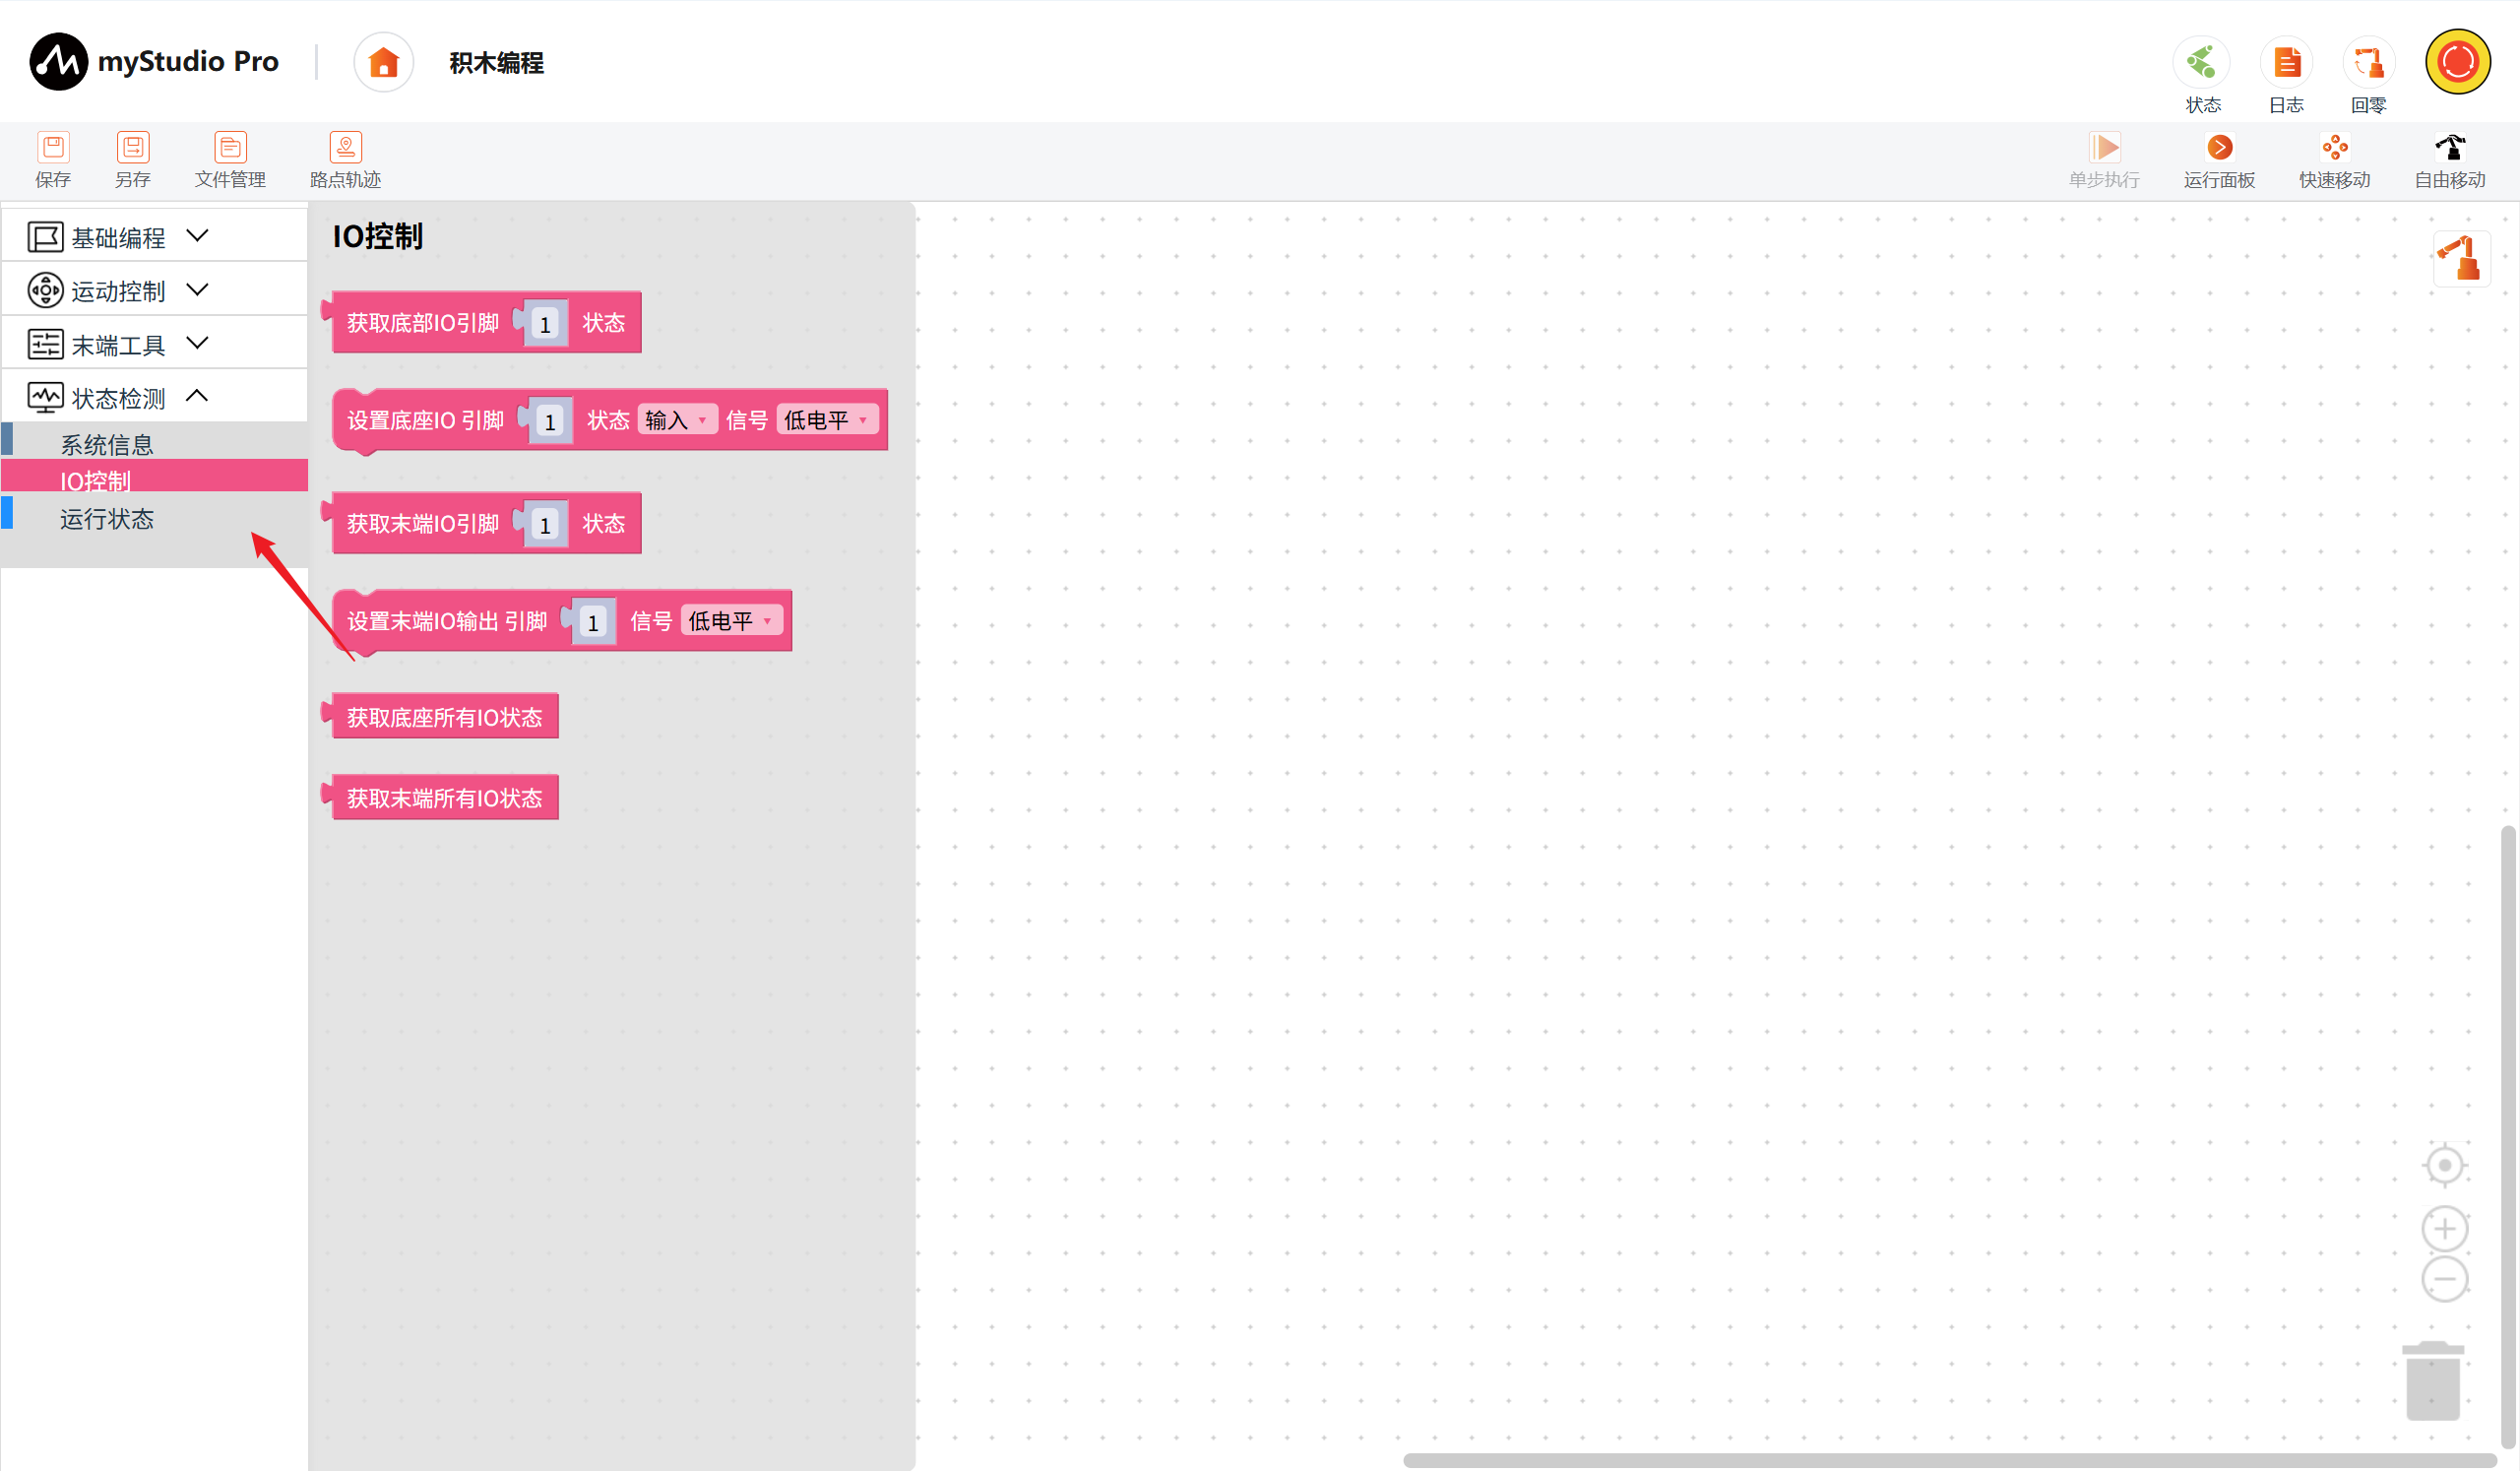
获取底部 IO 引脚状态
功能:读取指定底座 IO 引脚的当前状态。
参数:引脚:1~10。
返回值:int,范围为 0~3:0 输入低电平、1 输入高电平、2 输出低电平、3 输出高电平。
设置底座 IO
功能:设置指定底座 IO 引脚的输入/输出模式及电平信号。
参数:引脚:1~10;状态:输入、输出;信号:低电平、高电平。
返回值:ok。
获取末端 IO 引脚状态
功能:读取指定末端 IO 引脚的当前状态。
参数:引脚:1~4。
返回值:int,范围为 0~3:0 输入低电平、1 输入高电平、2 输出低电平、3 输出高电平。
设置末端 IO 输出
功能:设置指定末端 IO 引脚的输出电平。
参数:引脚:1~4;信号:低电平、高电平。
返回值:ok。
获取底座所有 IO 状态
功能:读取底座全部 IO 引脚的状态。
参数:无。
返回值:list,长度为 10,每项范围为 0~3:0 输入低电平、1 输入高电平、2 输出低电平、3 输出高电平。
获取末端所有 IO 状态
功能:读取末端全部 IO 引脚的状态。
参数:无。
返回值:list,长度为 4,每项范围为 0~3:0 输入低电平、1 输入高电平、2 输出低电平、3 输出高电平。
3.3 运行状态
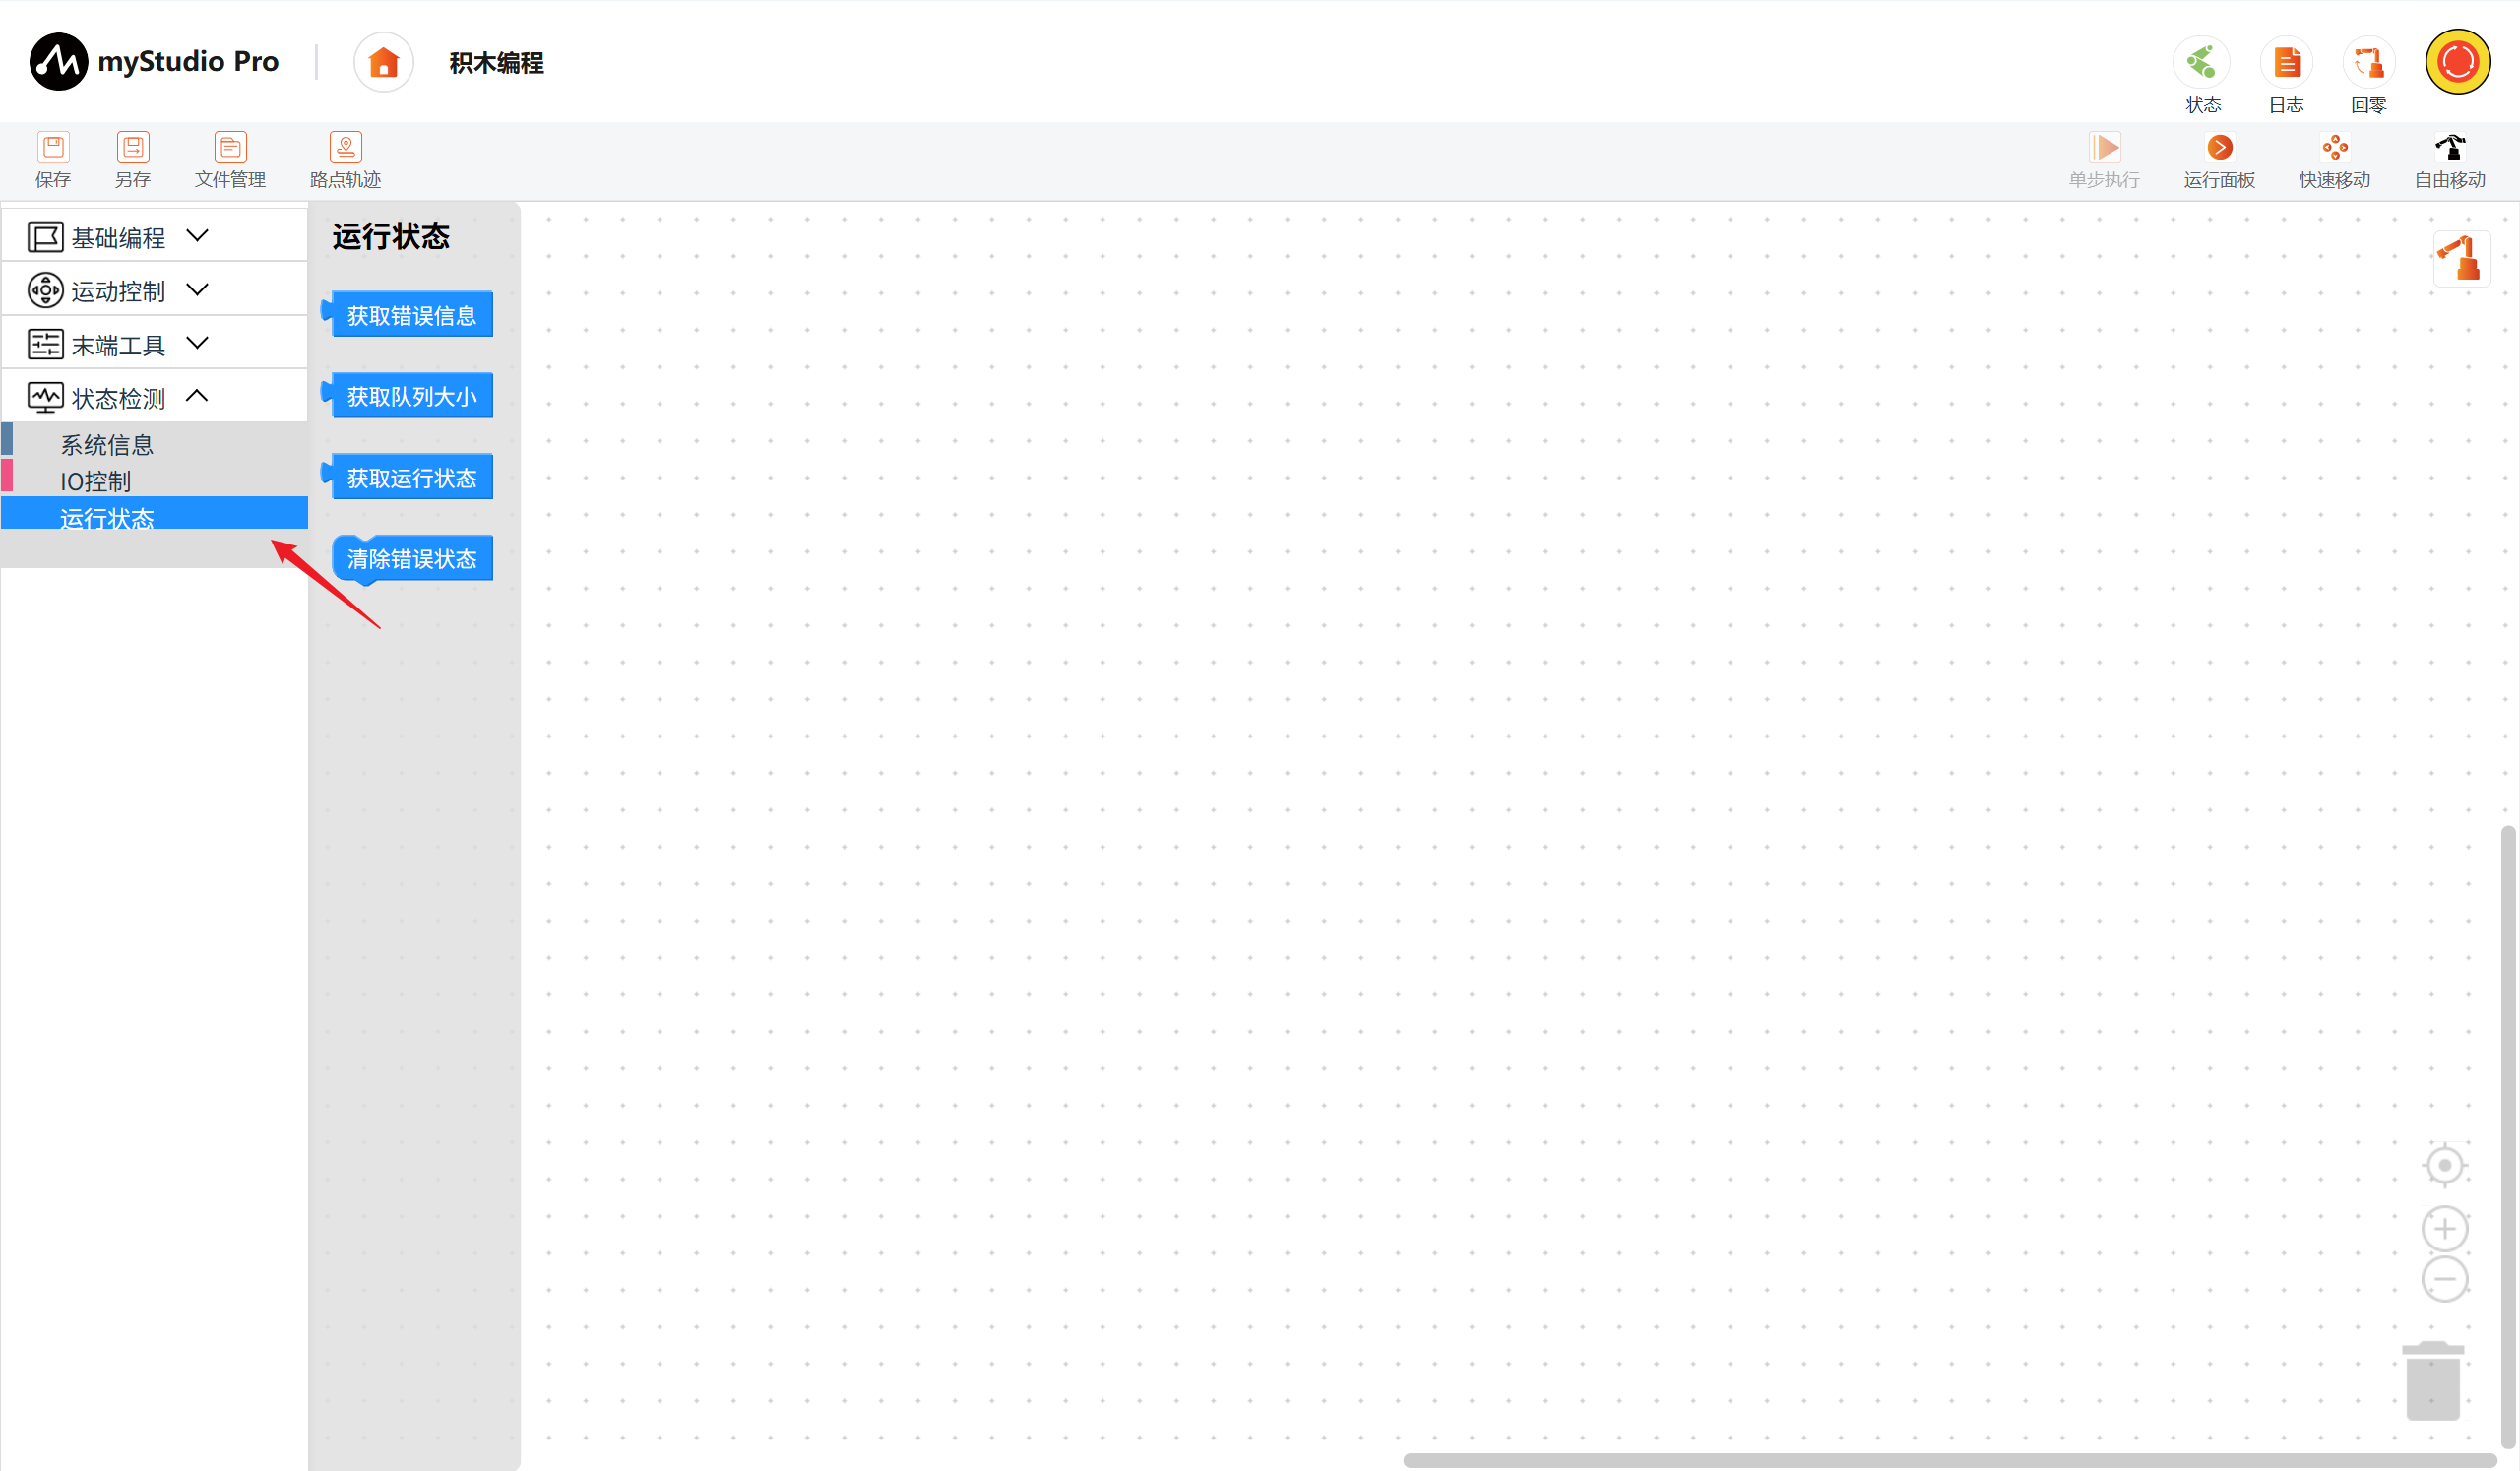
获取错误信息
功能:读取机械臂当前错误信息。
参数:无。
返回值:错误信息。
获取队列大小
功能:读取机械臂当前待执行指令队列的大小。
参数:无。
返回值:int,缓冲区队列大小。
获取运行状态
功能:读取机械臂当前运行状态。
参数:无。
返回值:运行状态。
清除错误状态
功能:清除机械臂当前错误状态。
参数:无。
返回值:成功返回 OK,失败返回 0。